
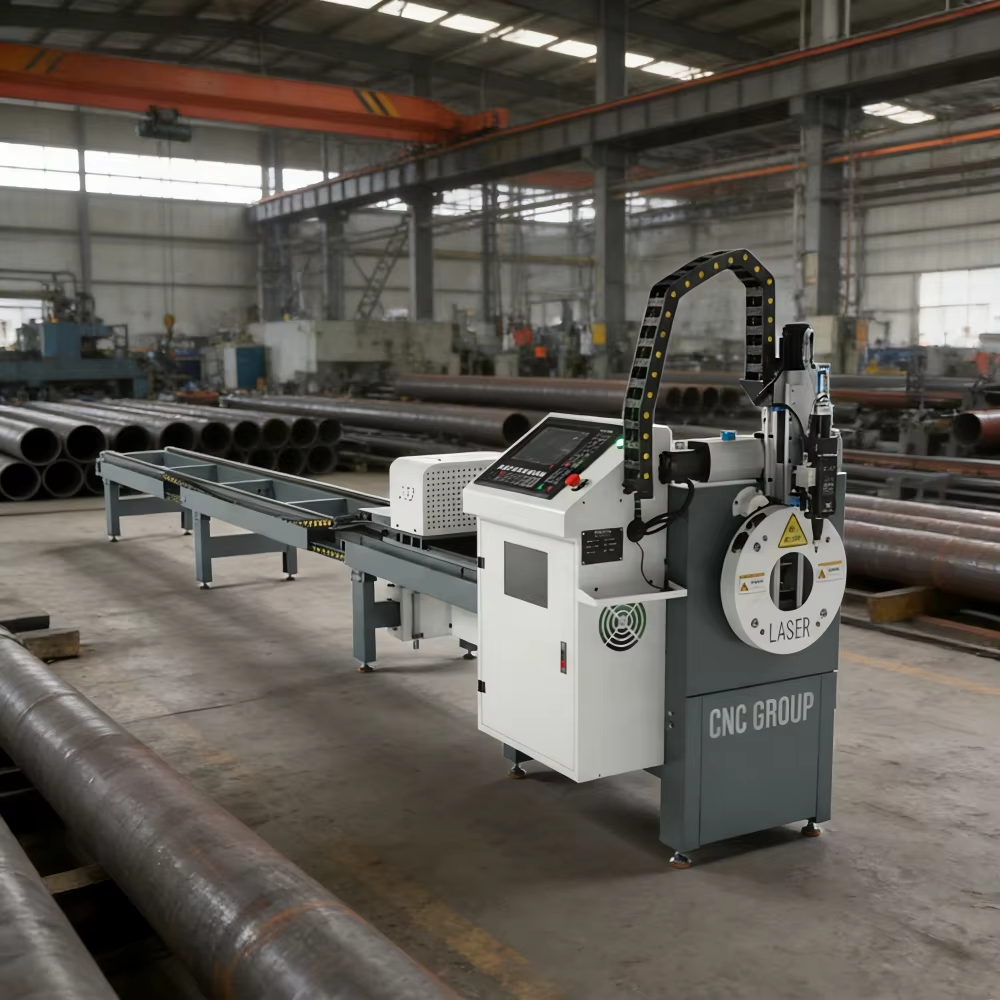
Tööstusliku laserlõikamise tehnoloogia. Laserlõikur genereerib fokuseeritud kiirguskiire – tänapäevastes tööstuslike süsteemides tavaliselt kiudlasermärgi allikast –, mis kontsentreerib energiat 50–100...
Vaata rohkem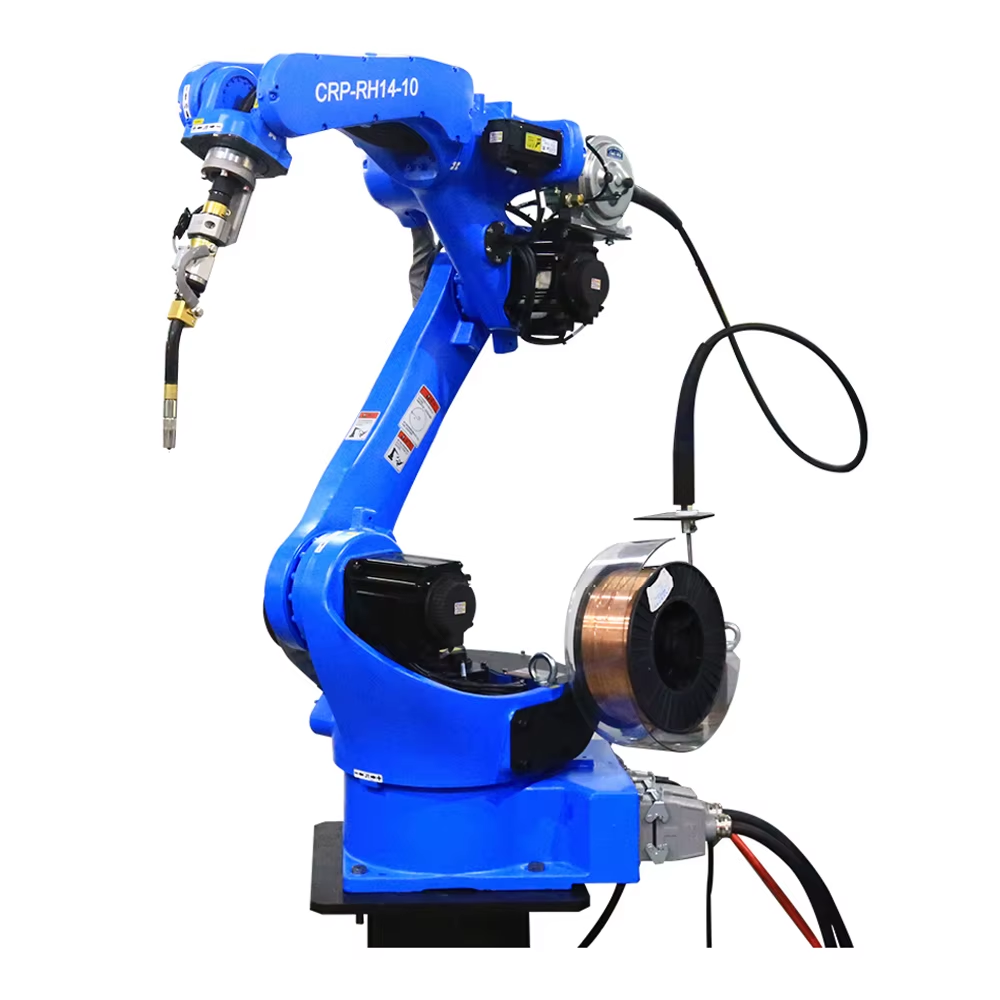
Automaatika kui kasvustrateegia, mitte kui kulude vähendamise vahend. Tööstusautomaatikat peetakse sageli tööjõu asendajaks – see narratiiv varjab selle tugevamat funktsiooni kasvu võimaldajana. Tootjad, kes kasutavad automaatikat peamiselt suurte mahude saavutamiseks...
Vaata rohkem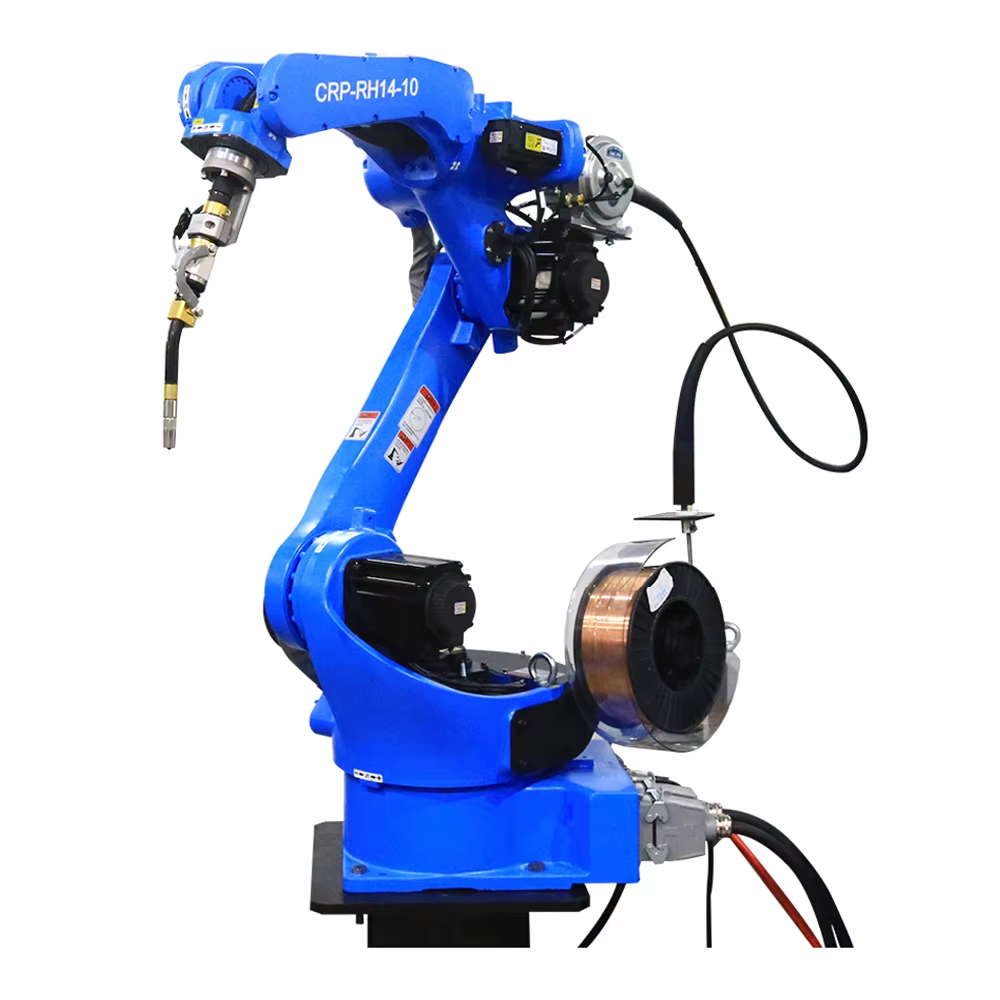
Tsükliaegu lühendamine — peamine tõhususe suurendamise võimalus. Paletiseerimisrobot, kes teeb minutis 8 tsüklit asemel 6, suurendab läbitungit 33% ilma lisaseadmete, ruumita või tööjõuta. Tsükliaegu lühendamine on kõrgeima tagasitulu andev tõhususe suurendamise investeering...
Vaata rohkem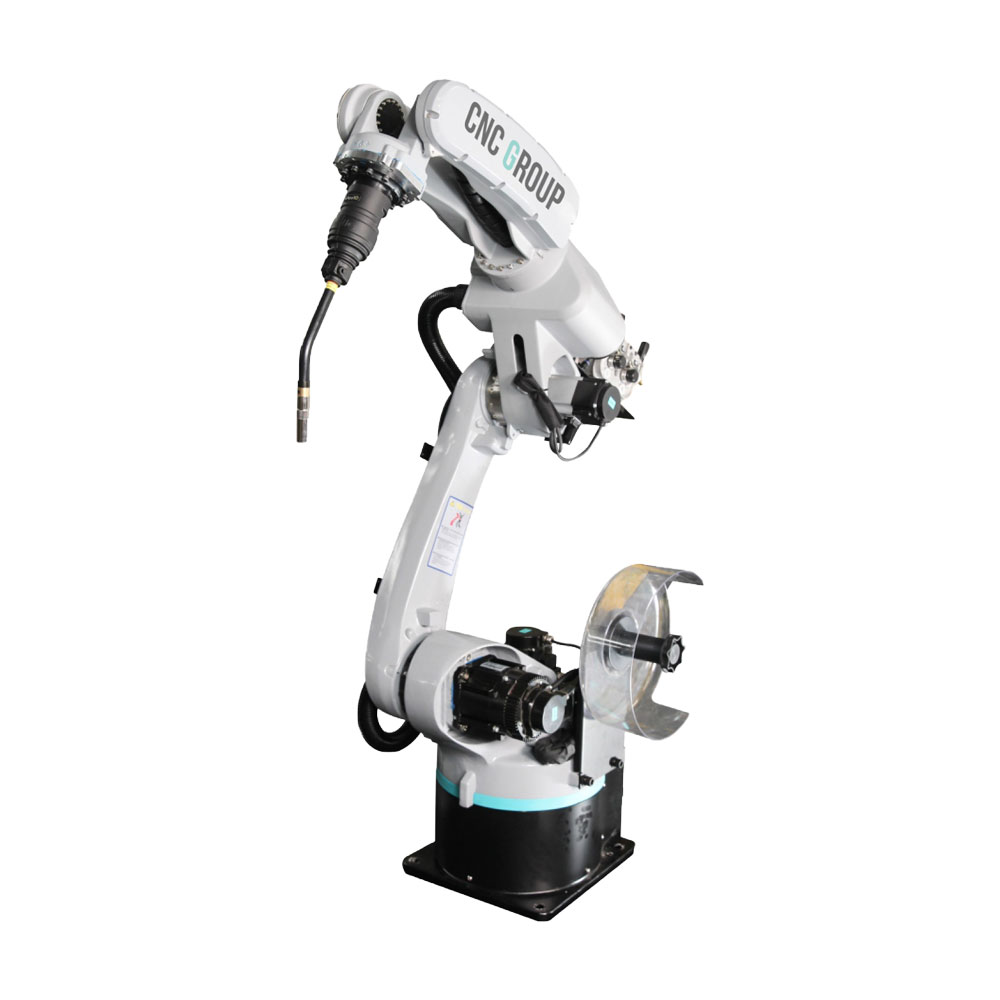
Käsitsi paletiseerimise tegelik hind. Käsitsi paletiseerimisjoon, kus iga töövahetuse kohta töötab kaks töötajat ja kolm töövahetust päevas, teeb kulutusi palgatasude, üleajatööde, vigastuste nõuete ja kvaliteedikaotuste vahel – mitte üheski üksikus kasum-kulutusarvestuse reas. Kui töötaja tõstab 5...
Vaata rohkem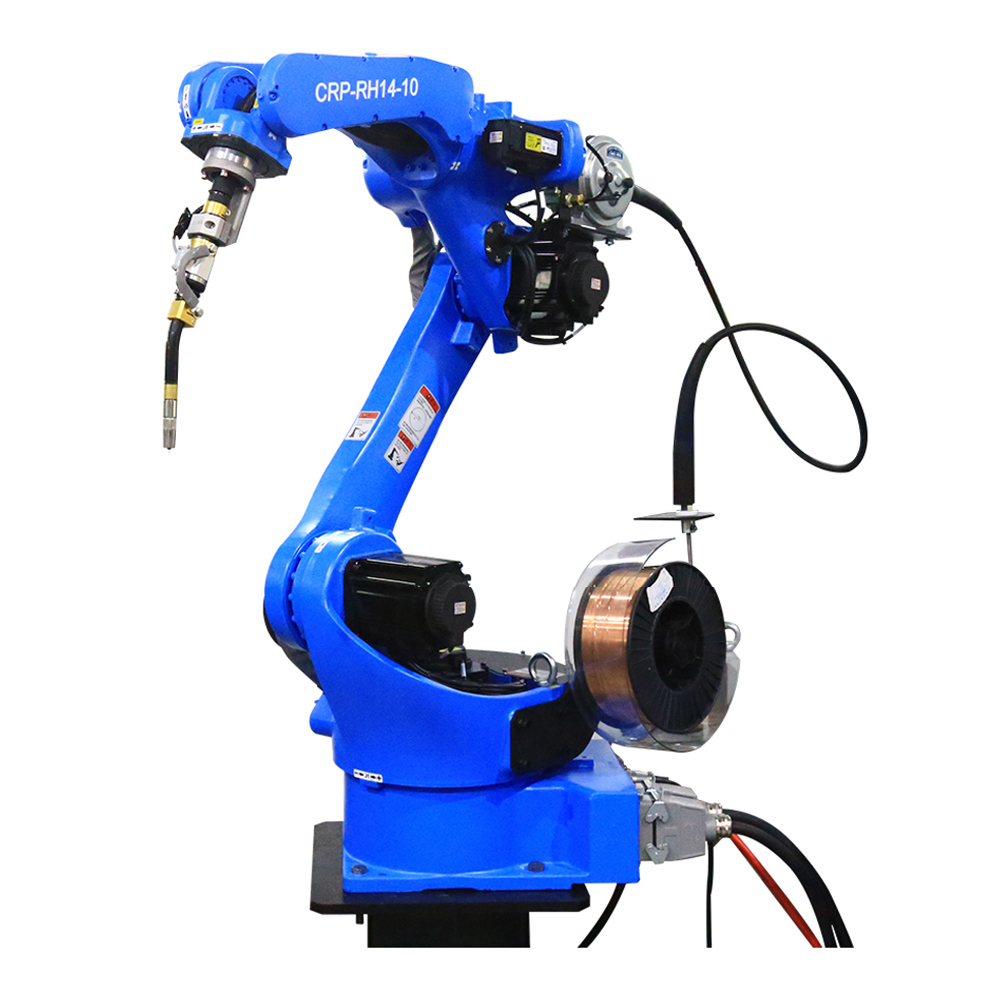
Logistika kitsendus, millest keegi ei räägi. Iga laohalduri teab seda tunde. Tellimused tulevad, koristuskohtadest töötab täisvõimsusel, konveerid töötavad — ja siis kogu süsteem peatub dokis. Karbid kuhjuvad. Paletikattejad...
Vaata rohkem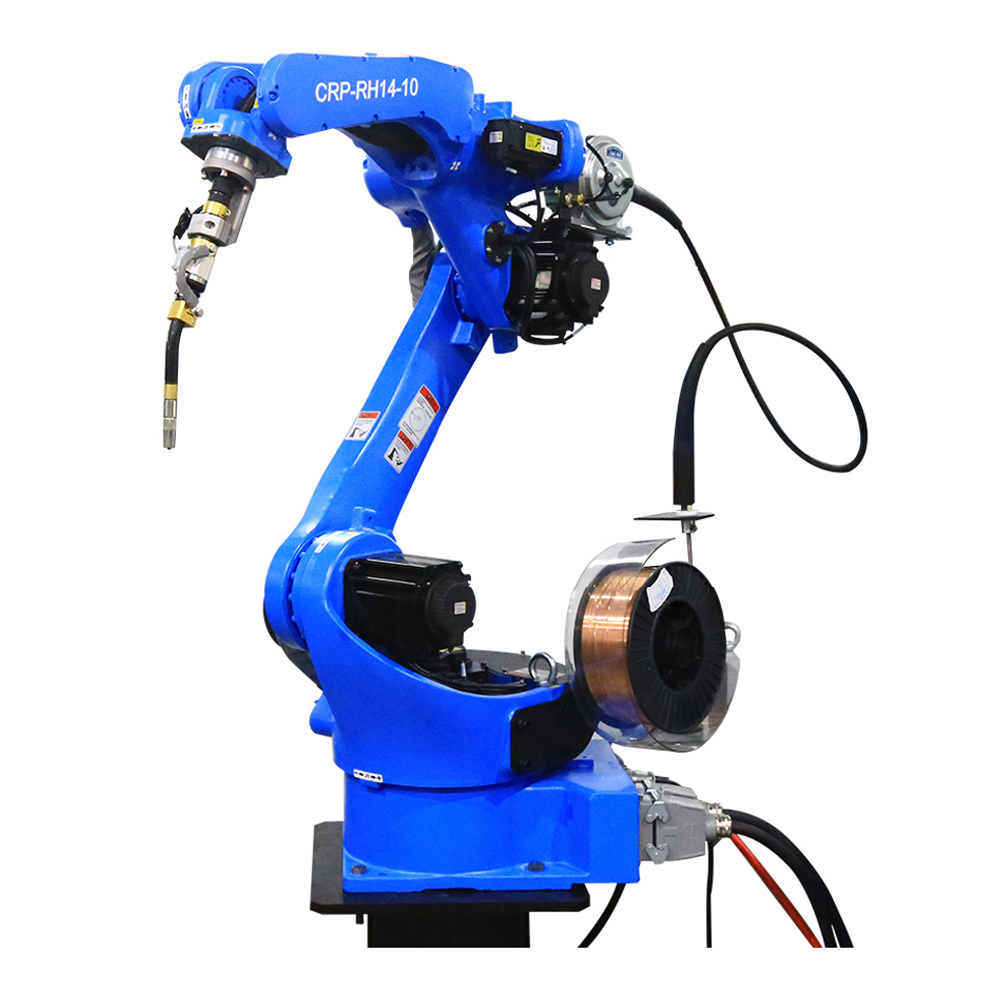
Lõpppakendusprotsessi nõrgad kohad ja ohutusriskid, käsitsi paletiseerimise ebamajanduslikkus ning paletiseerimisrobotite dünaamika. Logistika läbilaskevõime haldamine suurt tootmismahut tagavates tootmistehastes või kiiresti liikuvate tarbekaupade ettevõtetes nõuab ettevaatlikkust...
Vaata rohkem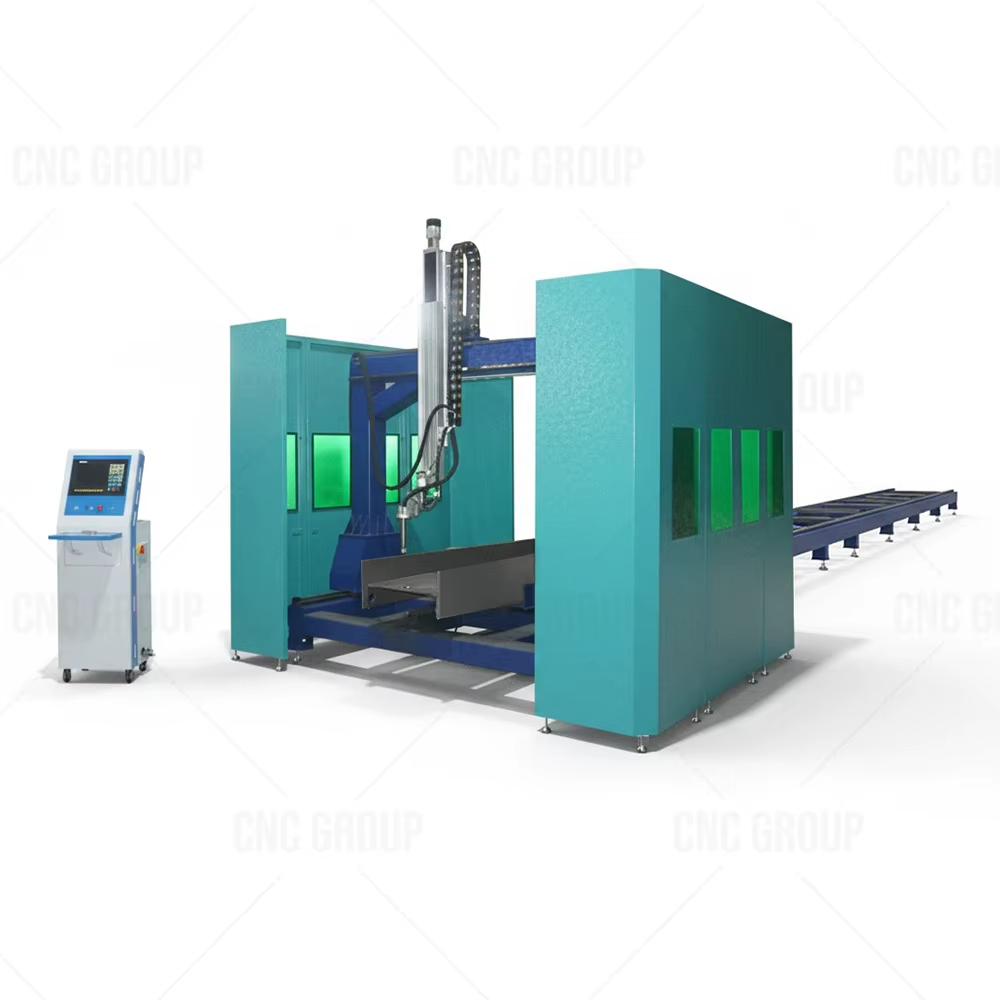
Optiline täpsus ja kiire joondumismehaanika: peeglitrajektooride kalibreerimine maksimaalse energiakontsentratsiooni saavutamiseks. Kui tehniliste töökodade juhid seadistavad kaubanduslikku laserlõikuriliini keerukate töötlemisülesannete jaoks, tuleb optiliste komponentide terviklikkuse kontrollida...
Vaata rohkem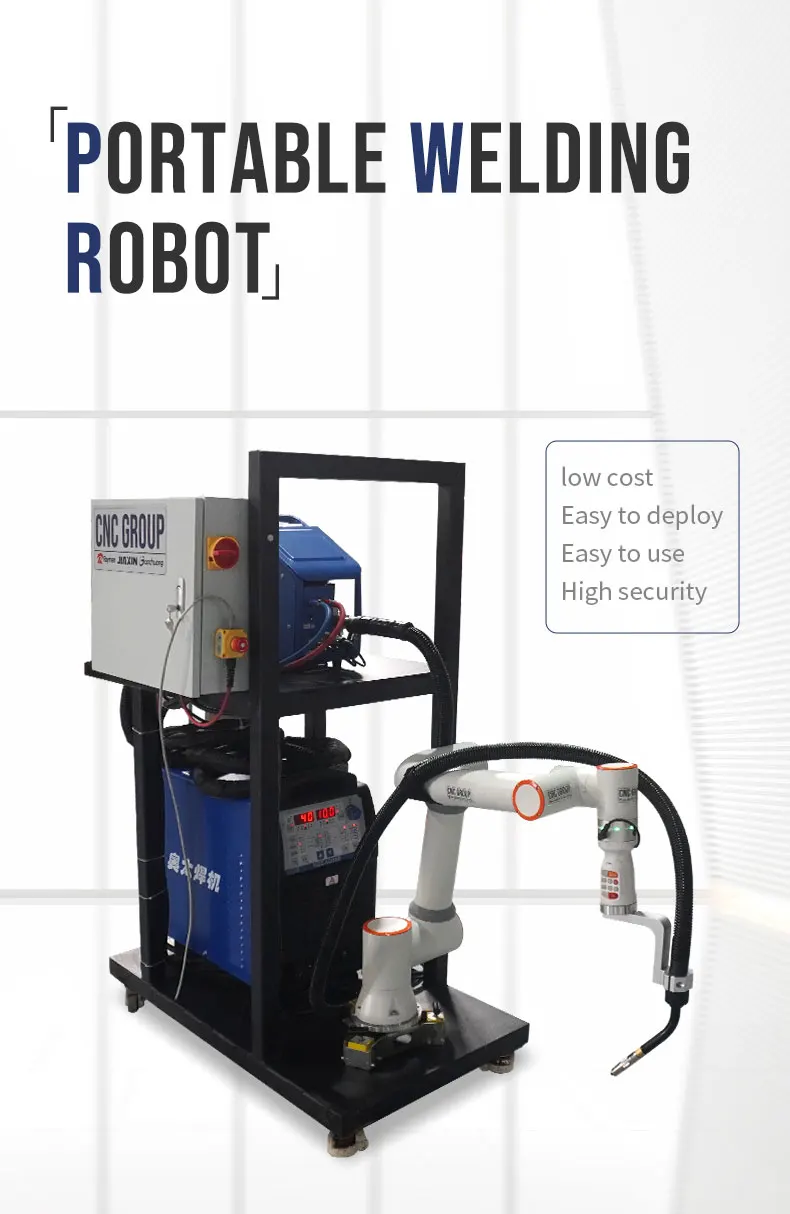
Miks on 6-teljeline keevitusrobot üheselt võimalik? Kuidas võimaldab 6-teljeline kinemaatika täpset ja keerukat keevitusliikumiste täitmist. 6-teljelised robotid kordavad inimese käe liikumisvabadust pöörlemisvabaduse kaudu kõigis ruumilistes tasandites – võimaldades pidevat keevituspõhja ümberpaigutamist...
Vaata rohkem
Tootmismahtu maksimeerimine tsükliaegade stabiilsuse ja liikumiste optimeerimisega. Miks ei tähenda roboti maksimaalne kiirus reaalset tootmismahtu: OEE lück legacy robotite paletiseerimissüsteemides. Roboti maksimaalse kiiruse spetsifikatsioonid ei pruugi reaalelvuslikus kasutuses püsivat tootmismahtu tagada...
Vaata rohkem
Kuidas koostööroboti käe konstruktsioon tagab vastavuse standardile ISO/TS 15066. Jõu piiramise mehhanismid ja reaalajas kokkupõrke tuvastamine. Koostööroboti käsi vastab standardi ISO/TS 15066 põhisafety nõuetele – rahvusvahelisele standardile inimese ja roboti koostöö kohta...
Vaata rohkem
Miks rakendada laserlõikepära metallisüsteemi? Täpsuse, kiiruse ja paindlikkuse kasvav nõudlus kaasaegses metallitöötlemises. Kaasaegne metallitöötlemine nõuab üha rohkem täpsust, kiiremat läbilaskevõimet ja suuremat paindlikkust, et vastata erinevatele...
Vaata rohkem
Täppistootmine: kuidas lasergravüürimisseade vastab sub-10-mikroonse tolerantsi nõudmistele. Õhutööstuses ja kaitsevaldkonnas kasvav vajadus ISO/IEC 15415-ga vastavate püsivate märgistuste järele. Õhutööstuse ja kaitsevaldkonna tarnekettad nõuavad nüüd märgistusi, mis taluvad äärmuslikku soojust...
Vaata rohkem EN