
 EN
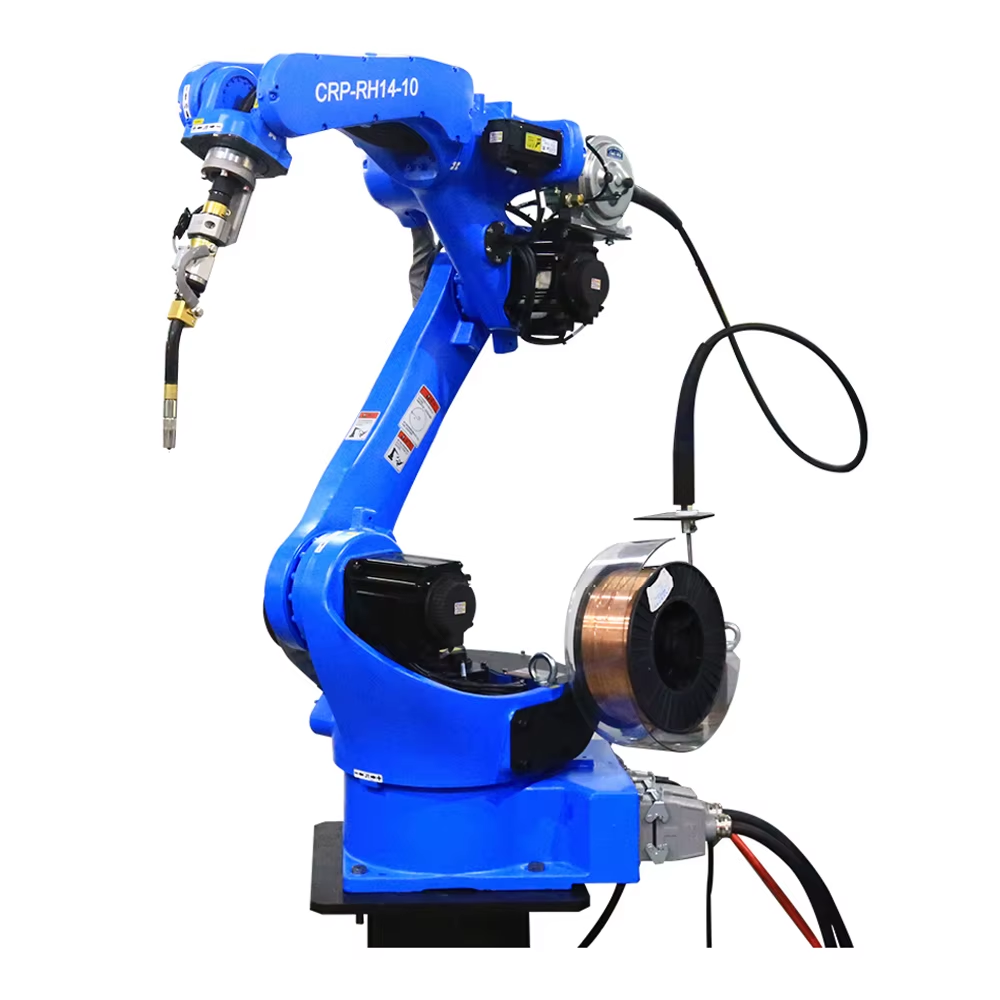
Keerukate keevitusrobotite mõistmine: valmistamise tulevik
Keevituskooboot toob inimese ja roboti jagatud töölaual robotitaseme korduvuslikkuse, kasutades kaitstud klatse asemel jõu piiratud ühendeid. Lõike- ja keevitusettevõte lõuna-Saksamaal paigutas kuue teljega koostöösroboti oma käsitsi MIG-keevituslaua kõrvale, kus keevituskooboot tegi pikaajaliselt püsivaid õmblusi, samas kui operaatör haldas fiksaatoreid ja tegeles lühikeste keevitusülesannetega. Keevituskooboot sobib kohtadesse, kus kaitstud klatse ei mahu kunagi ära, sest jõupiirang on ehitatud ühendustesse – just seepärast võtavad väiksemad ettevõtted selle vormingu kasutusele.
Töökoda lisab esimese keevituskoobooti
Ühest MIG-keevituspüstolst jagatud rakule
Pood valmistas alumiiniumist korpuseid partiidena, mis olid 20–50 tükki suured, ja üks sertifitseeritud keevitaja määras tootmise mahtu. Keemist-koobott saabus ratastel paigaldatud jalatsil koos tõmba-tõmba-põletikuga ja lihtsa õppetööanduriga. Töötaja juhtis käega esimese õmbluse läbi, juhtseade salvestas teekonna ja keemist-koobott kordas seda, samal ajal kui inimene kinnitas järgmist detaili. Tootlikkus kasvas ilma teise sertifitseeritud keevituspüstoliga töötaja lisamiseta ning keemist-koobott, kes jagas töölauda, võimaldas poodel pakkuda kiiremat tähtaegu korduvatele tellimustele. Keemist-koobott hoiatas ka töötajat suitsu ees, sest käsi hoias püstolit, samal ajal kui inimene seisis pika õmbluse ajal selgesti kaugele.
Lühike tellimus metallist kinnitusplaatidest, mis tasus end kiiresti
Klient tellis kolmsada roostevabast kinnitusklambrist, millel oli pikk üleminek, mis põhjustas käe väsimuse juba kümnenda detaili juures. Keetmisrobot tegi need õmblused stabiilsel kiirusel ja ei aeglustanud pärastlõunal. Kuna töökoda arvutas tasu fikseeritud pakkumise alusel, kaitstis stabiilne tsükkel marginaali ja omanik jälgis käe kulutusi just selle tellimuse põhjal. Keetmisrobot ei võida tavaliselt ühe suure tootmisseriaaga; ta võidab pigem väikeste, korduvate tööde kogumisega, mida töökoda varem kartis.
Kus käsitsi ja kaitstud rakud ei piisa
Pinge- ja kokkupõrkeohud kitsastes ruumides
Käsitsi keetmine kitsas ruumis seab operaatori kogu tööpäeva jooksul lähedale kuumale metallile ja liikuvatele osadele. Tavapärane tööstuslik rakk lahendab selle probleemi tõkke ja valguskuulaga, kuid paljud töökodad ei ole nii suurte ruumide ega nii suurte tootmismahudega, et tõkke paigaldamine õigustatud oleks. Keetmisrobot on loodud jagatud ruumi jaoks: selle liigendid peatuvad kokkupuutel, mistõttu peatab inimese käe kokkupõrge käe liikumise, mitte see, et inimene jääks kinni, ning keetmisrobot teeb üleüldse üleliialiseks tõkke vajaduse töödel, mis muutuvad nädalas kaupa.
Põrandapind ja tõkkemüüri maksumus väikeste tööde puhul
Kaitstud rakendus vajab turvapiirkonda, kontrollitud seiskumissüsteemi ja tavaliselt ka eraldi põrandapinda, mis jääb tühiks vahetult pärast ühe tootmisetsükli lõppu. Tegelikult on see kapital pärast iga tootmisetsükli lõppu mittekasutatav. Keerme-koobott liigub töökohta, ühendub puhtas elektrivõrgus ja liitub olemasoleva töölauaga, mis säilitab tootmispinnale paindlikkuse ja kulutused vastavaks tegelikule töökoormusele, mitte mitte kasutamata kaitsepiirkonnale, mis ei teeni midagi vaheajal. Seega sobib keermekobott töökohas, kus ruumi rentimise hind määratakse ruutmeetri kohta, sest sama põrandapind teenib nii käsitsi kui ka robotitega töötamisel ühes ja samas töökorras.
Kuidas keermekobott säilitab turvalisuse ja täpsuse
Võimsus- ja jõulimitatsioon ISO/TS 15066 standardi kohaselt
ISO/TS 15066 määratleb koostöö tööpiirkonna ning jõu- ja kiirusepiirangud, mis võimaldavad robotil töötada inimeste kõrval ilma turvavõrguta. Keermekeevituse kooboot kasutab võimsus- ja jõupiiranguga liigeseid, mis lõpetavad pöördemomendi andmise hetkeks, kui kokkupuutejõud ületab hinnatud läve. ISO/TS 15066 nõuetele vastav keermekeevituse kooboot logib siiski iga peatumisürituse ohutusfaili, sest standard nõuab dokumenteeritud hindamist ning keevituskaare, suitsu ja kuum otsa oht ei kao kiirusepiirangu tõttu.
Käsitsi juhtimine ja lihtne teepärasõna õppimine
Keerukas keevitusrobot (cobot) õpetatakse liigutades käe, mitte sisestades koordinaate. Töötaja hoib kinnitust, tõmbab keevituslõkke üle õmbluse ja salvestab tee koos keevitusparameetritega. See lühike tsükkel tähendab, et uus detail on töös juba minutite jooksul, ja keevituscobot sobib töökodadesse, kus järgmine töö ei ole kunagi sama mis eelmine. Keevituscobot muudab uue töötaja tootlikuks operaatoreks ühe päeva jooksul, sest lõkke nurga ja liikumiskiirus määratakse iga õmbluse kohta eraldi ning seejärel lukustatakse korduvate käikude jaoks. Keevituscobot salvestab ka mitu erinevat õmblusprogrammi, nii et üks käsi saab töötada nii klambriga kui ka korpusega – piisab vaid salvestatud teed vahetada.
Keevituscoboti valimine, kontrollimine ja hooldamine
Kuidas sobitada kandevõime ja ulatus detailiga
Mõõtke käsivars keevituslõkse, kaabli paigutuse ja detaili halvima võimaliku momendi jaoks, mitte kataloogi koormuse järgi. Keelatud on keevitusrobotil kasutada täielikku ulatust ilma varuga, et õmblus ei liiguks käsivarre pikenedes. Veenduge, et juhtseade suhtleb sama väljavahetussüsteemiga (fieldbus) mis olemasolev toiteja, ja paluge tarnijalt katsetus reaalse sulamiga, sest õhuke plaat ja peegeldav metall käituvad erinevalt tavalisest terasest ning keevitusrobot peab saabuma dokumenteeritud keevituslõkse nurga ja varuga.
Lähtestamise kontrollid ja tavapärane hooldus
Seadistamisel kontrollige koostöö kiiruse ja eraldusseadistust riskihindamise põhjal ning testige, kas käsi peatub kergel tõukel. Keermekeevituse koobotti kasutades tuleb iga vahetuse järel kontrollida nõela, linerit ja kontaktotsa ning kuu tagant teha kalibreerimiskontroll, et õpetatud liikumisteekond vastaks ikka tegelikule. Logige keevituspuhasturi tööaeg ja hoidke tarbematerjalide komplekti lähedal; keermekeevituse koobott, mis keskel õmblusest spatterit välja viskab, näitab tavaliselt, et kontaktotsa oleks vaja varem vahetada, ja keermekeevituse koobott hindab lihtsat selliste vahetuste logimist. Lisaks tuleb keermekeevituse koobotil igal aastal kontrollida monteerimisalusel rakendatavat pöördemomentu, sest lööv alus on vaikne põhjus õmbluse kõrvalekaldumiseks, mida üksnes kalibreerimine ei paranda.
Tavaliselt esinevad küsimused
Mis on keermekeevituse koobott ja kuidas see erineb tööstusrobotist?
Keevituskooboot on jõu piiratud koostöö-hõõrdkäsi, mille eesmärk on jagada töölaua inimestega, samas kui tööstusrobot keevitab kaitstud korpuses. Kooboot peatub kokkupuutel ja seda õpetatakse käe juhtimisega, mis sobib lühikeste seeriate puhul. Tööstuskorpus võidab kiiruses ja kasutusajas kõrgema mahuga ja korduvate detailide puhul, kus tõke maksab iseenda ära.
Kas keevituskooboot on ohutu ilma ohutustõkke ilma?
Keevituskooboot saab töötada ilma jäigata tõkke taas ISO/TS 15066 kohaselt hinnatud koostööpiirkonnas, sest selle liigendid piiravad kokkupuutel tekkivat jõudu. Kaare, suitsu ja kuum ots jäävad siiski ohtudeks, mistõttu kehtivad endiselt kohalik ekstraktsioon ja selge kuumatsooni märgistus. Kirjalik riskihindamine määrab täpselt piirjoone ja lubatud kiiruse.
Millised standardid reguleerivad koostöölikke keevitusrobootesid?
ISO/TS 15066 katab koostöötöö ja jõu piiranguid, ANSI/RIA R15.06 koos ISO 10218-ga katab robotite ohutust ning OSHA 29 CFR 1910.252 lisab keevituse ventilatsiooni ja tuleohutusreeglid. Ühilduvuse saavutamine algab riskihindamisega, mitte takistuse eemaldamisega, sest keevitusprotsessi ohtud jäävad olemas ka madala kiiruse korral.
Kui suur koormusvõime on keevituskoobotle vaja?
Määrake koormusvõime põhjal torch, kaabli paigutus ja detaili halvim moment täisulatuses, säilitades varu, et õmblus jääks täpselt paika. Õhuke või peegeldav sulam võib nõuda aeglasemat ja väiksema jõuga seadistust, mis vähendab töötsüklit. Tõenduslik test reaalsetel materjalidel kinnitab valitud käe enne ostu ja vältib tagastust.
Kas keevituskoobolt suudab töödelda alumiiniumi ja roostevabat terast?
Keerukas keevitusrobot töötab alumiiniumi ja roostevabast terasest materjalidega õige keevituspuhastiga, tõmba-ja-puska toitega ja kaitsegaasi abil, õppides õmbluse käega juhtimisega. Peegeldavate ja õhukeste materjalide puhul tuleb parameetreid täpsustada ja ettevalmistust hoolikalt puhastada, sest saastumine põhjustab poroossust. Käejuhtimisel õpitud liikumiste teekond salvestatakse ja robotkäe kordab seda teekonda, mistõttu sõltub kogu protsessi ühtlus esimese õpitud keevitusõmbluse täpsusest.
Milline hooldus tagab keevitusroboti täpsuse?
Kontrollige iga töövahetuse järel pihustit, sisestoru ja kontaktotsa ning eemaldage kiiresti keevituspritsmed. Tehke kuu tagant kalibreerimiskontroll, et veenduda, et õpitud liikumiste teekond vastab ikka tegelikkusele, ja logige keevituspuhasti tööaeg tarbekaupade komplekti suhtes. Kui keevitusrobot liigub õmbluse keskel kõrvale, viitab see tavaliselt kulunud kontaktotsale või maandusklambrile, mille takistus on kasvanud ja mille probleemi oleks pidanud varem tuvastama.