
Verus Pretium Palletizationis Manualis: Linea manualis palletizandi, quae duos operarios per vicem et tres vices in die agit, onera habet quae in salaria, praemium pro tempore ultra normale, petitiones pro laesionibus, et damna pro qualitate distribuuntur — non in una linea in rationario pro lucri et damni. Cum operarius levat 5...
Plura vide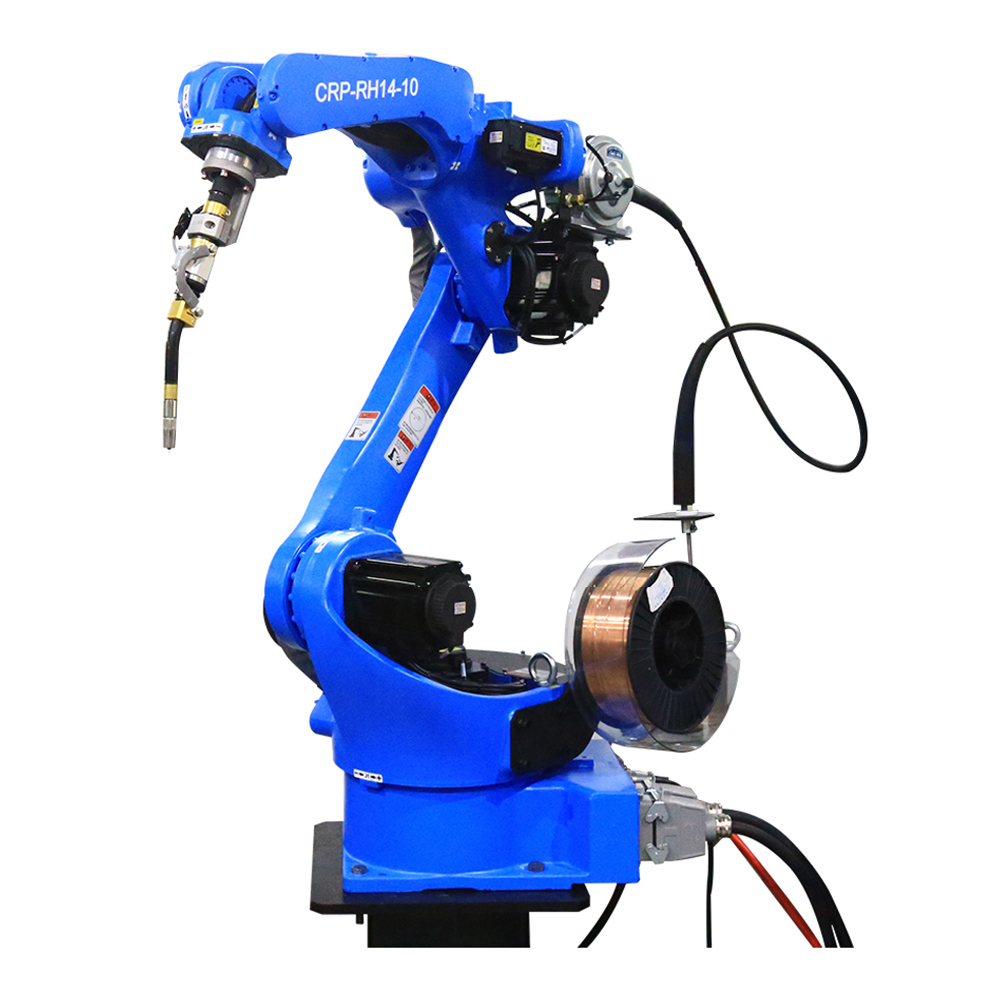
Impedimentum Logisticum Quod Nemo Commemorat. Omnem magistrum horrei notum est sensum. Ordines fluunt, stationes legendarum plene operantur, convectores sonant — et tunc omnia in molo sistunt. Cistae accumulantur. Involuta palletorum...
Plura vide
Identificatio Vulnerabilitatum et Periculorum Securitatis in Emballagio Extremi Lineae; Inefficiencia Stipulationis Manualis et Dynamica Robotorum Palletizantium; Administratio Fluxus Logisticorum in Fabricis Productionis Elevatae Vel in Facilitatibus Bonorum Consumptorum Celeriter Movendorum requirit curam...
Plura vide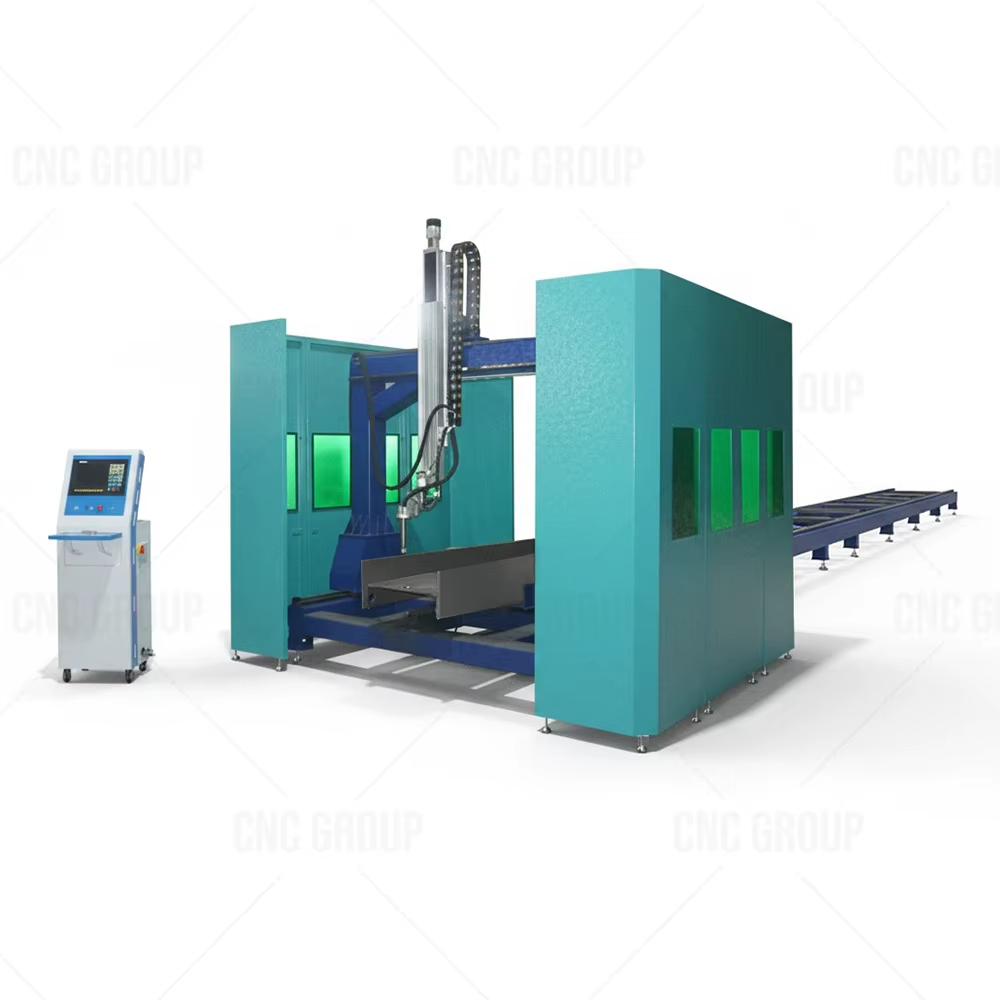
Praecisio Optica et Mechanismus Alliniationis Fasciculi: Calibratio Traiectuum Speculorum ad Concentrationem Energiae Maximam. Cum magistri officinarum technicarum lineam commercialem laserarii constituunt ad munera elaborationis complexa, integritas opticorum conprobatur...
Plura vide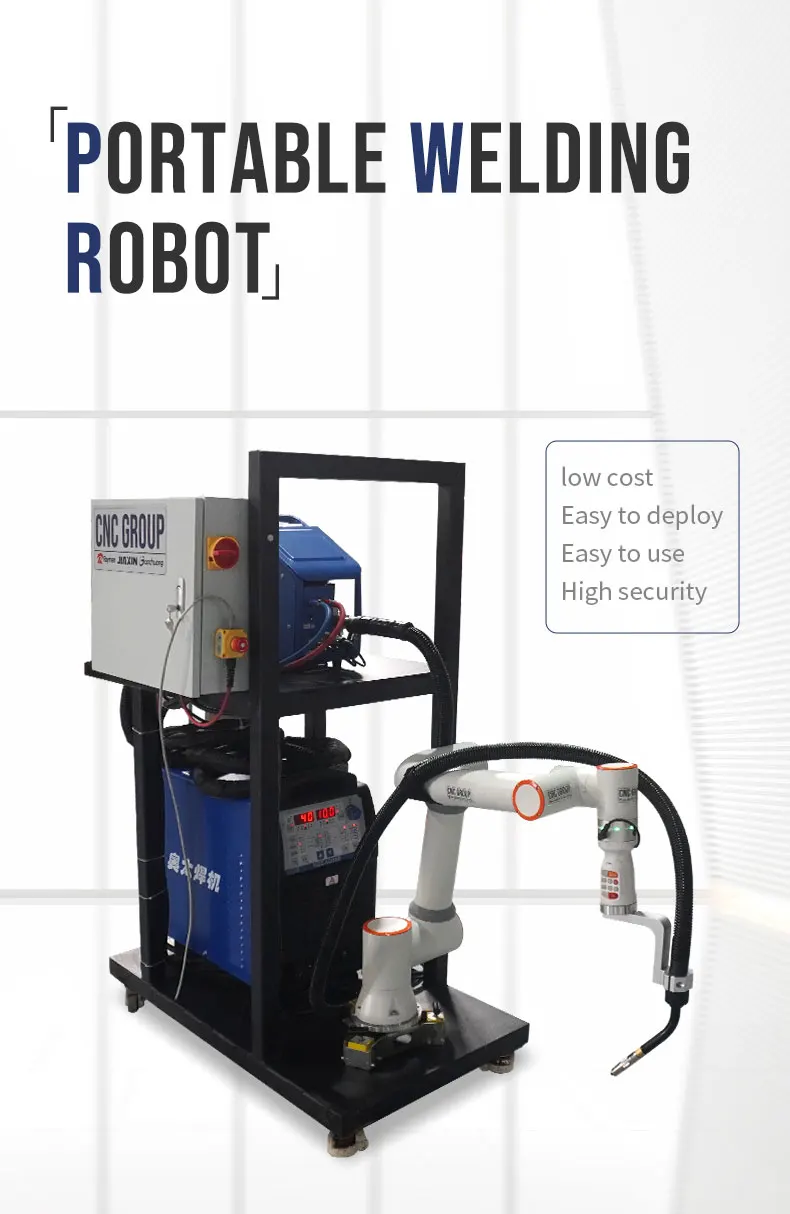
Quid facit robotum soldaturum sex axis unice idoneum? Quomodo kinematica sex axis permittit praecisam, complexamque executionem viarum soldaturarum. Roboti sex axis dexteritatem humani pollicis imitantur per libertatem rotationis in omnibus planis spatialibus—permittentes continuam reorientationem torcharum...
Plura vide
Maximizatio productivitatis per stabilitatem temporis cycli et optimisationem motus. Cur maxima velocitas roboti ≠ vera productivitas: lacuna OEE in systematibus robotici palettizandi antiquis. Specificatio maximae velocitatis roboti vix convertitur in productivitatem sustentatam in applicationibus realibus...
Plura vide
Quomodo designatio brachii roboti collaborativi secundum normam ISO/TS 15066 fit. Mechanismi limitantes vim et detectio collisionum in tempore reali. Brachium roboti collaborativi adimplent praecipua requisita tutelae normae ISO/TS 15066—normae internationalis pro collaboratione inter hominem et robotem...
Plura vide
Cur Machinam Laser-Cuttricem Metallicam Implementare? Crescens Postulatus Praecisionis, Celeritatis, et Flexibilitatis in Moderna Fabricatione Metallicorum. Moderna fabricatio metallicorum magis magisque postulat altiorem praecisionem, celeriorem effectionem, et maiorem flexibilitatem ut diversa...
Plura vide
Fabricatio Praecisa: Quomodo Incisor Laseris Adstringentias Sub-10-Micronas Implet. Crescens necessitas notarum permanentium conformium ISO/IEC 15415 in aeronautica et defensione. Catena suppeditationis aeronauticae et defensionis nunc notae postulat quae extremo calori resistere possint...
Plura vide
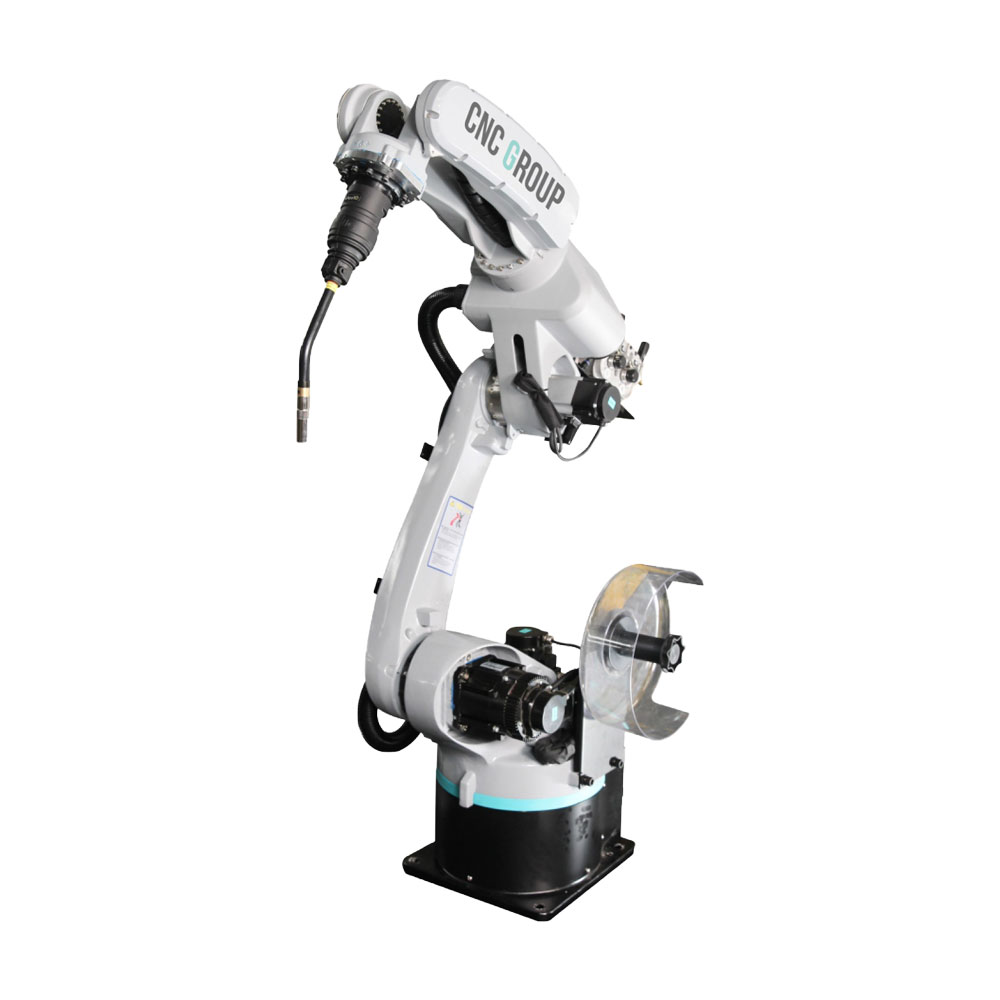
Quid est Systema Robotici ad Soldandum? Definitio, Functio Principalis, et Momentus in Industria. Systema robotici ad soldandum constat ex brachio robotico, fonte potentiae ad soldandum, faxo ad soldandum, et controlleri/programmate operativo, quae omnia permittunt sutori ut p...
Plura vide
Principales Partes Systematis Robotici ad Soldandum et Casus Usus Industrialis. Praecipuae Partes Hardware: Manipulator, Controller, et Fons Potentiae ad Soldandum. Tres principales partes hardware systematis robotici ad soldandum sunt: manipulator, controller, et fons potentiae...
Plura vide
Machinae ad Curvandum: Universalis Facilitor Modernae Fabricationis. Cur curvatio laminarum metallicarum et tuborum subiacet fabricae aerospacialis, automobilisticae, systematum calefaciendi, ventilandi, et condicionis aeris, necnon fabricae instrumentorum medicales. Curvatio laminarum metallicarum et tuborum in ipso corde multarum industrium criticarum sita est. Cogita...
Plura vide EN