De reelle omkostninger ved manuel pallelægning. En manuel pallelægningslinje med to arbejdere pr. skift over tre skift medfører omkostninger fordelt på lønninger, overarbejde, skadeserstatningskrav og kvalitetstab – ikke én enkelt post på resultatopgørelsen. Når en arbejder løfter 5...
Se mere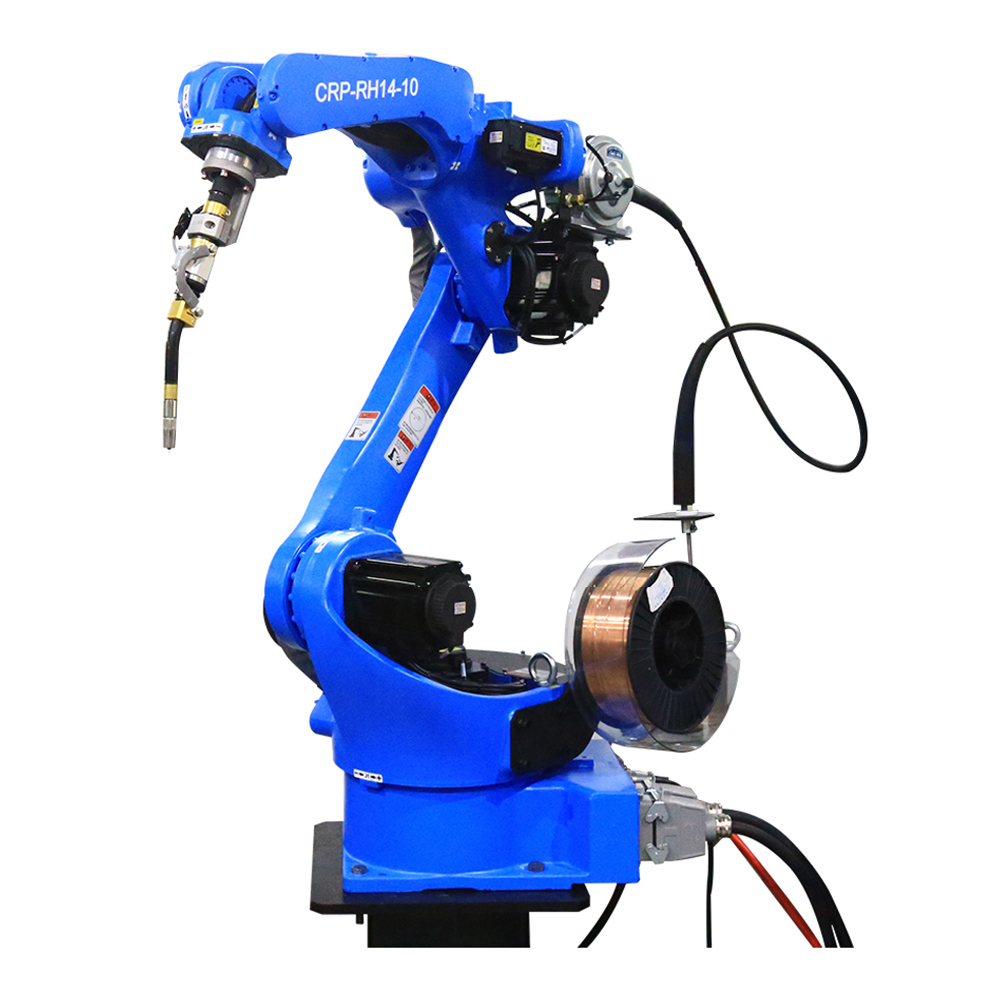
Logistikflaskehalsen, som ingen taler om. Hver lagerchef kender følelsen. Ordrer strømmer ind, udvalgsstationer kører med fuld hastighed, transportbånd summer – og så standser alt ved dokken. Kasser stables op. Palleindpakningsmaskiner...
Se mere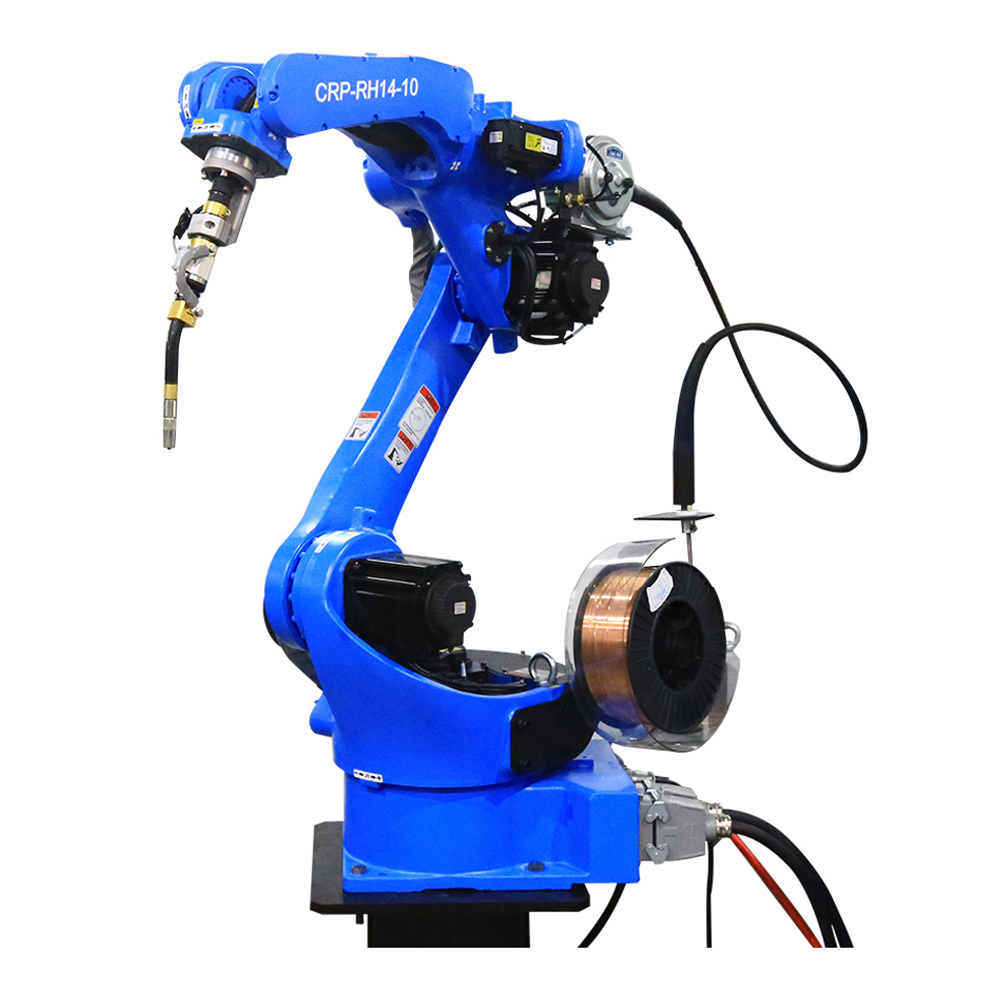
Identificering af sårbarheder og sikkerhedsrisici i emballage ved produktionslinjens ende. Ueffektiv manuel stablening og dynamikken i pallebærende robotter. Styring af logistikkapaciteten i produktionsanlæg med høj kapacitet eller faciliteter for hurtigt flydende forbrugsgoder kræver omhu...
Se mere
Optisk præcision og strålejusteringsmekanik: Kalibrering af spejlbaner for maksimal energikoncentration. Når tekniske værkstedsledere konfigurerer en kommerciel laserskærerlinje til komplekse bearbejdningstasker, valideres integriteten af optikken...
Se mere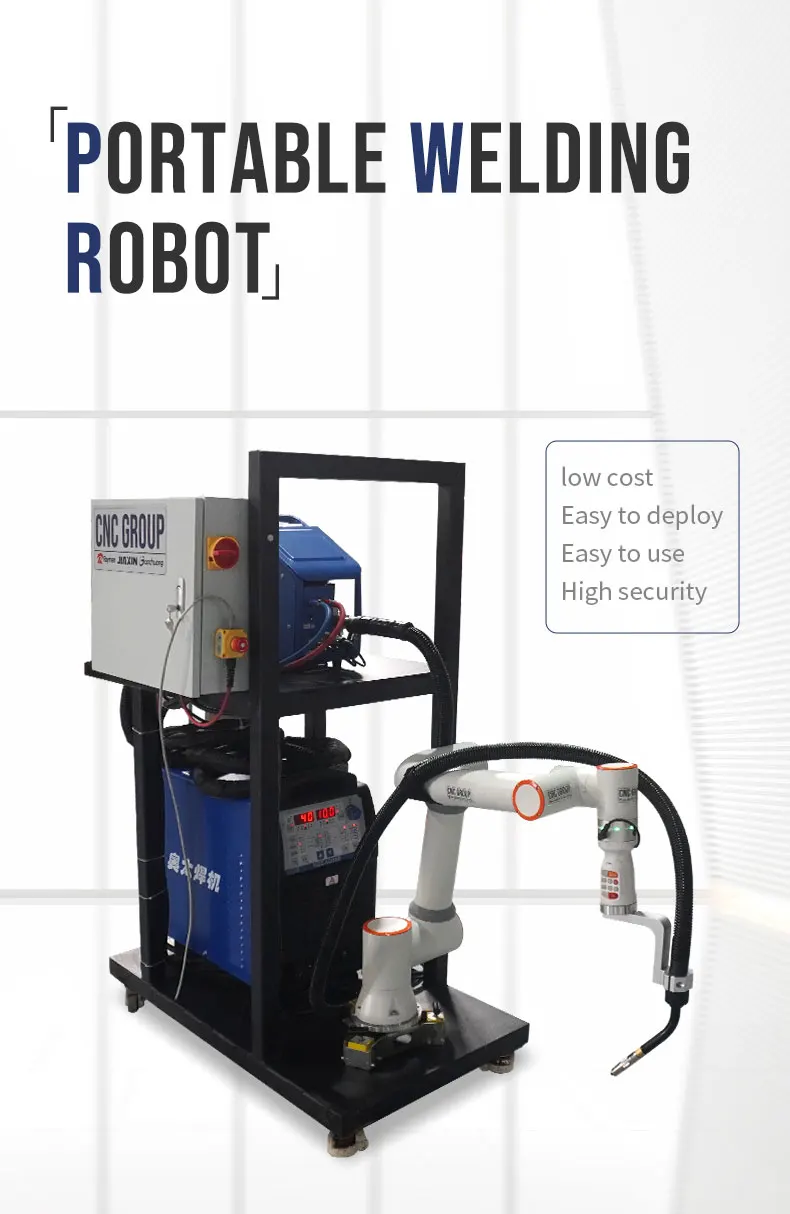
Hvad gør en 6-akset svejserobot unikt kapabel? Hvordan 6-akset kinematik muliggør præcis og kompleks udførelse af svejsebaner. 6-akset robotter efterligner menneskets håndleds drejefrihed gennem rotationsfrihed i alle rumlige plan—hvilket muliggør kontinuerlig tænders omorientering...
Se mere
Maksimerelse af gennemløbstid med stabil cykeltid og bevægelsesoptimering. Hvorfor maksimal robothastighed ≠ reel gennemløbstid: OEE-gapet i ældre robotpalle-systemer. Specifikationer for maksimal robothastighed afspejler sjældent den opnåelige, vedvarende gennemløbstid i praktiske anvendelser...
Se mere
Hvordan designet af en kollaborativ robotarm sikrer overholdelse af ISO/TS 15066. Kraftbegrænsende mekanik og realtids kollisionsdetektering. En kollaborativ robotarm opfylder de centrale sikkerhedskrav i ISO/TS 15066—den internationale standard for menneske-robot-samarbejde...
Se mere
Hvorfor implementere et laserskærsystem til metal? Stigende efterspørgsel efter præcision, hastighed og fleksibilitet i moderne metalbearbejdning. Moderne metalbearbejdning kræver i stigende grad højere præcision, hurtigere gennemløb og større fleksibilitet for at imødegå divergerende...
Se mere
Præcisionsfremstilling: Hvordan en laserskriver opfylder kravene til tolerancer under 10 mikrometer. Den stigende behov for permanent mærkning i overensstemmelse med ISO/IEC 15415 i luftfarts- og forsvarssektoren. Luftpårts- og forsvarssupply chains kræver nu mærkninger, der tåler ekstrem varme...
Se mere
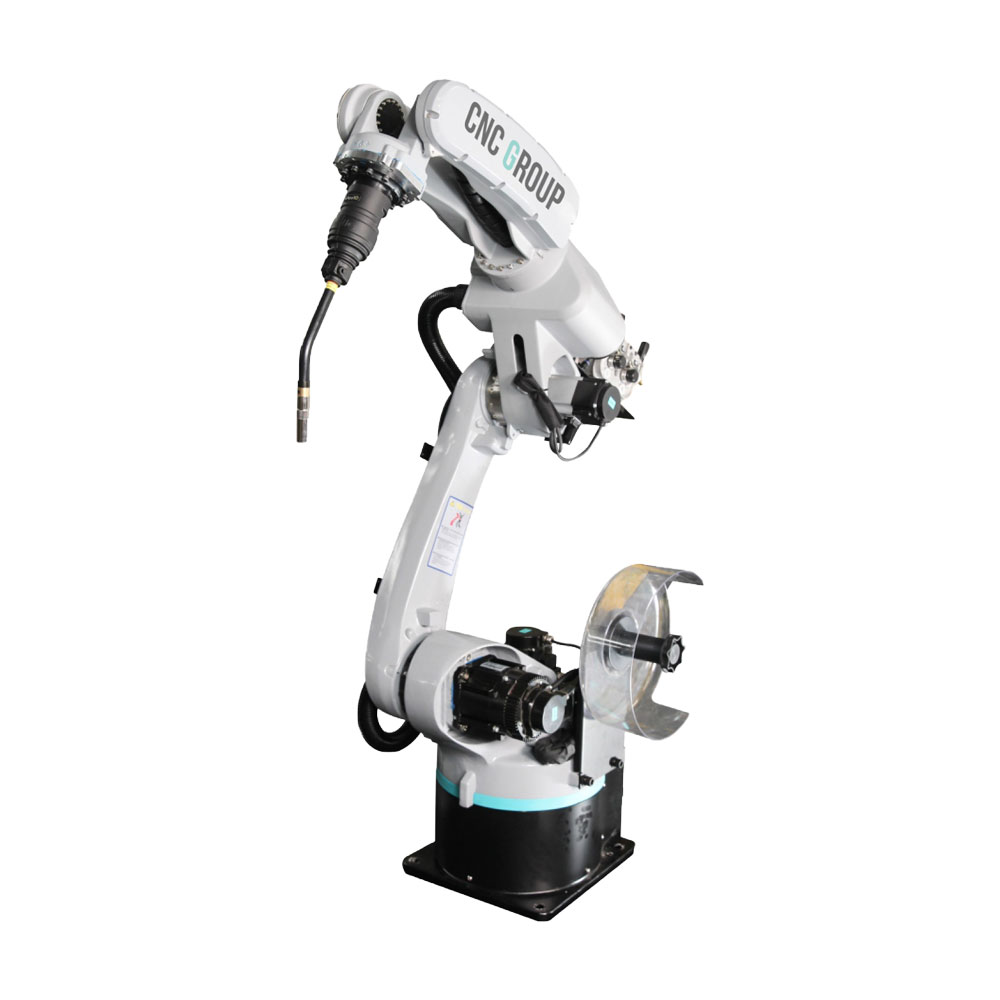
Hvad er et svejserobot-system? Definition, primær funktion og betydning inden for industrien. Et svejserobot-system består af en robotarm, en svejsestrømkilde, en svejsetørklæde og en styringsenhed/operativsoftware, som tilsammen gør det muligt for en svejser at...
Se mere
Vigtigste komponenter i svejserobot-systemer og industrielle anvendelsesområder. Nøglehardwareelementer: Manipulator, styringsenhed og svejsestrømkilde. Tre kernehardwarekomponenter udgør et svejserobot-system: manipulatoren, styringsenheden og strømkilden...
Se mere
Bøjemaskiner: Den universelle muliggør af moderne fremstilling – hvorfor bøjning af plade- og rørmaterialer er afgørende for luftfarts-, bil-, HVAC- og medicinsk udstyrsproduktion. Bøjning af plademetal og rør ligger i hjertet af mange kritiske industrier. Tænk på...
Se mere
 EN