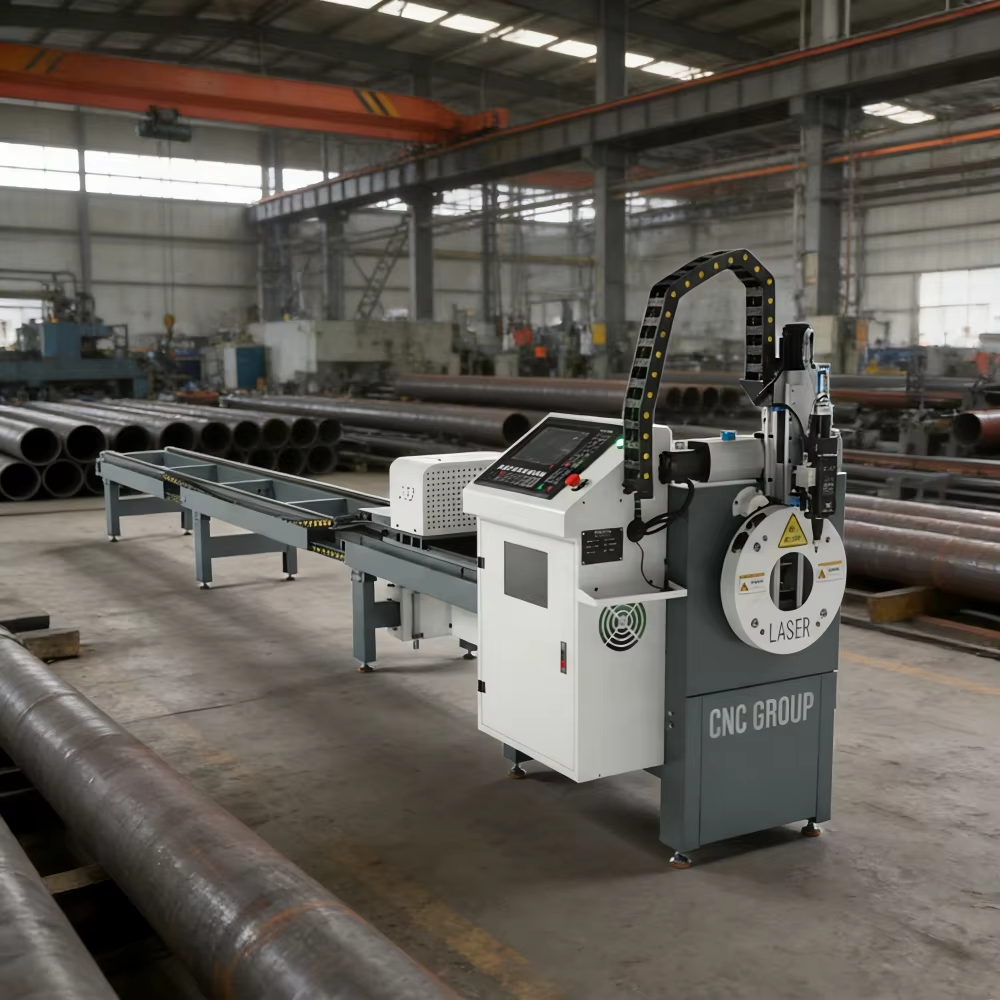
Teknologien bag industrielle laserskærere: En laserskærer genererer en fokuseret stråle af forstærket lys – typisk fra en fiberlaserkilde i moderne industrielle systemer – der koncentrerer energi i en spotdiameter på 50–100...
Se mere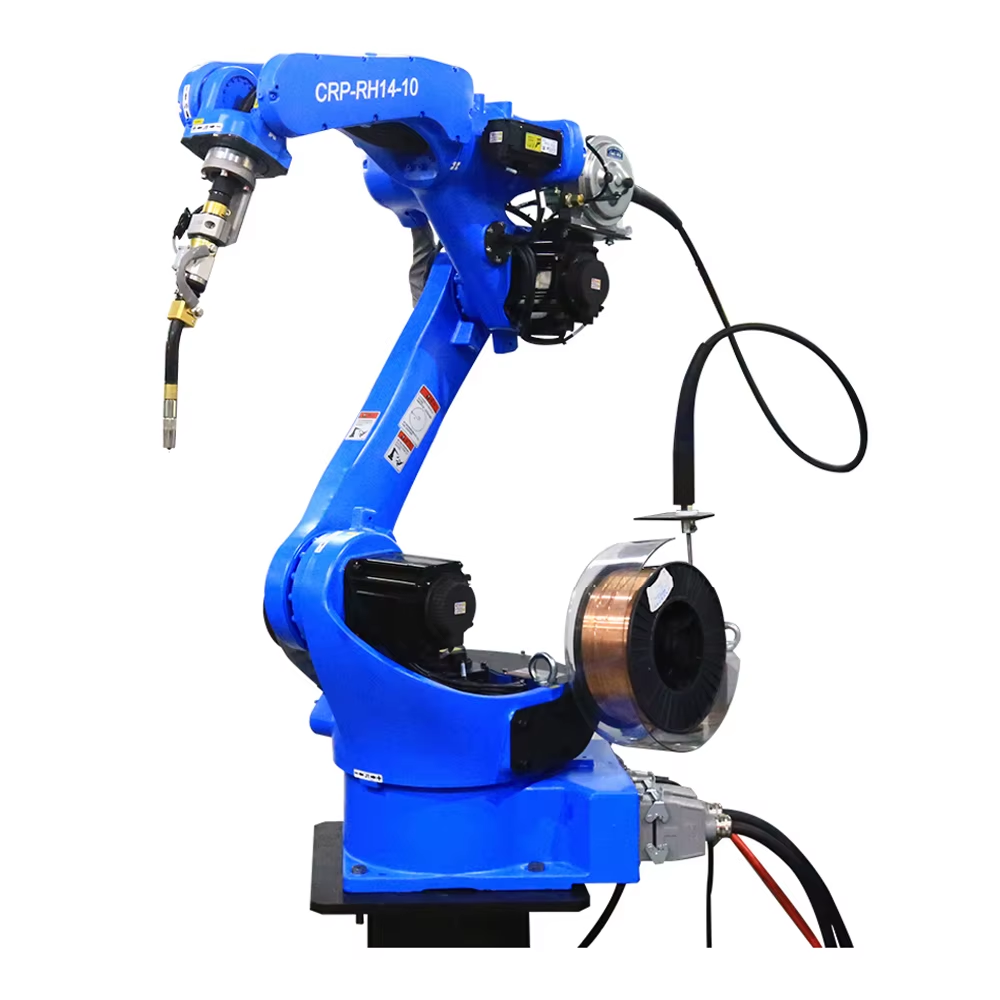
Automation som en vækststrategi, ikke som et redskab til omkostningsreduktion. Industriel automation præsenteres ofte som erstatning af arbejdskraft – en fortælling, der skjuler dens mere kraftfulde funktion som en vækstdriver. Producenter, der bruger automation primært til at...
Se mere
Reduktion af cykeltid — den primære effektivitetsfaktor En palleteringsrobot, der gennemfører 8 cyklusser pr. minut i stedet for 6, øger kapaciteten med 33 % uden at tilføje udstyr, plads eller arbejdskraft. Reduktion af cykeltid er den effektivitetsforbedring, der giver den største afkast...
Se mere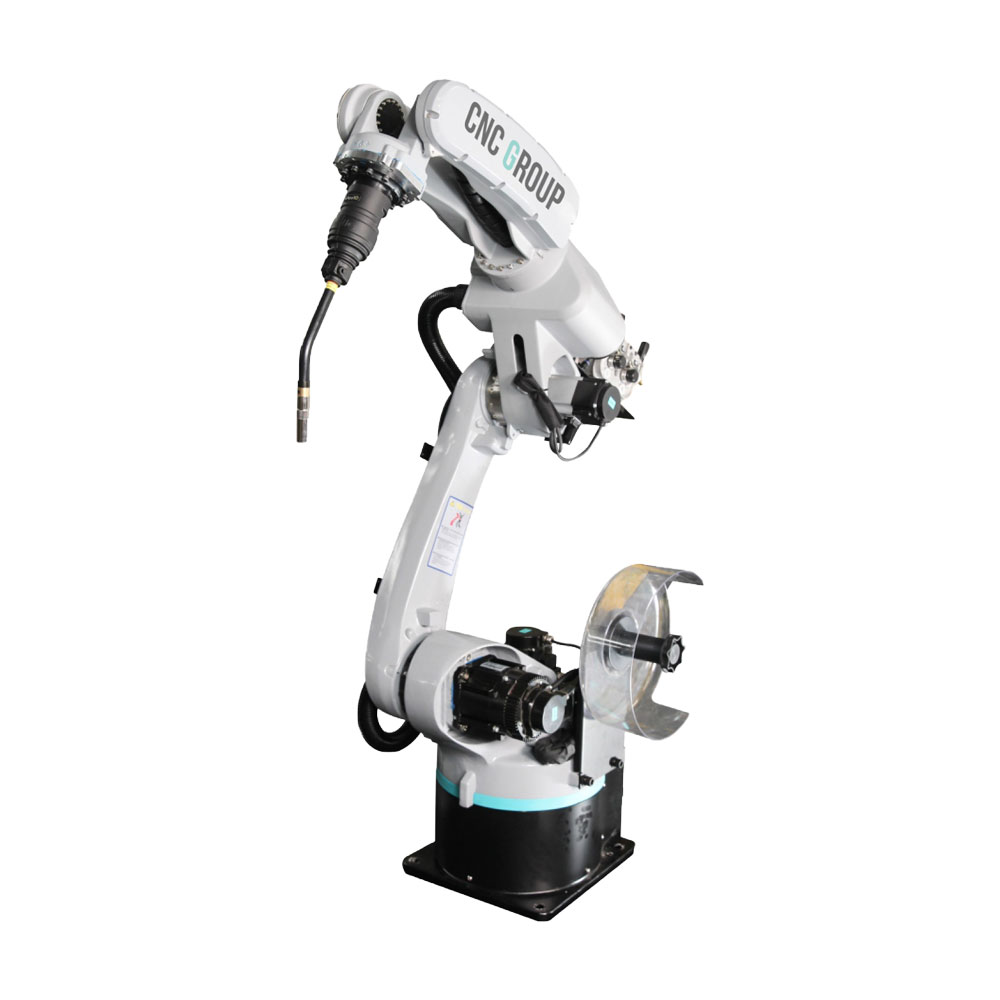
De reelle omkostninger ved manuel pallelægning. En manuel pallelægningslinje med to arbejdere pr. skift over tre skift medfører omkostninger fordelt på lønninger, overarbejde, skadeserstatningskrav og kvalitetstab – ikke én enkelt post på resultatopgørelsen. Når en arbejder løfter 5...
Se mere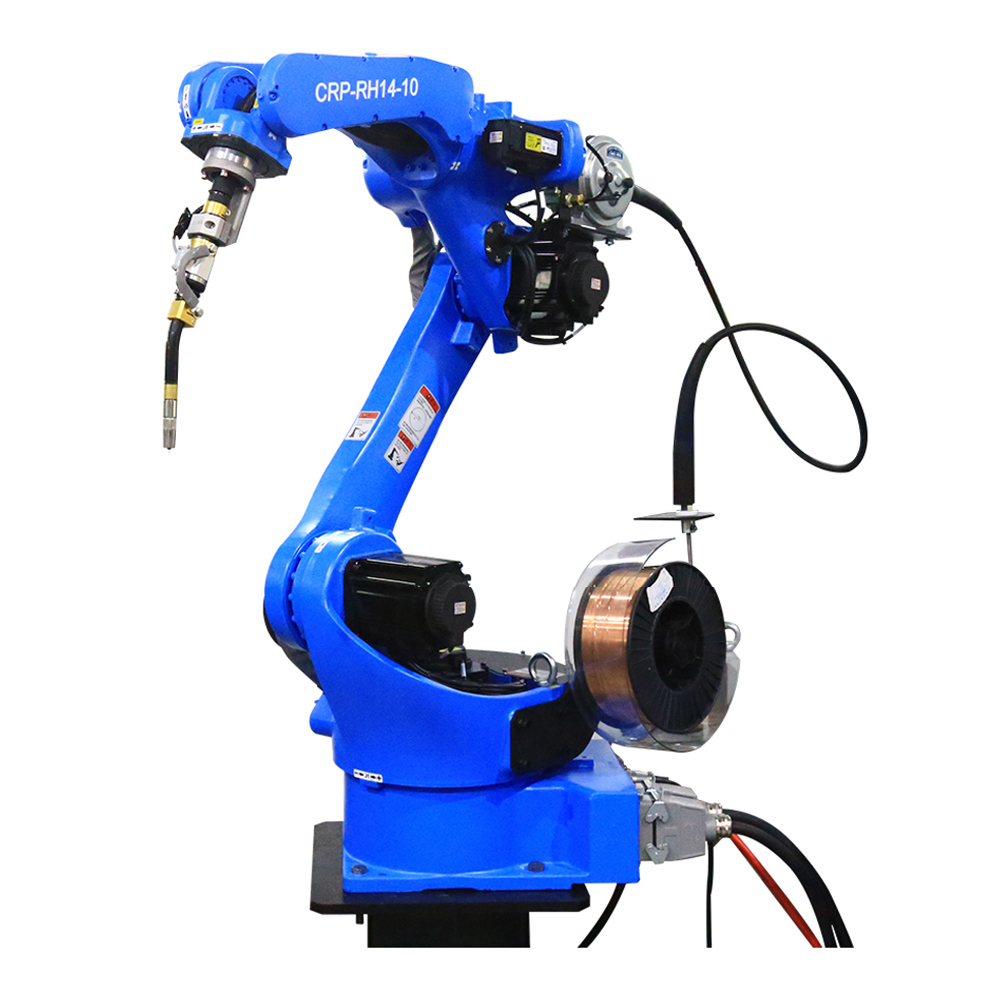
Logistikflaskehalsen, som ingen taler om. Hver lagerchef kender følelsen. Ordrer strømmer ind, udvalgsstationer kører med fuld hastighed, transportbånd summer – og så standser alt ved dokken. Kasser stables op. Palleindpakningsmaskiner...
Se mere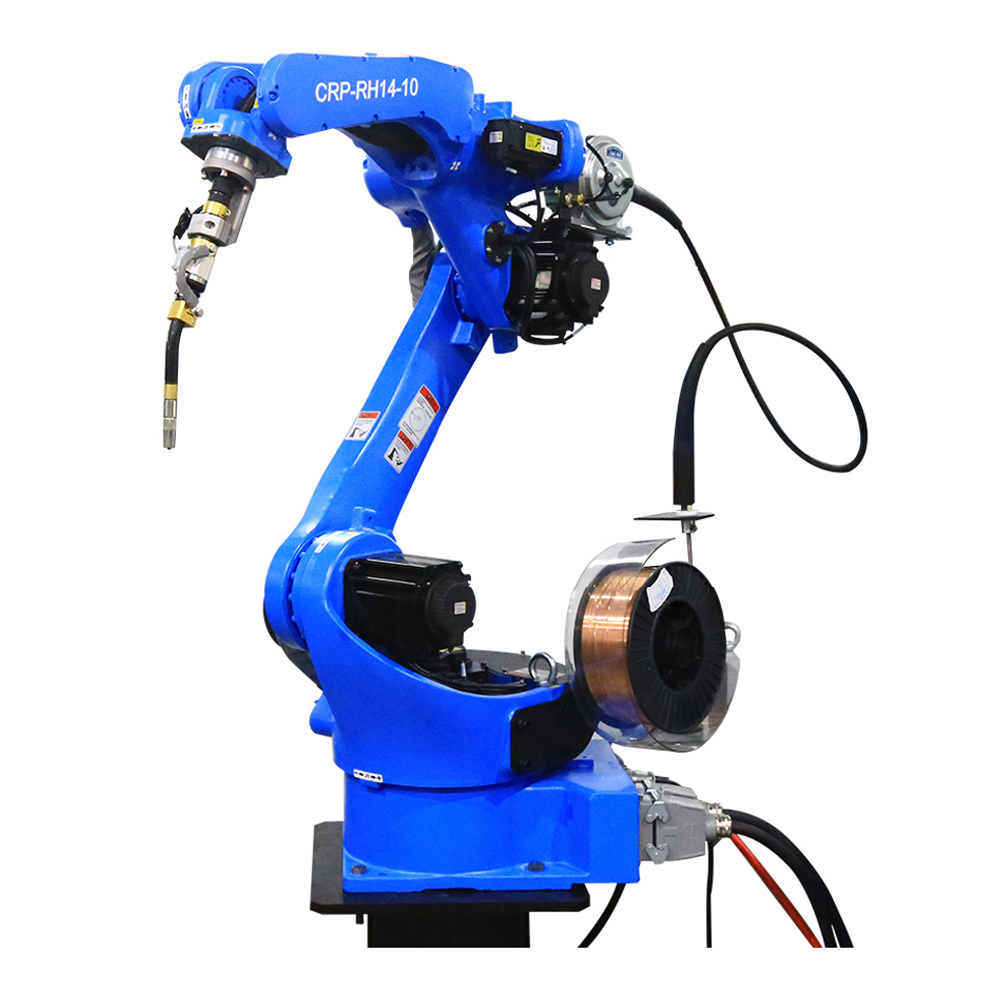
Identificering af sårbarheder og sikkerhedsrisici i emballage ved produktionslinjens ende. Ueffektiv manuel stablening og dynamikken i pallebærende robotter. Styring af logistikkapaciteten i produktionsanlæg med høj kapacitet eller faciliteter for hurtigt flydende forbrugsgoder kræver omhu...
Se mere
Optisk præcision og strålejusteringsmekanik: Kalibrering af spejlbaner for maksimal energikoncentration. Når tekniske værkstedsledere konfigurerer en kommerciel laserskærerlinje til komplekse bearbejdningstasker, valideres integriteten af optikken...
Se mere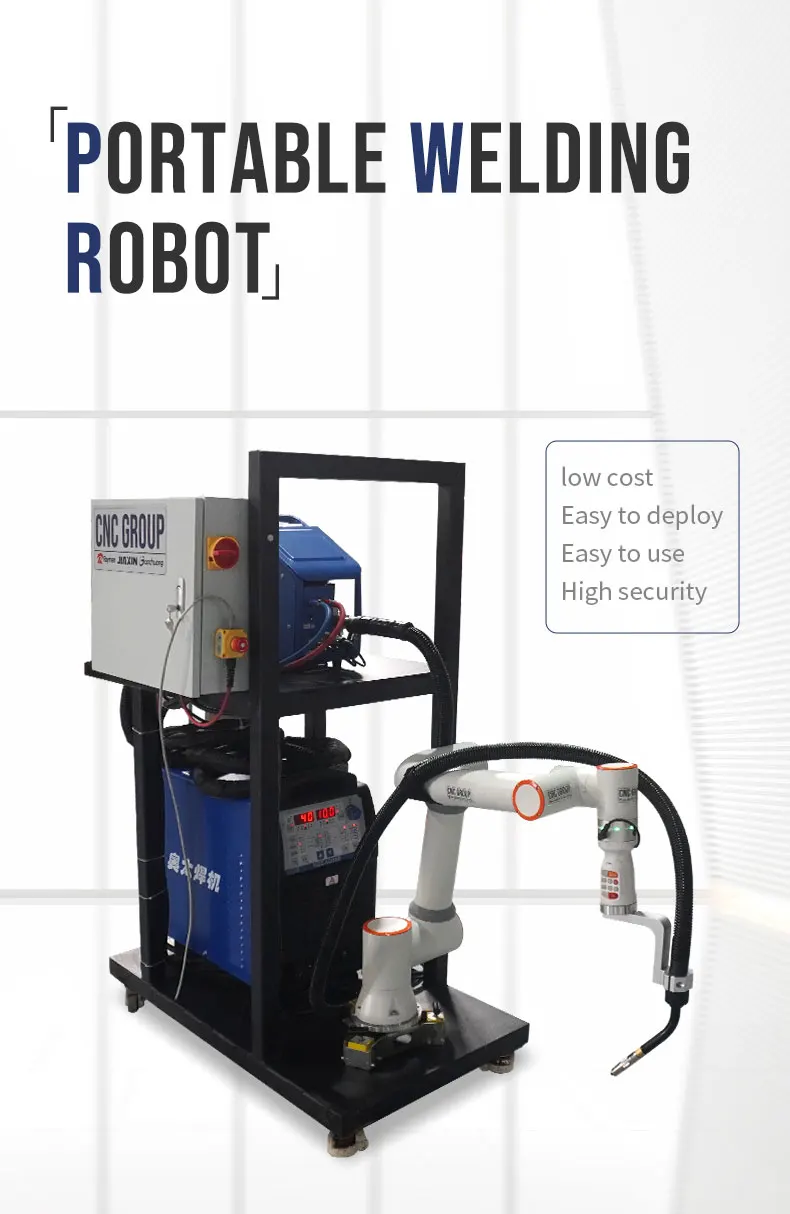
Hvad gør en 6-akset svejserobot unikt kapabel? Hvordan 6-akset kinematik muliggør præcis og kompleks udførelse af svejsebaner. 6-akset robotter efterligner menneskets håndleds drejefrihed gennem rotationsfrihed i alle rumlige plan—hvilket muliggør kontinuerlig tænders omorientering...
Se mere
Maksimerelse af gennemløbstid med stabil cykeltid og bevægelsesoptimering. Hvorfor maksimal robothastighed ≠ reel gennemløbstid: OEE-gapet i ældre robotpalle-systemer. Specifikationer for maksimal robothastighed afspejler sjældent den opnåelige, vedvarende gennemløbstid i praktiske anvendelser...
Se mere
Hvordan designet af en kollaborativ robotarm sikrer overholdelse af ISO/TS 15066. Kraftbegrænsende mekanik og realtids kollisionsdetektering. En kollaborativ robotarm opfylder de centrale sikkerhedskrav i ISO/TS 15066—den internationale standard for menneske-robot-samarbejde...
Se mere
Hvorfor implementere et laserskærsystem til metal? Stigende efterspørgsel efter præcision, hastighed og fleksibilitet i moderne metalbearbejdning. Moderne metalbearbejdning kræver i stigende grad højere præcision, hurtigere gennemløb og større fleksibilitet for at imødegå divergerende...
Se mere
Præcisionsfremstilling: Hvordan en laserskriver opfylder kravene til tolerancer under 10 mikrometer. Den stigende behov for permanent mærkning i overensstemmelse med ISO/IEC 15415 i luftfarts- og forsvarssektoren. Luftpårts- og forsvarssupply chains kræver nu mærkninger, der tåler ekstrem varme...
Se mere
 EN