
 EN
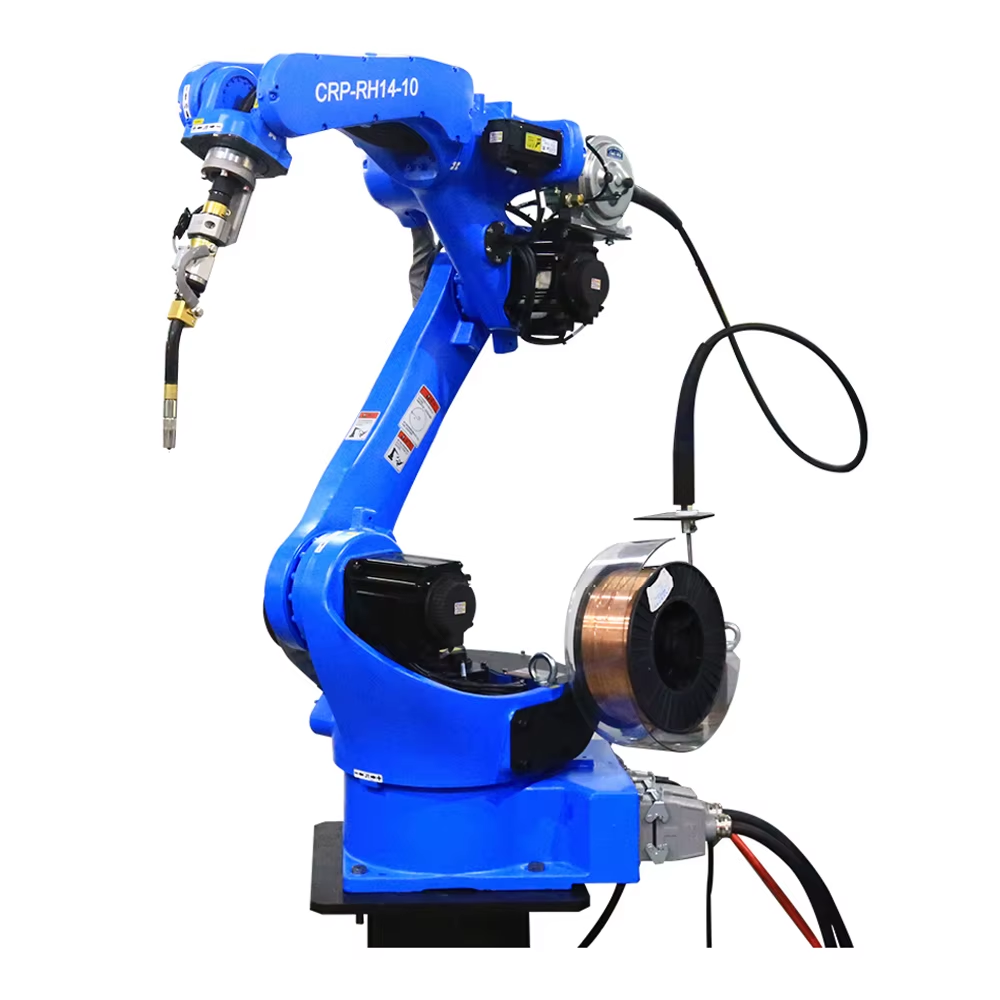
การเข้าใจหุ่นยนต์ร่วมงานด้านการเชื่อม: อนาคตของการผลิตชิ้นส่วน
หุ่นยนต์เชื่อมแบบร่วมมือมอบความแม่นยำซ้ำได้ระดับหุ่นยนต์ให้กับพื้นที่ทำงานที่มนุษย์ใช้ร่วมกัน โดยใช้ข้อต่อที่จำกัดแรงแทนการติดตั้งในเซลล์ป้องกัน โรงงานผลิตชิ้นส่วนโลหะแห่งหนึ่งในภาคใต้ของเยอรมนีวางแขนหุ่นยนต์แบบร่วมมือหกแกนไว้ข้างแท่นเชื่อม MIG แบบทำด้วยมือ และหุ่นยนต์เชื่อมแบบร่วมมือรับผิดชอบการเชื่อมแนวยาวอย่างสม่ำเสมอ ขณะที่ผู้ปฏิบัติงานจัดการชิ้นส่วนยึดและเชื่อมจุดสั้นๆ หุ่นยนต์เชื่อมแบบร่วมมือสามารถติดตั้งได้ในพื้นที่ที่เซลล์ป้องกันไม่สามารถติดตั้งได้ เนื่องจากข้อจำกัดแรงถูกฝังไว้ภายในข้อต่อเอง จึงเป็นเหตุผลหลักที่ทำให้โรงงานขนาดเล็กนิยมใช้รูปแบบนี้
โรงงานรับจ้างเพิ่มหุ่นยนต์เชื่อมแบบร่วมมือเครื่องแรก
จากปืนเชื่อม MIG เครื่องเดียวสู่เซลล์การทำงานร่วมกัน
ร้านนี้ผลิตตัวเรือนอลูมิเนียมเป็นชุด ชุดละยี่สิบถึงห้าสิบชิ้น โดยมีช่างเชื่อมที่ผ่านการรับรองเพียงหนึ่งคนเป็นผู้ควบคุมปริมาณการผลิตทั้งหมด หุ่นยนต์เชื่อมแบบร่วมงานกับมนุษย์ (welding cobot) ตัวหนึ่งมาถึงสถานที่ติดตั้งบนแท่นล้อเลื่อน พร้อมหัวเชื่อมแบบดัน-ดึง (push-pull torch) และแผงควบคุมแบบเรียบง่ายสำหรับการสอนการเคลื่อนไหว (teach pendant) ผู้ปฏิบัติงานจับแขนหุ่นยนต์ด้วยมือเพื่อให้เคลื่อนตามแนวรอยเชื่อมชิ้นแรก จากนั้นระบบควบคุมจะบันทึกเส้นทางนั้นไว้ และหุ่นยนต์เชื่อมก็จะทำซ้ำการเคลื่อนที่นั้นโดยอัตโนมัติ ในขณะที่ผู้ปฏิบัติงานใช้มือยึดชิ้นงานชิ้นถัดไปให้เข้าตำแหน่งก่อนเชื่อม ผลผลิตจึงเพิ่มขึ้นโดยไม่จำเป็นต้องจ้างช่างเชื่อมที่ผ่านการรับรองเพิ่มอีกหนึ่งคน และหุ่นยนต์เชื่อมที่ใช้โต๊ะทำงานร่วมกันกับผู้ปฏิบัติงานยังช่วยให้ร้านสามารถเสนอเวลาจัดส่งที่รวดเร็วขึ้นสำหรับงานที่สั่งทำซ้ำ นอกจากนี้ หุ่นยนต์เชื่อมยังช่วยให้ผู้ปฏิบัติงานอยู่ห่างจากบริเวณที่เกิดควันจากการเชื่อม เพราะแขนหุ่นยนต์เป็นผู้ถือหัวเชื่อมไว้ ส่วนผู้ปฏิบัติงานยืนอยู่ห่างออกไปอย่างปลอดภัยระหว่างการเชื่อมแนวยาว
คำสั่งซื้อโครงยึดสำหรับการผลิตจำนวนน้อยที่คืนทุนได้เร็ว
ลูกค้าสั่ง 300 ใบสแตนเลส มีเส้นยาวที่เหนื่อยข้อมือ โคโบทผสมผสานใช้เส้นเย็บที่เร่งขัดอย่างต่อเนื่อง และไม่เคยช้าลงในช่วงบ่าย เพราะร้านชําระค่าใช้จ่ายตามราคาที่กําหนดไว้ ช่วงเวลาที่คงที่กว่านี้ จะปกป้องอัตราการจ่าย และเจ้าของร้านจะนําราคาของแขนไปเทียบกับการสั่งซื้อครั้งเดียว โคบอทผสมผสานแทบจะไม่ชนะในงานใหญ่ๆ แต่ชนะในงานเล็กๆ ที่ซ้ําๆ
เมื่อ โรงพยาบาล ที่ มี การ ปกป้อง และ ที่ มี การ ปกป้อง ไม่ สามารถ ปกป้อง ได้
จุดกดและความเสี่ยงของการชนในช่องทางที่แคบ
การปั่นด้วยมือในช่องที่แคบ ทําให้ผู้ใช้งานอยู่ใกล้โลหะร้อน และส่วนเคลื่อนที่ทั้งหมดเปลี่ยน โรงงานอุตสาหกรรมแบบดั้งเดิมตอบด้วยรั้วและม่านแสง แต่ร้านค้าหลายแห่งขาดพื้นที่พื้นที่หรือปริมาณที่สมควรสําหรับการรักษา โคโบต์ผสมผสานถูกสร้างขึ้นเพื่อใช้พื้นที่ร่วมกัน สะสมของมันหยุดเมื่อสัมผัสกัน ดังนั้นคนที่ชนแขนจะหยุดการเคลื่อนไหวแทนที่จะติด และโคโบต์ผสมผสานจะกําจัดการโต้เถียงเรื่องงานที่เปลี่ยนทุกสัปดาห์
ค่าพื้นและราคารั้วในงานเล็ก ๆ
เซลล์ที่มีการควบคุมต้องมีเขตปลอดภัย ระบบหยุดที่ควบคุมได้ และโดยทั่วไปต้องมีพื้นที่เฉพาะที่ว่างเปล่าระหว่างการผลิตแต่ละรอบ สำหรับโรงงานที่เปลี่ยนชิ้นส่วนทุกสัปดาห์ เงินลงทุนดังกล่าวจะไม่ถูกใช้งาน หุ่นยนต์ร่วมงานด้านการเชื่อมสามารถเคลื่อนย้ายไปยังจุดทำงาน ต่อเข้ากับแหล่งจ่ายไฟฟ้าที่สะอาด และเชื่อมต่อกับโต๊ะทำงานที่มีอยู่แล้ว ซึ่งช่วยให้พื้นที่ในโรงงานยืดหยุ่นได้ และค่าใช้จ่ายสอดคล้องกับปริมาณและประเภทงานจริง แทนที่จะขึ้นกับระบบป้องกันที่ไม่สร้างรายได้ระหว่างรอบการผลิต ดังนั้น หุ่นยนต์ร่วมงานด้านการเชื่อมจึงเหมาะกับโรงงานที่เช่าพื้นที่ตามตารางเมตร เพราะพื้นที่เดียวกันสามารถรองรับทั้งงานแบบทำด้วยมือและงานที่ใช้หุ่นยนต์ภายในกะการทำงานเดียวกัน
หุ่นยนต์ร่วมงานด้านการเชื่อมรักษาความปลอดภัยและความแม่นยำได้อย่างไร
การจำกัดกำลังและแรงตามมาตรฐาน ISO/TS 15066
ISO/TS 15066 นิยามพื้นที่ทำงานร่วมกันและขีดจำกัดของแรงกับความเร็วที่ทำให้หุ่นยนต์สามารถทำงานข้างมนุษย์ได้โดยไม่จำเป็นต้องมีรั้วกั้น หุ่นยนต์แบบร่วมมือสำหรับการเชื่อมใช้ข้อต่อที่จำกัดกำลังและแรง ซึ่งจะลดทอร์กทันทีที่เกิดการสัมผัสเกินค่าเกณฑ์ที่ประเมินไว้ หุ่นยนต์แบบร่วมมือสำหรับการเชื่อมที่สอดคล้องตามมาตรฐาน ISO/TS 15066 ยังคงบันทึกเหตุการณ์การหยุดทุกครั้งลงในแฟ้มความเสี่ยง เนื่องจากมาตรฐานนี้กำหนดให้มีการประเมินอย่างเป็นเอกสาร และประกายไฟขณะเชื่อม ไอระเหยจากการเชื่อม และปลายหัวเชื่อมที่ร้อนจัดยังคงเป็นอันตรายที่ขีดจำกัดความเร็วไม่สามารถขจัดออกไปได้
การนำทางด้วยมือและการสอนเส้นทางอย่างง่าย
โคโบตผสมผสานเรียนรู้โดยการเคลื่อนไหวแขน ไม่ใช่การกดพิกัด ผู้ใช้จับจับ ดึงเทียนไปตามสายต่อ และเส้นทางถูกบันทึกไว้พร้อมกับปริมาตรการปั่นที่ติดอยู่ สายสั้นนั่นหมายความว่าชิ้นใหม่จะทํางานภายในไม่กี่นาที และหุ่นยนต์เค็บออทในการปั่นเหมาะกับร้านค้า ที่งานต่อไปไม่มีวันเหมือนงานก่อน โคโบทผสมผสานเปลี่ยนคนใหม่ให้เป็นผู้ประกอบการที่ผลิตได้ในช่วงบ่ายหนึ่ง เนื่องจากมุมและความเร็วของไฟถูกกําหนดตามรอยต่อ โคโบทผสมผสานยังเก็บโปรแกรมเย็บหลายอันไว้ ดังนั้นบราคเกตและอุปกรณ์ปิดสามารถแบ่งแขนหนึ่งกับกระดุมเพื่อแลกเปลี่ยนเส้นทางที่เก็บไว้
การ เลือก ตรวจ สอบ และ ดูแล โค โบ ต์ การ ผสม
วิธี การ ใช้ ภาระ ที่ มี ประโยชน์ และ การ เข้า ไป ถึง ส่วน
ปรับขนาดแขนหุ่นยนต์ให้เหมาะสมกับทอร์ช ระบบจัดเรียงสายเคเบิล และโมเมนต์สูงสุดที่เกิดขึ้นจริงกับชิ้นงาน ไม่ใช่ค่าโหลดที่ระบุในแคตตาล็อก หุ่นยนต์เชื่อมแบบร่วมมือ (welding cobot) ควรคงกำลังสำรองไว้แม้เมื่อแขนยื่นออกเต็มระยะ เพื่อป้องกันไม่ให้แนวรอยเชื่อมคลาดเคลื่อนขณะแขนยื่นออก ตรวจสอบให้แน่ใจว่าคอนโทรลเลอร์สามารถสื่อสารผ่านฟิลด์บัสชนิดเดียวกันกับเครื่องป้อนวัสดุที่มีอยู่แล้ว และขอให้ผู้จัดจำหน่ายทำการทดสอบกับโลหะผสมจริง เนื่องจากโลหะบางและโลหะที่สะท้อนแสงมีพฤติกรรมต่างจากเหล็กกล้าคาร์บอนต่ำ และหุ่นยนต์เชื่อมแบบร่วมมือควรมาพร้อมมุมการติดตั้งทอร์ชที่ได้รับการบันทึกไว้อย่างชัดเจนเพื่อรักษาพลังงานสำรองนี้
การตรวจสอบก่อนเปิดใช้งานและการบำรุงรักษาตามปกติ
เมื่อเริ่มใช้งาน ให้ตรวจสอบการตั้งค่าความเร็วร่วมกับระยะห่างระหว่างผู้ปฏิบัติงานกับหุ่นยนต์ตามการประเมินความเสี่ยง และทดสอบว่าแขนหุ่นยนต์หยุดเคลื่อนทันทีเมื่อถูกดันเบาๆ หุ่นยนต์เชื่อมแบบร่วมมือ (welding cobot) จำเป็นต้องตรวจสอบหัวฉีด ไลเนอร์ และปลายสัมผัส (contact tip) ทุกกะการทำงาน รวมทั้งต้องสอบเทียบค่า (calibration) ทุกหนึ่งเดือน เพื่อให้มั่นใจว่าเส้นทางที่โปรแกรมไว้ยังตรงกับเส้นทางจริงอยู่ ควรบันทึกจำนวนชั่วโมงที่ใช้งานหัวเชื่อม (torch hours) และจัดเตรียมชุดอะไหล่สำรองไว้ใกล้มือเสมอ กรณีหุ่นยนต์เชื่อมแบบร่วมมือเกิดการกระเด็นของโลหะหลอมเหลว (spatter) ลงบนรอยเชื่อมขณะกำลังทำงาน มักเกิดจากปลายสัมผัสที่ควรเปลี่ยนไปแล้วแต่ยังไม่ได้เปลี่ยน ส่วนการบันทึกการเปลี่ยนแปลงเหล่านี้อย่างง่ายๆ จะช่วยให้หุ่นยนต์เชื่อมแบบร่วมมือทำงานได้อย่างมีประสิทธิภาพมากขึ้น หุ่นยนต์เชื่อมแบบร่วมมือควรได้รับการตรวจสอบค่าแรงบิด (torque check) ที่ฐานยึดทุกหนึ่งปี เนื่องจากฐานยึดที่หลวมเป็นสาเหตุเงียบๆ ที่ทำให้รอยเชื่อมคลาดเคลื่อน ซึ่งการสอบเทียบเพียงอย่างเดียวจะไม่สามารถแก้ไขปัญหานี้ได้
คำถามที่พบบ่อย
หุ่นยนต์เชื่อมแบบร่วมมือ (welding cobot) คืออะไร และแตกต่างจากหุ่นยนต์อุตสาหกรรมอย่างไร
หุ่นยนต์ร่วมงานด้านการเชื่อม (welding cobot) คือแขนหุ่นยนต์แบบร่วมงานที่จำกัดแรง ออกแบบมาเพื่อทำงานร่วมกับมนุษย์บนโต๊ะเดียวกัน ในขณะที่หุ่นยนต์อุตสาหกรรมจะทำการเชื่อมภายในเซลล์ที่มีการป้องกันอย่างแน่นหนา หุ่นยนต์ร่วมงานจะหยุดทันทีเมื่อสัมผัสสิ่งของ และสามารถสอนการทำงานได้โดยการจับมือนำทาง (hand-guiding) ซึ่งเหมาะสำหรับการผลิตจำนวนน้อย ส่วนเซลล์อุตสาหกรรมมีข้อได้เปรียบด้านความเร็วและภาระงานที่สูงกว่า สำหรับชิ้นส่วนที่ผลิตจำนวนมากและซ้ำๆ กัน โดยค่าใช้จ่ายในการติดตั้งรั้วป้องกันจะคุ้มค่า
หุ่นยนต์ร่วมงานด้านการเชื่อมปลอดภัยพอที่จะไม่ต้องใช้รั้วป้องกันหรือไม่
หุ่นยนต์ร่วมงานด้านการเชื่อมสามารถทำงานได้โดยไม่จำเป็นต้องมีรั้วป้องกันแบบแข็งแรง ภายในโซนร่วมงานที่ผ่านการประเมินแล้วตามมาตรฐาน ISO/TS 15066 เนื่องจากข้อต่อของหุ่นยนต์ถูกออกแบบให้จำกัดแรงที่เกิดขึ้นเมื่อสัมผัส อย่างไรก็ตาม แสงอาร์ก ไอเสียจากการเชื่อม และปลายหัวเชื่อมที่ร้อนจัดยังคงเป็นอันตราย ดังนั้นจึงยังจำเป็นต้องมีระบบดูดไอเสียในบริเวณใกล้เคียง และต้องทำเครื่องหมายเขตอันตรายจากความร้อนให้ชัดเจน การประเมินความเสี่ยงเป็นลายลักษณ์อักษรจะระบุขอบเขตที่แน่นอนของโซนดังกล่าว รวมทั้งความเร็วสูงสุดที่อนุญาต
มาตรฐานใดบ้างที่ควบคุมหุ่นยนต์เชื่อมแบบร่วมงาน
มาตรฐาน ISO/TS 15066 ครอบคลุมการปฏิบัติงานร่วมกันและการจำกัดแรง ขณะที่มาตรฐาน ANSI/RIA R15.06 ร่วมกับ ISO 10218 ครอบคลุมความปลอดภัยของหุ่นยนต์ และข้อบังคับ OSHA 29 CFR 1910.252 เพิ่มเติมข้อกำหนดด้านระบบระบายอากาศขณะเชื่อมและมาตรการป้องกันอัคคีภัย การปฏิบัติตามข้อกำหนดเริ่มต้นจากการประเมินความเสี่ยง ไม่ใช่จากการถอดรั้วป้องกันออก เนื่องจากอันตรายจากกระบวนการเชื่อมยังคงมีอยู่แม้ในโหมดความเร็วต่ำ
หุ่นยนต์ร่วมงานสำหรับงานเชื่อมต้องรองรับน้ำหนักบรรทุกเท่าใด
คำนวณน้ำหนักบรรทุกให้สอดคล้องกับหัวเชื่อม สายเคเบิลและวิธีจัดวางสาย รวมทั้งโมเมนต์สูงสุดที่เกิดขึ้นจริงจากชิ้นงานเมื่อแขนหุ่นยนต์ยื่นสุด โดยต้องคงสำรองกำลังไว้เพื่อรักษาระดับความแม่นยำของแนวเชื่อม วัสดุบางหรือโลหะผสมที่สะท้อนแสงได้ดีอาจจำเป็นต้องปรับให้ทำงานช้าลงและใช้แรงต่ำลง ซึ่งจะลดอัตราการใช้งานจริง (duty cycle) ที่สามารถทำได้ การทดสอบจริงกับวัสดุที่ใช้งานจริงก่อนตัดสินใจซื้อจะช่วยยืนยันว่าแขนหุ่นยนต์ที่เลือกนั้นเหมาะสม และหลีกเลี่ยงการคืนสินค้า
หุ่นยนต์ร่วมงานสำหรับงานเชื่อมสามารถประมวลผลอลูมิเนียมและสแตนเลสได้หรือไม่
หุ่นยนต์ร่วมงานด้านการเชื่อมสามารถเชื่อมอลูมิเนียมและสแตนเลสได้อย่างมีประสิทธิภาพ โดยใช้ทอร์ชที่เหมาะสม ระบบป้อนลวดแบบดัน-ดึง และก๊าซป้องกันที่ถูกต้อง ผ่านวิธีการสอนโดยการจับแขนหุ่นยนต์นำทางตามแนวรอยเชื่อมด้วยมือ สำหรับวัสดุที่มีพื้นผิวสะท้อนแสงหรือบางเป็นพิเศษ จำเป็นต้องปรับค่าพารามิเตอร์ให้เหมาะสมและเตรียมผิวก่อนเชื่อมให้สะอาดอย่างละเอียด เนื่องจากสิ่งสกปรกอาจทำให้เกิดรูพรุนในรอยเชื่อม แขนหุ่นยนต์จะทำซ้ำเส้นทางที่บันทึกไว้ ดังนั้นความสม่ำเสมอของงานขึ้นอยู่กับความถูกต้องของการเชื่อมครั้งแรกที่ใช้สอน
การบำรุงรักษาใดบ้างที่ช่วยรักษาความแม่นยำของหุ่นยนต์ร่วมงานด้านการเชื่อม
ตรวจสอบหัวฉีด ไลเนอร์ และปลายสัมผัสทุกกะการทำงาน และทำความสะอาดเศษโลหะที่กระเด็นติดค้างออกตั้งแต่เนิ่นๆ ดำเนินการสอบเทียบความแม่นยำทุกหนึ่งเดือน เพื่อให้มั่นใจว่าเส้นทางที่สอนไว้ยังตรงกับความเป็นจริง และบันทึกจำนวนชั่วโมงการใช้งานทอร์ชเทียบกับชุดอะไหล่สิ้นเปลือง กรณีที่หุ่นยนต์ร่วมงานด้านการเชื่อมเริ่มคลาดเคลื่อนระหว่างการเชื่อมรอยต่อ มักบ่งชี้ว่าปลายสัมผัสสึกหรอ หรือคลิปต่อกราวด์มีความต้านทานเพิ่มขึ้น ซึ่งควรตรวจพบและแก้ไขได้ตั้งแต่ระยะแรก
สารบัญ
- การเข้าใจหุ่นยนต์ร่วมงานด้านการเชื่อม: อนาคตของการผลิตชิ้นส่วน
- โรงงานรับจ้างเพิ่มหุ่นยนต์เชื่อมแบบร่วมมือเครื่องแรก
- เมื่อ โรงพยาบาล ที่ มี การ ปกป้อง และ ที่ มี การ ปกป้อง ไม่ สามารถ ปกป้อง ได้
- หุ่นยนต์ร่วมงานด้านการเชื่อมรักษาความปลอดภัยและความแม่นยำได้อย่างไร
- การ เลือก ตรวจ สอบ และ ดูแล โค โบ ต์ การ ผสม