
 EN
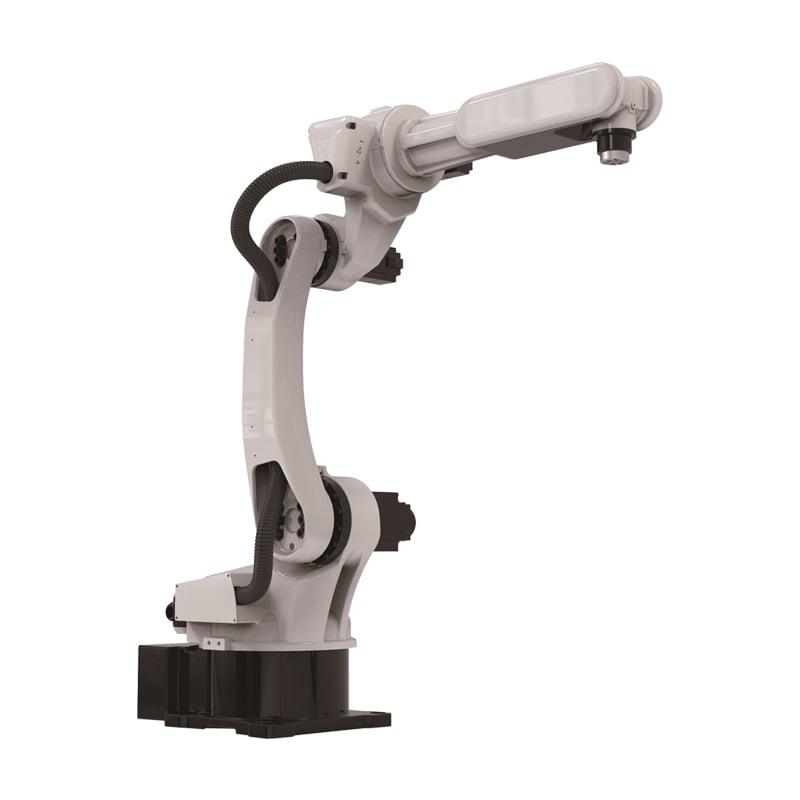
หุ่นยนต์อุตสาหกรรมสำหรับการเชื่อมมักไม่ใช่สาเหตุหลักที่ทำให้เซลล์การผลิตทำงานต่ำกว่าศักยภาพ แต่มักถูกกล่าวโทษแทน เพราะปัญหาที่ส่งผลจริงเกิดขึ้นรอบๆ แขนหุ่นยนต์ ช่องว่างระหว่างเซลล์ที่ทำงานได้ตามปกติกับเซลล์ที่หยุดชะงักอยู่ที่อุปกรณ์จับยึดชิ้นงาน (fixture) โปรแกรมควบคุม และวินัยในการจัดการวัสดุสิ้นเปลือง ผู้ซื้อที่แก้ไขประเด็นทั้งสามนี้ก่อนจะกล่าวโทษฮาร์ดแวร์ จะสามารถกู้คืนประสิทธิภาพการผลิตให้เป็นไปตามวัตถุประสงค์ของการลงทุนได้ คำแนะนำด้านล่างนี้อิงจากกรณีการติดตั้งจริง รูปแบบความล้มเหลวที่ทำให้การผลิตหยุดชะงัก แนวทางวิศวกรรมที่พิสูจน์แล้วว่าได้ผล และรายการตรวจสอบสำหรับผู้ซื้อที่เกี่ยวข้องกับการเชื่อมแบบอาร์คและการตั้งค่าเซลล์เชื่อม
กรณีศึกษาจริงจากภาคอุตสาหกรรม / สถานการณ์จริง
ผู้ผลิตชิ้นส่วนที่ปรับปรุงอุปกรณ์จับยึดชิ้นงานให้เหมาะสม
ผู้ผลิตชิ้นส่วนรายหนึ่งพบว่าหุ่นยนต์อุตสาหกรรมสำหรับการเชื่อมของตนสร้างความลึกของการเชื่อมที่ไม่สม่ำเสมอ และกล่าวโทษที่แขนหุ่นยนต์ ในขณะที่สาเหตุที่แท้จริงคืออุปกรณ์จับยึดชิ้นงานที่ปล่อยให้ชิ้นงานเคลื่อนตัวภายใต้ความร้อน การปรับปรุงระบบการยึดจับใหม่และเพิ่มจุดอ้างอิงตำแหน่ง (location datums) ช่วยแก้ปัญหาคุณภาพได้ตั้งแต่รอบการผลิตแรก ผู้ซื้อเรียนรู้ว่าอุปกรณ์จับยึดชิ้นงานเป็นส่วนหนึ่งของกระบวนการเชื่อม และเซลล์เชื่อมจะมีความสม่ำเสมอได้มากเท่ากับความแม่นยำในการนำเสนอชิ้นงาน
ทำให้กลุ่มชิ้นส่วนเป็นไปตามมาตรฐานให้มากที่สุด เครื่องหุ่นยนต์อุตสาหกรรมสำหรับการเชื่อมจะให้ผลคุ้มค่าสูงสุดกับชิ้นส่วนที่ใช้ชุดอุปกรณ์ยึดและเส้นทางการเชื่อมร่วมกัน เพราะเวลาที่สูญเสียไปในการเปลี่ยนแปลงระบบคือสิ่งที่ทำให้แรงงานที่ปล่อยออกมาถูกใช้ไปอย่างไม่เกิดประโยชน์ ผู้จัดซื้อที่จัดกลุ่มสินค้าตามประเภทชิ้นส่วนแทนที่จะจัดตามลูกค้า จะสามารถกู้คืนส่วนใหญ่ของผลประหยัดนี้ได้
การฝึกอบรมผู้ปฏิบัติงานมีความสำคัญไม่แพ้ตัวฮาร์ดแวร์ เพราะทีมงานที่ไม่ได้รับการฝึกอบรมจะใช้เซลล์ผลิตงานอย่างไม่เต็มประสิทธิภาพ และโทษเครื่องจักรแทน
ตารางการบำรุงรักษาที่เขียนไว้ช่วยรักษามาตรฐานเดียวกันตลอดทุกกะและทุกทีมงาน
โรงงานแห่งหนึ่งที่กู้คืนเวลาทำงานได้
โรงงานแห่งหนึ่งที่ดำเนินการเซลล์การเชื่อมแบบอาร์คสูญเสียปริมาณการผลิตเนื่องจากข้อบกพร่องของการป้อนลวดเชื่อมและเหตุการณ์หัวเชื่อมชนเข้ากับชิ้นงาน ซึ่งไม่มีใครรับผิดชอบ ทำให้เซลล์การเชื่อมหยุดทำงานเป็นเวลาหลายชั่วโมงต่อสัปดาห์ การนำระบบการเปลี่ยนวัสดุสิ้นเปลืองตามตารางเวลาที่กำหนดไว้ล่วงหน้ามาใช้ พร้อมแต่งตั้งผู้รับผิดชอบเฉพาะรายต่อเซลล์หนึ่งเซลล์ สามารถกู้คืนเวลาทำงานส่วนใหญ่ได้ ผู้จัดซื้อเรียนรู้ว่า ความสามารถในการใช้งานต่อเนื่อง (uptime) คือระเบียบวินัยหนึ่งอย่าง ไม่ใช่คุณสมบัติที่มีมาโดยอัตโนมัติ และเครื่องหุ่นยนต์อุตสาหกรรมสำหรับการเชื่อมจำเป็นต้องมีผู้รับผิดชอบด้านการบำรุงรักษาเพื่อให้สามารถส่งมอบกำลังการผลิตตามที่ระบุไว้ได้
บันทึกเหตุผลของการหยุดทำงานแยกตามสาเหตุ เซลล์การเชื่อมที่บันทึกเหตุผลของการหยุดทำงานจะสามารถแสดงให้เห็นว่าความสูญเสียเกิดจากวัสดุสิ้นเปลือง อุปกรณ์ยึด หรือโปรแกรม และแต่ละสาเหตุมีวิธีแก้ไขที่แตกต่างกัน ผู้จัดซื้อที่บันทึกเหตุผลของการหยุดทำงานจะสามารถแก้ไขสาเหตุที่แท้จริง แทนที่จะแก้เพียงอาการที่สังเกตเห็นได้โดยบังเอิญ
การบันทึกเวลาไซเคิลพื้นฐานอย่างเป็นทางการจะพิสูจน์การประหยัดได้จริง แทนที่จะคาดคะเนเพียงอย่างเดียว
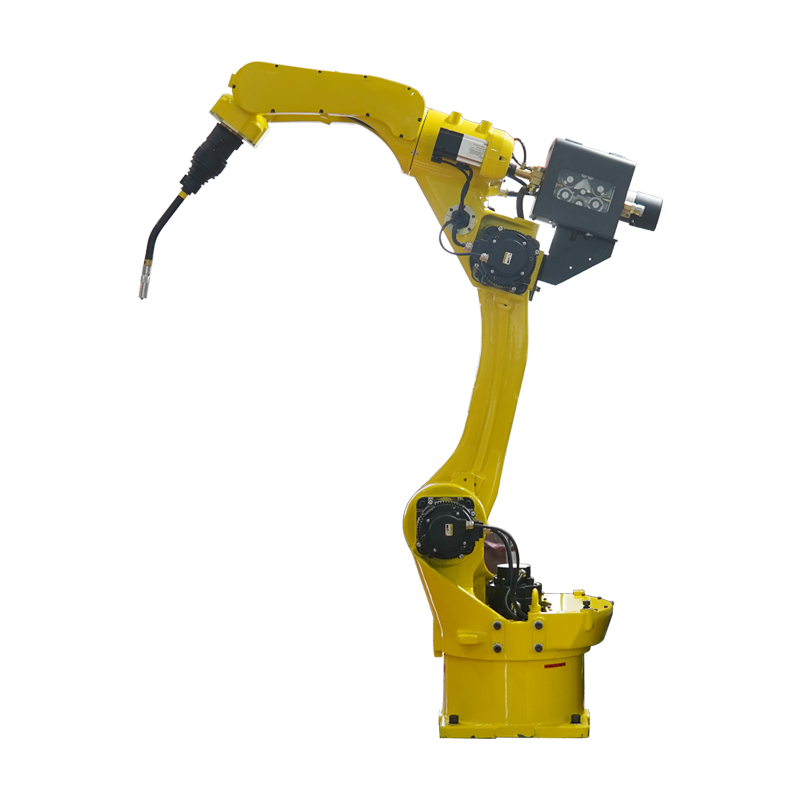
การวิเคราะห์ความเสี่ยงและโหมดความล้มเหลว
การออกแบบอุปกรณ์ยึดและการนำเสนอชิ้นงาน
สาเหตุหลักที่ทำให้หุ่นยนต์อุตสาหกรรมสำหรับการเชื่อมให้ผลลัพธ์ไม่ดี คือ การออกแบบจิ๊ก เพราะชิ้นส่วนที่เลื่อน โก่ง หรือยื่นออกมาจะเปลี่ยนตำแหน่งของการเชื่อมในแต่ละรอบอย่างแน่นอน หุ่นยนต์อุตสาหกรรมทำงานตามโปรแกรมเดิมซ้ำๆ อย่างแม่นยำ ดังนั้นเมื่อชิ้นส่วนเคลื่อนที่ มันก็จะสร้างข้อบกพร่องแบบเดียวกันซ้ำๆ วิธีแก้ไขคือ การใช้จุดอ้างอิงตำแหน่ง (location datums) การยึดชิ้นงานอย่างเพียงพอ และการออกแบบจิ๊กที่คำนึงถึงการบิดงอจากความร้อน เพราะเซลล์การเชื่อมไม่สามารถปรับแก้ชิ้นส่วนที่วางผิดตำแหน่งได้
ให้ช่างเชื่อมมีส่วนร่วมในการเขียนโปรแกรม บุคคลที่เคยเชื่อมชิ้นส่วนด้วยมือมาก่อนนั้นรู้ดีว่าบริเวณรอยต่อใดยากต่อการเชื่อม และความรู้นั้นมีค่ามากกว่าการจำลองการทำงานล่วงหน้า (offline simulation) ใดๆ หุ่นยนต์อุตสาหกรรมสำหรับการเชื่อมที่เขียนโปรแกรมร่วมกับผู้ปฏิบัติงาน จะให้คุณภาพครั้งแรกที่ดีกว่าหุ่นยนต์ที่เขียนโปรแกรมโดยไม่มีส่วนร่วมของผู้ปฏิบัติงาน
การมีอะไหล่สึกหรอสำรองไว้ล่วงหน้าจะเปลี่ยนข้อขัดข้องให้กลายเป็นการหยุดใช้งานเพียงชั่วคราว แทนที่จะสูญเสียเวลาทำงานทั้งรอบ
ภาระในการเขียนโปรแกรมและการเปลี่ยนแปลงงาน
ความเสี่ยงประการที่สองคือภาระในการเขียนโปรแกรม เนื่องจากเซลล์เชื่อมที่ทำงานกับชิ้นส่วนหลากหลายประเภทจะใช้เงินที่ประหยัดได้ไปกับเวลาการสอน (teach time) และการเขียนโปรแกรมแบบออฟไลน์ หุ่นยนต์อุตสาหกรรมสำหรับงานเชื่อมมีประสิทธิภาพสูงเมื่อทำงานกับชิ้นส่วนที่มีความคงที่ แต่มีต้นทุนสูงเมื่อต้องจัดการกับชิ้นส่วนที่เปลี่ยนแปลงบ่อย ผู้ซื้อจึงควรปรับให้ครอบครัวชิ้นส่วนมีมาตรฐานเดียวกัน หรือลงทุนในอุปกรณ์ที่ลดระยะเวลาการเปลี่ยนการตั้งค่า (changeover) เพราะหุ่นยนต์อุตสาหกรรมที่ต้องเขียนโปรแกรมใหม่ทุกกะจะไม่สามารถปลดปล่อยแรงงานตามวัตถุประสงค์ที่ซื้อมาเพื่อใช้งาน
กำหนดเป้าหมายอัตราการใช้งานจริง (uptime target) และวัดผลอย่างสม่ำเสมอ เซลล์เชื่อมที่ไม่มีเป้าหมายที่วัดได้จะเกิดการคลาดเคลื่อน เนื่องจากไม่มีใครสามารถระบุได้ว่าสัปดาห์นี้มีประสิทธิภาพดีหรือแย่เพียงใด ผู้ซื้อที่เผยแพร่ตัวเลขอัตราการใช้งานจริงต่อเซลล์จะทำให้หุ่นยนต์อุตสาหกรรมส่งมอบผลลัพธ์ตามที่แผนธุรกิจคาดการณ์ไว้
การระบุชื่อผู้รับผิดชอบสำหรับแต่ละเซลล์อย่างชัดเจน จะช่วยให้การระบุผู้รับผิดชอบเป็นไปอย่างโปร่งใส เมื่อเกิดข้อบกพร่องขึ้น
หลักการเชิงเทคนิคและการปฏิบัติตามมาตรฐาน
ความแม่นยำซ้ำได้ การจับยึดชิ้นงาน และระเบียบวินัยในการใช้วัสดุสิ้นเปลือง
หุ่นยนต์อุตสาหกรรมสำหรับการเชื่อมสร้างมูลค่าผ่านความสม่ำเสมอในการทำงาน ซึ่งความสม่ำเสมอนั้นขึ้นอยู่กับคุณภาพของอุปกรณ์ยึดชิ้นงาน (fixture) ที่จัดวางตำแหน่งชิ้นงานให้ถูกต้อง และวินัยในการใช้วัสดุสิ้นเปลือง (consumable discipline) ที่รักษาเสถียรภาพของอาร์คให้คงที่ หุ่นยนต์อุตสาหกรรมจะทำตามเส้นทางที่ถูกโปรแกรมไว้ได้อย่างแม่นยำทุกครั้ง ดังนั้น ความแปรผันใดๆ ที่เกิดขึ้นกับตำแหน่งของชิ้นงาน แรงยึดของอุปกรณ์ยึด หรืออัตราการป้อนลวดเชื่อม จะส่งผลโดยตรงต่อคุณภาพของการเชื่อมทุกจุด ด้วยเหตุนี้ เซลล์เชื่อมจึงจำเป็นต้องถูกกำหนดรายละเอียดในฐานะระบบที่รวมองค์ประกอบทั้งหมดเข้าด้วยกัน ได้แก่ แขนหุ่นยนต์ (arm), อุปกรณ์ปรับตำแหน่งชิ้นงาน (positioner), อุปกรณ์ยึดชิ้นงาน (fixture), หัวเชื่อม (torch) และระบบป้อนลวดเชื่อม (wire feed) การเชื่อมแบบอาร์คยังขึ้นอยู่กับความคงที่ของพารามิเตอร์การทำงาน เพราะหากแรงดันไฟฟ้าเปลี่ยนแปลงหรือปลายหัวเชื่อมสึกหรอ ก็จะส่งผลต่อลักษณะของแนวเชื่อม (bead) ที่เกิดขึ้นทุกจุดต่อเชื่อม ความพร้อมใช้งาน (uptime) ขึ้นอยู่กับการบำรุงรักษาวัสดุสิ้นเปลืองอย่างสม่ำเสมอ เนื่องจากปัญหาที่พบบ่อยที่สุดที่ทำให้เซลล์เชื่อมหยุดทำงาน ได้แก่ การสึกหรอของปลายหัวเชื่อม สภาพของไลเนอร์ (liner) และการสะสมของเศษโลหะที่กระเด็น (spatter build-up) ข้อกำหนดด้านความปลอดภัยเป็นสิ่งที่ไม่อาจต่อรองได้ ซึ่งรวมถึงการติดตั้งสิ่งกีดขวางเพื่อความปลอดภัย (guarding), ม่านแสง (light curtains) และการประเมินความเสี่ยงอย่างเป็นทางการก่อนเริ่มการผลิต ผู้ซื้อที่ระบุรายละเอียดของเซลล์เชื่อมทั้งระบบแทนที่จะระบุเฉพาะแขนหุ่นยนต์เท่านั้น จะสามารถหลีกเลี่ยงสถานการณ์ที่หุ่นยนต์อุตสาหกรรมที่มีศักยภาพสูงกลับทำงานได้ไม่เต็มประสิทธิภาพเนื่องจากองค์ประกอบรอบข้างที่ไม่เหมาะสม
โครงการอัตโนมัติเริ่มต้นด้วยกระบวนการ เพราะเครื่องจักรที่ซื้อมาเพื่อทำภาระงานที่มันทำไม่ได้ ก็เป็นเพียงพื้นที่บนพื้นเท่านั้น ไม่ใช่ศักยภาพในการผลิต
ผู้ซื้อที่บันทึกข้อมูลหุ่นยนต์อุตสาหกรรมสำหรับการเชื่อมแต่ละหน่วยหลังจบแต่ละกะ จะสามารถตรวจจับข้อบกพร่องเล็กน้อยได้ก่อนที่จะลุกลามเป็นปัญหาด้านความปลอดภัย
คู่มือสำหรับผู้ซื้อและผู้ดูแลรักษาที่นำไปปฏิบัติได้จริง
การทำให้เซลล์ทำงานตามเป้าหมาย
ผู้ซื้อควรระบุหุ่นยนต์อุตสาหกรรมสำหรับการเชื่อมเป็นเซลล์แบบครบวงจร ซึ่งรวมถึงอุปกรณ์ยึดชิ้นงาน (fixture) อุปกรณ์ปรับตำแหน่งชิ้นงาน (positioner) หัวเชื่อม (torch) และระบบป้อนลวดเชื่อม (wire feed) ที่ออกแบบร่วมกันอย่างสอดคล้อง จากนั้นจึงยืนยันแผนการเปลี่ยนการผลิต (changeover plan) และกำหนดตารางการใช้ชิ้นส่วนสึกหรอ (consumable routine) กับผู้รวมระบบ (integrator) ผู้จัดจำหน่าย เช่น RM หุ่นยนต์เชื่อมอุตสาหกรรม จัดทำแผนเซลล์การเชื่อมที่ระบุรายละเอียดอุปกรณ์ยึดชิ้นงาน พารามิเตอร์ และเป้าหมายเวลาในการใช้งานจริง (uptime targets) เซลล์แต่ละเซลล์ควรมีผู้รับผิดชอบที่ชัดเจนและกำหนดตารางการบำรุงรักษาไว้ล่วงหน้า หุ่นยนต์อุตสาหกรรมที่ได้รับการสนับสนุนด้วยเซลล์ที่เหมาะสมและระบบบำรุงรักษาที่มีประสิทธิภาพ จะสามารถส่งมอบผลลัพธ์ตามที่สัญญาการซื้อขายระบุไว้
เมื่อกำหนดคุณสมบัติของหุ่นยนต์อุตสาหกรรมสำหรับการเชื่อมให้สอดคล้องกับภาระงานจริง จะส่งผลให้เกิดความล้มเหลวน้อยลงและอายุการใช้งานยาวนานขึ้น จึงคุ้มค่าคืนทุน
การตรวจสอบเป็นประจำช่วยตรวจจับส่วนที่สึกหรอได้ก่อนที่จะนำไปสู่การทิ้งชิ้นส่วนหรือเกิดการบาดเจ็บ
คำถามที่พบบ่อย
คำถามข้อที่ 1: เหตุใดเซลล์การเชื่อมจึงให้ประสิทธิภาพต่ำกว่าเป้าหมาย
คำตอบ ปัญหาประสิทธิภาพต่ำส่วนใหญ่มักเกิดจากอุปกรณ์ยึดชิ้นงาน โปรแกรม หรือวินัยในการใช้วัสดุสิ้นเปลือง มากกว่าจะเกิดจากแขนหุ่นยนต์ เนื่องจากเซลล์เชื่อมจะทำซ้ำสิ่งที่ได้รับมาอย่างแม่นยำเสมอ ชิ้นงานที่เคลื่อนที่ผิดตำแหน่งจะก่อให้เกิดข้อบกพร่องแบบเดียวกันทุกรอบการผลิต ผู้ซื้อที่ตรวจสอบอุปกรณ์ยึดชิ้นงานและขั้นตอนการทำงานก่อนจะโทษตัวแขนหุ่นยนต์ มักจะพบสาเหตุของปัญหาได้ภายในหนึ่งกะ
คำถามข้อ 2: อุปกรณ์ยึดชิ้นงานมีความสำคัญเพียงใด
คำตอบ อุปกรณ์ยึดชิ้นงานมีความสำคัญเทียบเท่ากับแขนหุ่นยนต์ เพราะหุ่นยนต์อุตสาหกรรมสำหรับงานเชื่อมจะเคลื่อนที่ตามเส้นทางที่ถูกสอนไว้อย่างแม่นยำ และไม่สามารถปรับแก้ชิ้นงานที่วางผิดตำแหน่งได้ จุดอ้างอิงตำแหน่ง แรงยึดจับ และการบิดตัวจากความร้อน ล้วนส่งผลต่อคุณภาพของการเชื่อม เซลล์เชื่อมที่ออกแบบมาพร้อมอุปกรณ์ยึดชิ้นงานที่เหมาะสม จะให้รอยต่อที่สม่ำเสมอ ในขณะที่เซลล์ที่ไม่มีอุปกรณ์ยึดชิ้นงานที่เหมาะสม จะก่อให้เกิดข้อบกพร่องอย่างสม่ำเสมอ
คำถามข้อ 3: อะไรคือปัจจัยหลักที่ส่งผลต่อเวลาทำงานจริง (uptime) ของเซลล์เชื่อมแบบอาร์ค
คำตอบ : เวลาทำงานจริงขึ้นอยู่กับการบำรุงรักษาตามกำหนด เนื่องจากความสึกหรอของหัวเชื่อม สภาพของไลเนอร์ และคราบเศษโลหะที่เกาะติดมักทำให้เซลล์หยุดทำงานบ่อยกว่าความผิดปกติของระบบกลไกใดๆ การตรวจสอบหัวเชื่อมและระบบป้อนลวดตามตารางเวลาจะช่วยกู้คืนประสิทธิภาพการผลิตที่สูญเสียไปส่วนใหญ่ หุ่นยนต์อุตสาหกรรมสำหรับงานเชื่อมที่มีเจ้าของระบุชัดเจนต่อแต่ละเซลล์จะสามารถรักษาระดับประสิทธิภาพตามที่ระบุไว้ได้ ในขณะที่เซลล์ที่ไม่มีเจ้าของที่ชัดเจนจะมีแนวโน้มประสิทธิภาพลดลง
คำถามข้อ 4: เซลล์หนึ่งเซลล์สามารถรองรับชิ้นส่วนที่มีความหลากหลายได้หรือไม่
คำตอบ : เซลล์หนึ่งเซลล์สามารถรองรับชิ้นส่วนที่มีความหลากหลายได้ ก็ต่อเมื่อชิ้นส่วนเหล่านั้นมีลักษณะคล้ายคลึงกันในกลุ่มเดียวกัน และอุปกรณ์ยึดจับถูกมาตรฐานไว้แล้ว เพราะเวลาที่ใช้ในการเปลี่ยนแปลงอุปกรณ์ยึดจับคือสิ่งที่ใช้เวลามากที่สุด หุ่นยนต์อุตสาหกรรมสำหรับงานเชื่อมมีประสิทธิภาพสูงเมื่อใช้กับชิ้นส่วนที่มีความหลากหลายน้อย แต่กลับมีต้นทุนสูงเมื่อใช้กับชิ้นส่วนที่มีความหลากหลายมาก ผู้ซื้อจึงควรเลือกมาตรฐานชิ้นส่วนในกลุ่มเดียวกัน หรือลงทุนในอุปกรณ์ยึดจับแบบเปลี่ยนเร็ว เพราะหุ่นยนต์อุตสาหกรรมที่ต้องเขียนโปรแกรมใหม่ทุกกะจะไม่สามารถลดภาระแรงงานได้