수작업 팔레트적재의 실제 비용: 교대당 2명의 작업자를 투입해 하루 3교대로 운영되는 수작업 팔레트적재 라인은 임금, 초과근무 수당, 산업재해 보상 청구, 품질 손실 등 다양한 항목에 걸쳐 비용이 분산됩니다. 이는 단일 손익계산서(P&L) 항목으로 표현되지 않습니다. 작업자가 한 번에 5개...
더 보기
아무도 언급하지 않는 물류 병목 현상. 모든 창고 관리자는 이 감정을 잘 안다. 주문이 쇄도하고, 피킹 스테이션이 최대 속도로 가동되며, 컨베이어 벨트가 쉴 새 없이 움직인다—그러나 모든 것이 도크에서 멈춘다. 박스들이 쌓이고, 팔레트 래퍼가...
더 보기
최종 포장 공정의 취약점 및 안전 위험 식별, 수동 적재 비효율성 해소, 팔레트화 로봇 역학 관리 — 고출력 제조 공장 또는 빠르게 움직이는 소비재 시설에서 물류 처리량을 관리하려면 신중한 접근이 필요합니다...
더 보기
광학 정밀도 및 빔 정렬 메커니즘: 최고 에너지 집중을 위한 미러 경로 교정. 기술 워크숍 관리자가 복잡한 가공 작업을 위해 상용 레이저 커터 라인을 설정할 때, 광학 시스템의 무결성을 검증하는 것이...
더 보기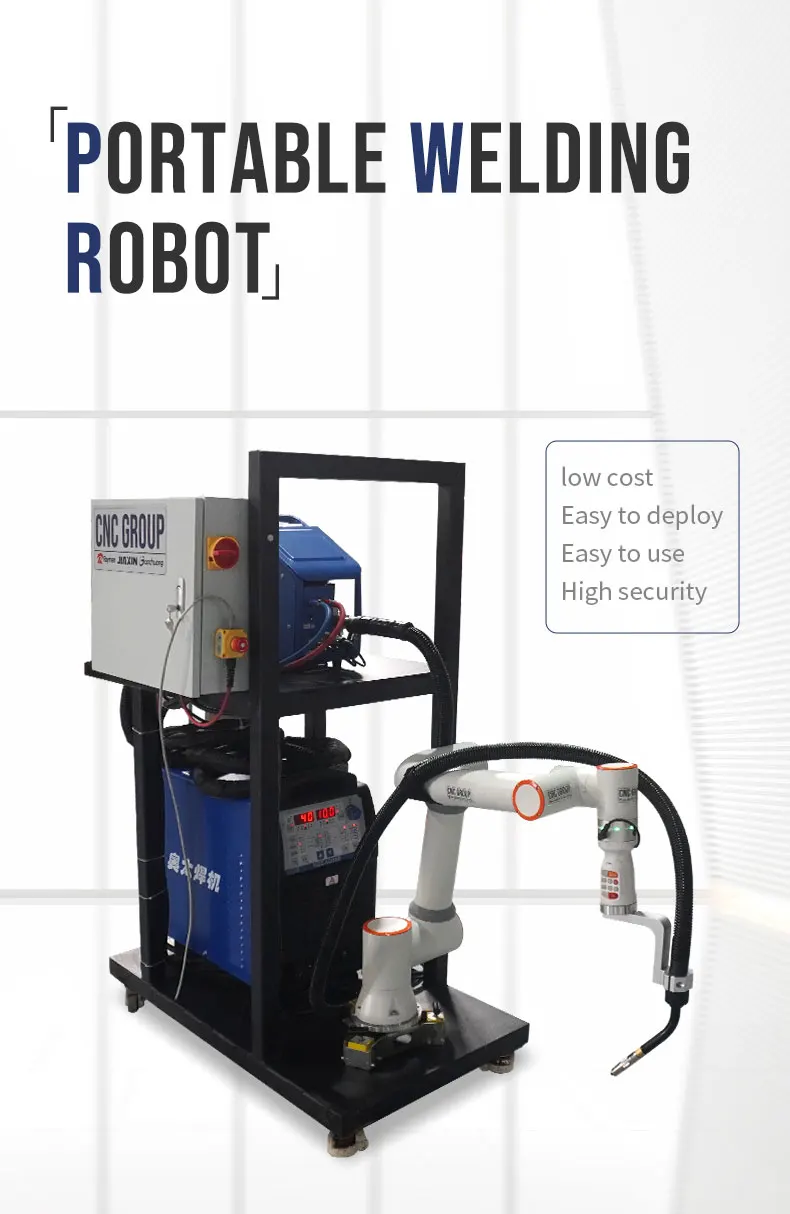
6축 용접 로봇이 독보적인 성능을 발휘하는 이유는 무엇인가요? 6축 운동학이 정밀하고 복잡한 용접 경로 실행을 가능하게 하는 방식 — 6축 로봇은 모든 공간 평면에서 회전 자유도를 통해 인간 손목의 민첩성을 재현함으로써, 토치의 지속적인 재방향 조정을 가능하게 합니다...
더 보기
사이클 타임 안정성 및 동작 최적화를 통한 처리량 극대화 — 최고 로봇 속도 ≠ 실제 처리량: 기존 로봇 팔레타이징 시스템에서 발생하는 OEE 격차 — 로봇의 최고 속도 사양은 실무 적용 환경에서 지속 가능한 처리량으로 거의 전환되지 않습니다...
더 보기
협동 로봇 암 설계가 ISO/TS 15066 준수를 보장하는 방식 — 힘 제한 메커니즘 및 실시간 충돌 감지 — 협동 로봇 암은 인간-로봇 협업을 위한 국제 표준인 ISO/TS 15066의 핵심 안전 요구사항을 충족합니다...
더 보기
왜 레이저 절단 기계 금속 시스템을 도입해야 할까? 현대 금속 가공 분야에서 정밀도, 속도, 유연성에 대한 수요 증가 현대 금속 가공은 점차 더 높은 정밀도, 빠른 처리 속도, 다양한 요구 사항에 대응할 수 있는 유연성을 요구하고 있습니다...
더 보기
정밀 제조: 레이저 조각기가 10마이크로미터 미만의 허용 오차 요구 사항을 충족하는 방식 항공우주 및 국방 분야에서 ISO/IEC 15415 준수 영구 마킹에 대한 수요 증가 항공우주 및 국방 공급망에서는 극한의 고온에서도 지속 가능한 마킹을 요구하고 있습니다...
더 보기
용접 로봇 시스템이란 무엇인가? 정의, 주요 기능 및 산업 내 중요성 용접 로봇 시스템은 로봇 암, 용접 전원장치, 용접 토치, 그리고 제어기/운영 소프트웨어로 구성되며, 이 모든 요소가 용접 작업자를 지원하여...
더 보기
용접 로봇 시스템의 주요 구성 요소 및 산업 현장 적용 사례 핵심 하드웨어 요소: 조작기(Manipulator), 제어기(Controller), 용접 전원장치(Welding Power Source) 용접 로봇 시스템은 조작기, 제어기, 전원장치 등 세 가지 핵심 하드웨어 구성 요소로 이루어져 있습니다...
더 보기
벤딩 머신: 현대 제조 공정의 보편적 실현 도구 — 판금 및 관재 벤딩 기술이 항공우주, 자동차, HVAC, 의료기기 제조 분야를 뒷받침하는 이유. 판금 및 관재 벤딩은 많은 핵심 산업의 중심에 위치해 있습니다. 예를 들어...
더 보기
 EN