
Ხელით პალეტიზაციის რეალური ღირებულება. ხელით პალეტიზაციის ხაზი, რომელიც მუშაობს სამი სვლის განმავლობაში, თითოეულ სვლაში ორი მუშაკის ჩართვით, იწვევს ხარჯებს, რომლებიც განაწილებულია ხელფასებზე, დამატებით სამუშაო დროზე, დამავალობის შესახებ მოთხოვნებზე და ხარისხის დაკარგვაზე — არ არის ერთი მხოლოდ მოგებისა და ზარდლის ანგარიში ასახული ხარჯი. როდესაც მუშაკი 5...
Მეტის ნახვა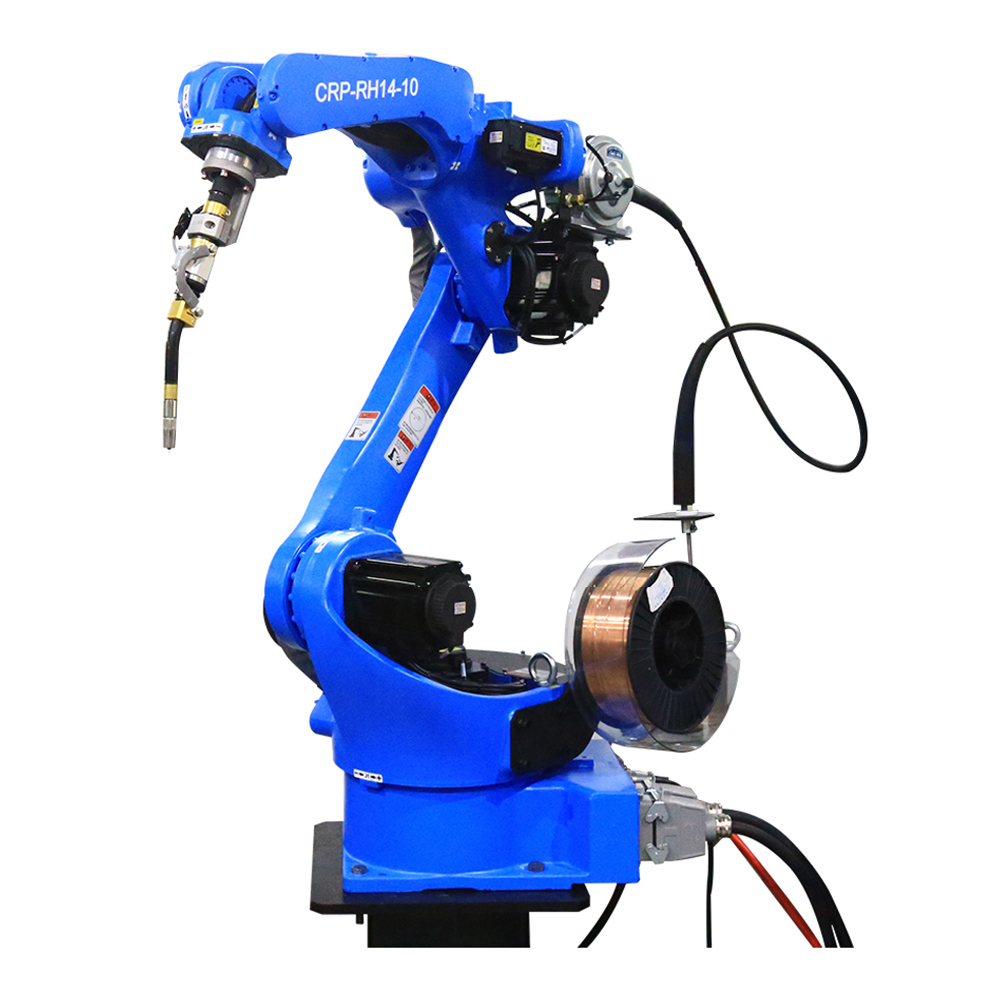
Ლოგისტიკური შეზღუდვა, რომელზეც არ საუბრობენ ყველა საწარმოს მენეჯერს ამ გრძნობილებას იცნობს. შეკვეთები მიდის, არჩევის სადგურები სრულ სიჩქარეზე მუშაობს, ტრანსპორტირების სისტემები ჟღერს — და შემდეგ ყველაფერი დოკზე გაჩერდება. ყუთები იკრეფება. პალეტების გასახურებლები...
Მეტის ნახვა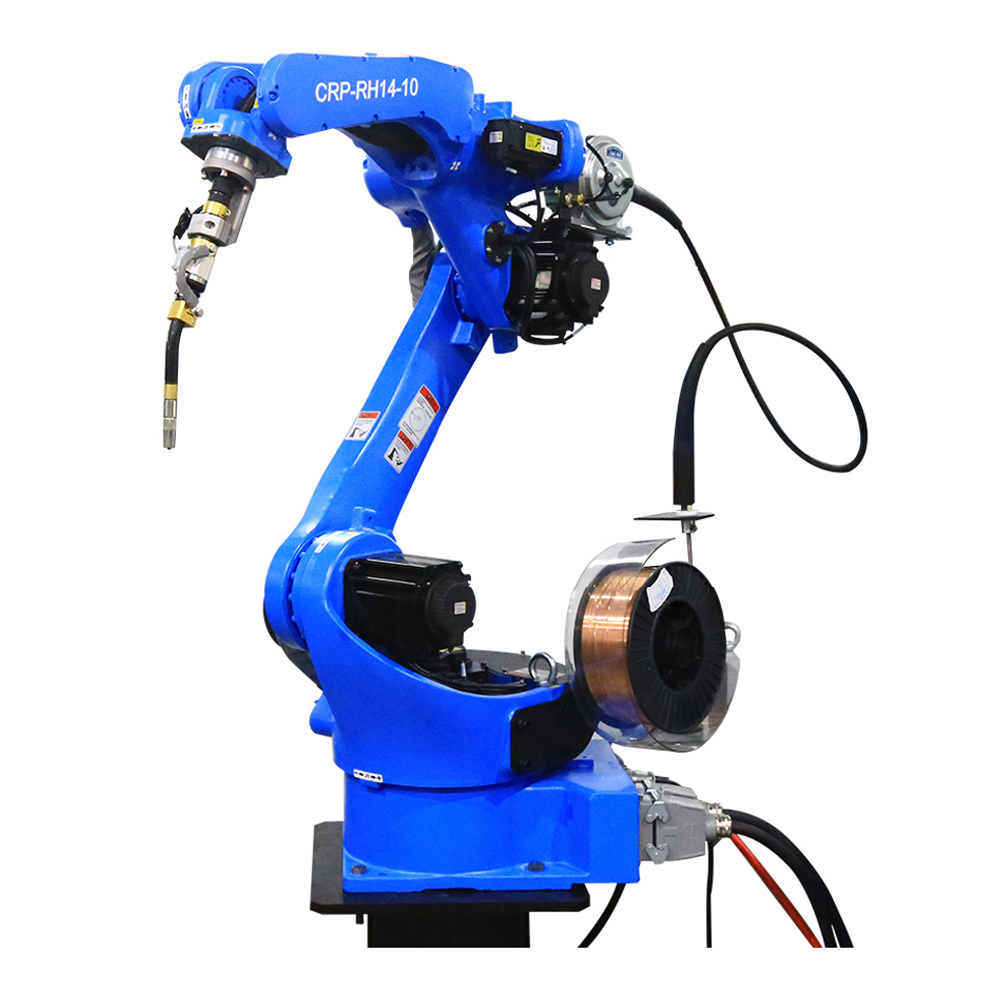
Ხაზის ბოლოს მოხდება შეფუთვის სისუსტეებისა და უსაფრთხოების რისკების იდენტიფიცირება. ხელით დაწყობის არეკოეფექტიანობა და პალეტიზაციის რობოტების დინამიკა. მაღალი გამომუშავების მქონე წარმოების საწარმოებში ან სწრაფად მოძრავი მომხმარებლის საქონლის საწარმოებში ლოგისტიკური გამტარუნარიანობის მართვა მოითხოვს სიფრთხილეს...
Მეტის ნახვა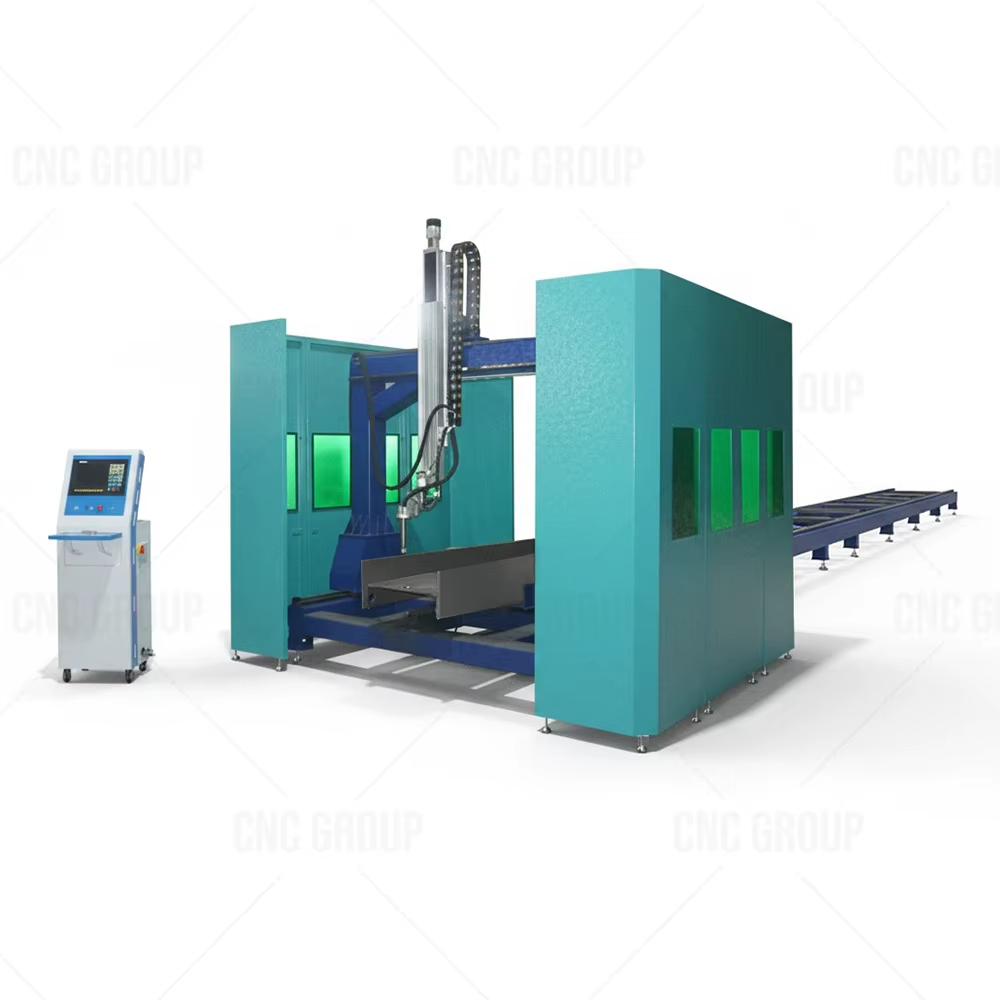
Ოპტიკური სიზუსტე და სხივის გასწორების მექანიკა: ენერგიის მაქსიმალური კონცენტრაციის მისაღებად სარკეების ტრაექტორიების კალიბრაცია. როდესაც ტექნიკური საწარმოს მენეჯერები კომერციული ლაზერული კვეთის ხაზის კონფიგურაციას ასრულებენ რთული დამუშავების ამოცანებისთვის, საჭიროებს საოპტიკო კომპონენტების მთლიანობის ვალიდაციას...
Მეტის ნახვა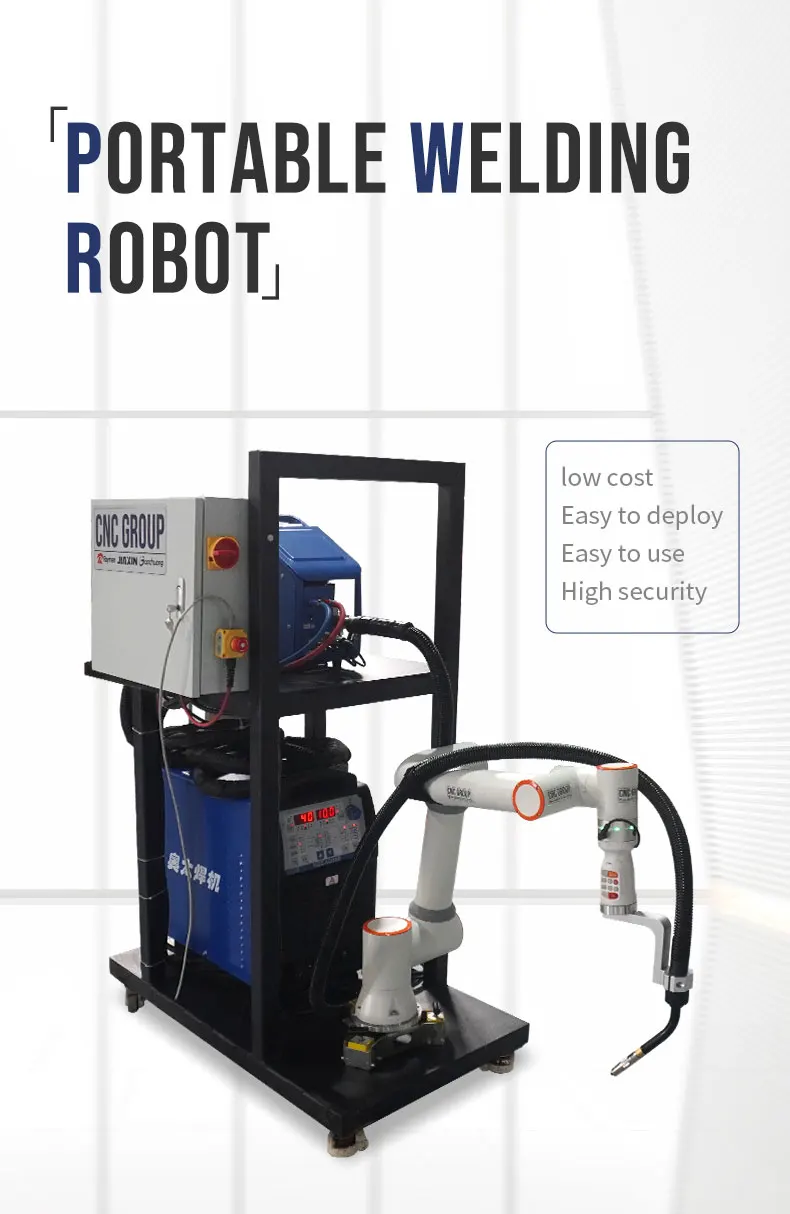
Რა აკეთებს 6 ღერძიან სველდინგის რობოტს უნიკალურად შესაძლებელს? როგორ ახდენენ 6-ღერძიანი კინემატიკა ზუსტი და რთული სველდინგის ტრაექტორიების შესრულებას. 6-ღერძიანი რობოტები აღემატებიან ადამიანის ხელის მოძრაობის სიზუსტეს და მოქნილობას ყველა სივრცით სიბრტვილში — რაც საშუალებას აძლევს სველდინგის ტორჩის უწყვეტად გადაადგილებას...
Მეტის ნახვა
Ციკლის დროის სტაბილურობისა და მოძრაობის ოპტიმიზაციის საშუალებით გამოტანის მაქსიმიზაცია. რატომ არ უდრის რობოტის მაქსიმალური სიჩქარე ნამდვილ გამოტანას: OEE ცარიელი ადგილი ძველი რობოტული პალეტიზაციის სისტემებში. რობოტის მაქსიმალური სიჩქარის მითითები იშვიათად გადაისახება ნამდვილ სამყაროში მიღწევად მუდმივ გამოტანაზე...
Მეტის ნახვა
Როგორ უზრუნველყოფს კოლაბორაციული რობოტის მანიპულატორის დიზაინი ISO/TS 15066-ის შესრულებას. ძალის შეზღუდვის მექანიკა და რეალური დროის შეჯახების აღმოჩენა. კოლაბორაციული რობოტის მანიპულატორი აკმაყოფილებს ISO/TS 15066-ის ძირეულ უსაფრთხოების მოთხოვნებს — ადამიანისა და რობოტის კოლაბორაციის საერთაშორისო სტანდარტს...
Მეტის ნახვა
Რატომ უნდა განხორციელდეს ლაზერული კვეთის მანქანის მეტალის სისტემა? სიზუსტის, სიჩქარისა და მოქნილობის მოთხოვნის ზრდა თანამედროვე მეტალურგიულ წარმოებაში. თანამედროვე მეტალურგიული წარმოება ყველაზე მეტად მოითხოვს მაღალ სიზუსტეს, სწრაფ გამომუშავებას და მეტ მოქნილობას სხვადასხვა მოთხოვნების დასაკმაყოფილებლად...
Მეტის ნახვა
Სიზუსტის წარმოება: როგორ აკმაყოფილებს ლაზერული გრავირების მოწყობილობა 10 მიკრონზე ნაკლები დაშორების მოთხოვნებს. აეროკოსმოსური და სამხედრო სფეროში ISO/IEC 15415-სტანდარტის შესაბამად მუდმივი ნიშნების მოთხოვნის ზრდა. აეროკოსმოსური და სამხედრო მიმოწოდების ჯაჭვები ახლა მოითხოვენ ნიშნებს, რომლებიც გაძლევენ ექსტრემალურ სიცხეს...
Მეტის ნახვა
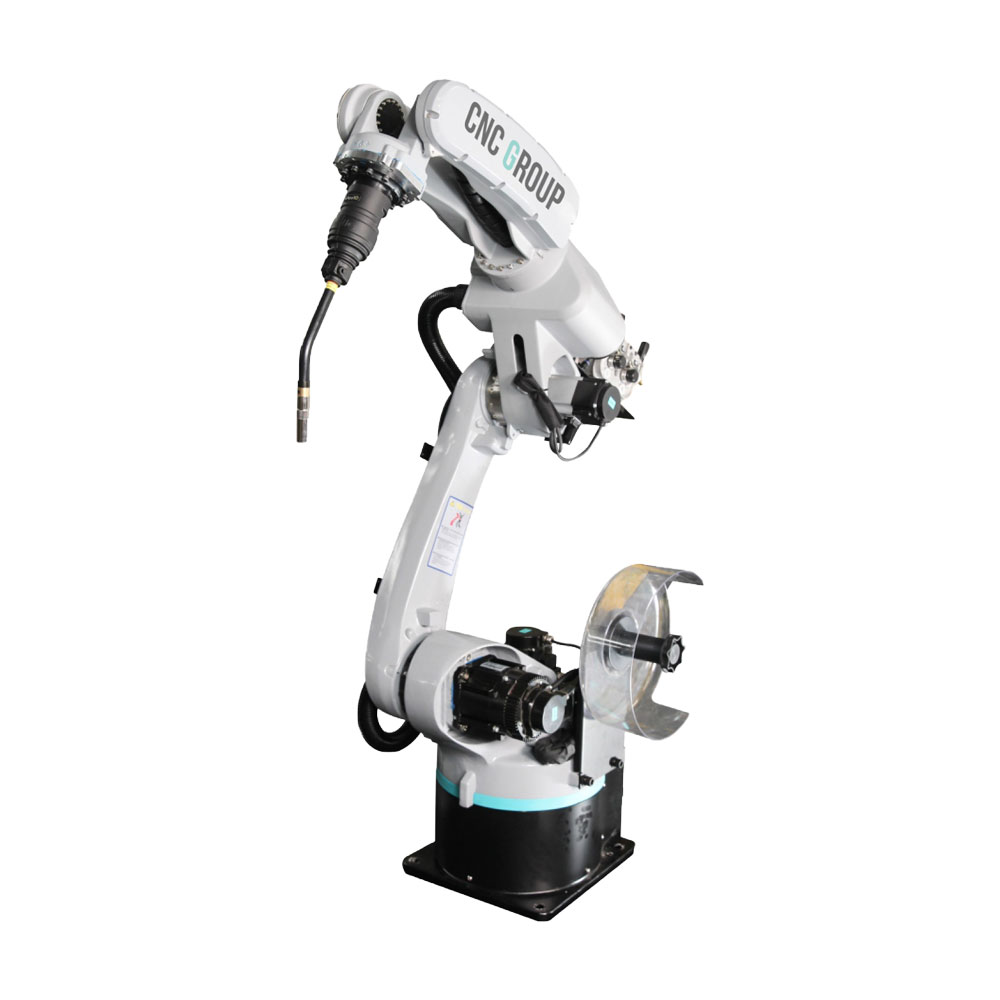
Რა არის საკონტაქტო შედუღების რობოტული სისტემა? განმარტება, ძირითადი ფუნქცია და მნიშვნელობა სამრეწველო სფეროში საკონტაქტო შედუღების რობოტული სისტემა შედგება რობოტული მანიპულიტორისგან, შედუღების ელექტროენერგიის წყაროსგან, შედუღების ტორჩისგან და კონტროლერის/სამართავი პროგრამული უზრუნველყოფისგან, რომლებიც ერთად საშუალებას აძლევენ შედუღების მუშას...
Მეტის ნახვა
Საკონტაქტო შედუღების რობოტული სისტემების ძირეული კომპონენტები და სამრეწველო გამოყენების შემთხვევები ძირეული აპარატული ელემენტები: მანიპულიტორი, კონტროლერი და შედუღების ელექტროენერგიის წყარო საკონტაქტო შედუღების რობოტული სისტემის სამი ძირეული აპარატული კომპონენტია: მანიპულიტორი, კონტროლერი და ენერგიის წყარო...
Მეტის ნახვა
Გამოხვევის მანქანები: თანამედროვე წარმოების უნივერსალური შესაძლებლობების მიმცემი. რატომ არის ფოლადის ფურცლებისა და მილების გამოხვევა საჰაერო-კოსმოსური, ავტომობილის, ჰაერის გამოცვლისა და კლიმატის კონტროლის (HVAC), ასევე მედიცინის მოწყობილობების წარმოების ძირითადი პროცესი. ფოლადის ფურცლებისა და მილების გამოხვევა მრავალი მნიშვნელოვანი საინდუსტრო დარგის სირთულის ცენტრში მდებარეობს. წარმოიდგინეთ...
Მეტის ნახვა EN