
 EN
Შეხედვა საკონტაქტო დამშენებლობის რობოტებზე: მშენებლობის მომავალი
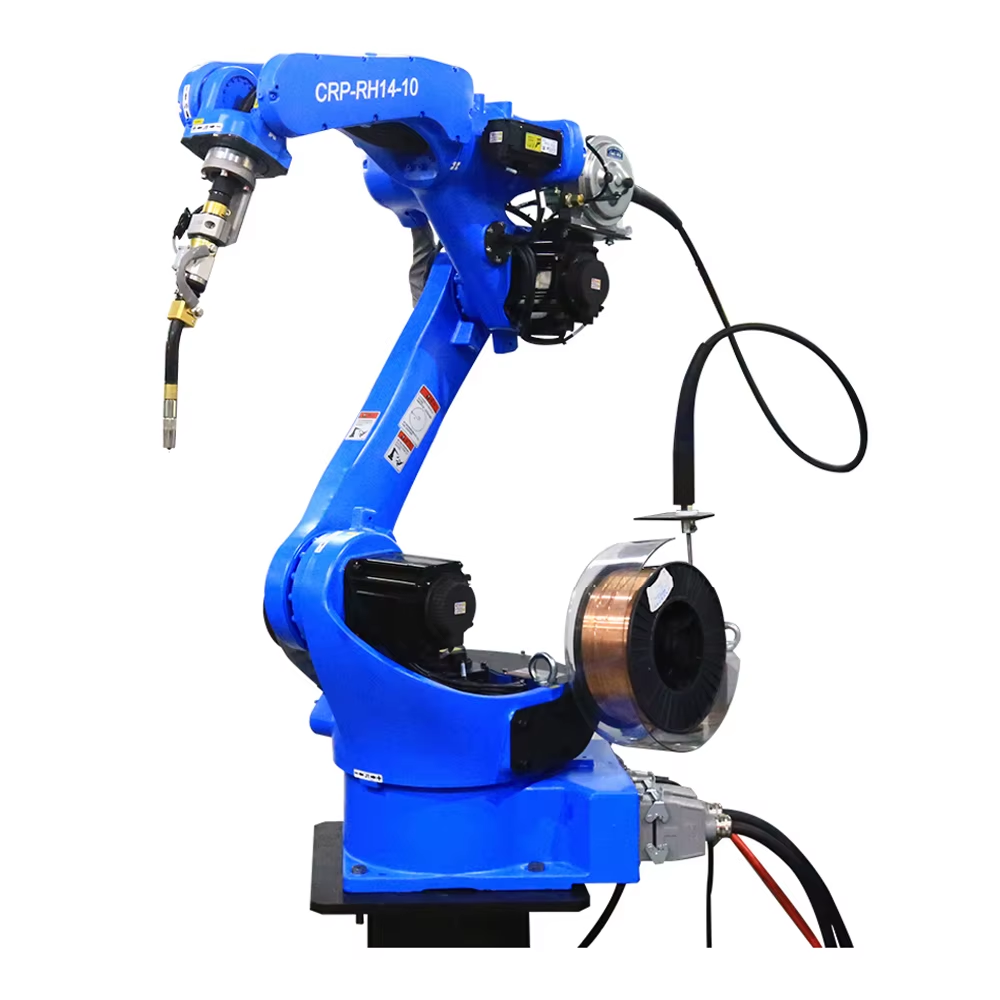
Სველდინგის კობოტი ადამიანებთან ერთად გამოყენებადი სამუშაო მაგიდის მიღწევას უზრუნველყოფს რობოტული სიზუსტით, რაც შესაძლებელი ხდება დაცული უჯრედის გარეშე — ძალით შეზღუდული საერთო შეერთებების წყალობით. სამხრეთ გერმანიაში მდებარე მეტალურგიული წარმოების საწარმო ექსპერიმენტის ფარგლებში ექვს ღერძიანი თანამშრომლობის მანიპულიტორი მიადგა მის მანუალურ მიგ-სველდინგის მაგიდას, სადაც კობოტი ასრულებდა გრძელ და მუდმივ შეერთებებს, ხოლო ოპერატორი მოაწყობილობებს და მოკლე შეერთებებს ასრულებდა. სველდინგის კობოტი ისეთ ადგილებში მოთავსდება, სადაც დაცული უჯრედი არ მოთავსდება, რადგან ძალის შეზღუდვა შეერთებებშივე ჩაშენებულია — სწორედ ამიტომ მცირე წარმოებები ამ ფორმატს ირჩევენ.
Მცირე წარმოების საწარმო ამატებს თავის პირველ სველდინგის კობოტს
Ერთი მიგ-სველდინგის ხელსაწყოს მიღებიდან საერთო უჯრედამდე
Მაღაზია აწარმოებდა ალუმინის კორპუსებს 20–50 ცალიან სერიებში, ხოლო ერთი სერტიფიცირებული ელექტროსველდერი კონტროლავდა წარმოებლიანობას. სველდინგის კობოტი ჩამოვიდა ბრტყელ საყრდენზე მოთავსებული, მოძრავი ტორჩით და მარტივი სწავლების პენდანტით. ოპერატორმა ხელით მიაყვანა მანიპულიატორი პირველ შეერთებას, კონტროლერმა შეინახა ტრაექტორია, შემდეგ კი სველდინგის კობოტი ამ ტრაექტორიას ხელახლა გაიმეორა, ხოლო ადამიანმა შემდეგი ნაკეთობის ნაკერი დააყენა. წარმოებლიანობა გაიზარდა მეორე სერტიფიცირებული სველდერის დამატების გარეშე, ხოლო ერთ სამუშაო მაგიდაზე გაზიარებული სველდინგის კობოტი მაღაზიას საშუალებას აძლევს ხელახლა შეკვეთილი ნაკეთობების უფრო სწრაფი დასრულების ვადების მითითებას. სველდინგის კობოტი ასევე დაიცავა ოპერატორს სველდინგის ჰაერისგან, რადგან მანიპულიატორი ჭიმავდა სველდინგის ტორჩს, ხოლო ადამიანი გრძელი შეერთების დროს უსაფრთხო მანძილზე დგას.
Მოკლე სერიის ბრეკეტების შეკვეთა, რომელიც სწრაფად დაბრუნდა
Კლიენტმა შეკვეთა სამასი უჟანგავი საყრდენი გასაკეთებლად, რომელსაც გრძელი ფილეტი ჰქონდა და რომელიც ხელის კისერს აღეძრა ნაკლებად მეათე ნაკვეთზე. სასწრაფო საკობოტო სველი ამ შეერთებებს მუდმივი ტემპით ასრულებდა და შუადღეს არ შემცირდა სიჩქარე. რადგან საწარმომ ფიქსირებული ფასით გამოაქვეყნა ანგარიში, მუდმივი ციკლი მოგების მარჟის დაცვას უზრუნველყოფდა, ხოლო მესაკუთრემ მისი ხელის ღირებულება ამ ერთადერთი შეკვეთის მიხედვით გამოთვალა. სასწრაფო საკობოტო სველი იშვიათად მოიგებს ერთ-ერთ ძალიან დიდ შეკვეთაზე; ის მოიგებს მცირე, მეორადი სამუშაოების გროვეზე, რომელსაც საწარმო ადრე ეშინოდა.
Სად არ არის საკმარისი ხელით და დაცული უჯრედები
Შეკავების წერტილები და შეჯახების რისკი ვიწრო უჯრედებში
Ვიწრო უჯრედში ხელით სველვა მომუშავეს მთელი სამუშაო დროის განმავლობაში ცხელი ლითონისა და მოძრავი ნაკეთობების მიმდევრობას უახლოესად აყენებს. ტრადიციული სამრეწველო უჯრედი ამ პრობლემას ღობითა და სინათლის ფართით ამოხსნის, მაგრამ ბევრი საწარმო არ აქვს საჭიროების შესაბამები იატაკის სივრცე ან მოცულობა დასაცავად. სასწრაფო საკობოტო სველი განკუთვნილია საერთო სივრცეში მუშაობისთვის: მისი სახსრები კონტაქტზე გაჩერდება, ამიტომ ადამიანი, რომელიც ხელს შეეხება მის ხელს, მოძრაობას გაჩერებს და არ გახდება შეკავებული, ხოლო სასწრაფო საკობოტო სველი ამოიღებს ღობის განხილვის საჭიროებას იმ სამუშაოებზე, რომლებიც კვირაში ერთხელ იცვლება.
Პატარა სამუშაოებზე სივრცისა და ღერძის ხარჯები
Დაცული უჯრედისთვის სჭირდება უსაფრთხოების საზღვარი, კონტროლირებადი გაჩერების სისტემა და ჩვეულებრივ გამოყოფილი სივრცე, რომელიც კამპანიებს შორის ცარიელად რჩება. იმ საწარმოში, სადაც ნაკეთობები კვირაში ერთხელ იცვლება, ეს კაპიტალი უმუშევრობს. საკობოტო სველდინგი მოძრაობს სამუშაო ადგილზე, ჩართვის სუფთა ელექტროენერგიაში და შეერთდება არსებულ სამუშაო მაგიდას, რაც არჩენს ბეის მოქნილობას და ხარჯებს ფაქტობრივი სამუშაო მიქსის პროპორციულად, არა კი გარეგნული დაცვის მიხედვით, რომელიც სამუშაოებს შორის არ მოახდენს არცერთ მოგებას. ამიტომ საკობოტო სველდინგი შეესატყობინება საწარმოს, რომელიც იქირავებს სივრცეს კვადრატული მეტრით, რადგან იგივე სივრცე ემსახურება როგორც ხელით, ასევე რობოტით შესრულებულ სამუშაოებს ერთი სვლის განმავლობაში.
Როგორ რჩება საკობოტო სველდინგი უსაფრთხო და სიზუსტით
ISO/TS 15066-ის მიხედვით ძალისა და ენერგიის შეზღუდვა
ISO/TS 15066 განსაზღვრავს თანამშრომლობის სამუშაო სივრცეს და ძალისა და სიჩქარის ზღვარს, რომელიც რობოტს საშუალებას აძლევს ხალხის მოპირდაპირე მუშაობის უფლებას მისცეს საცავი გარეშე. საკოვზის კობოტი იყენებს ძალისა და სიმძლავრის შეზღუდვის საერთო კონტაქტებს, რომლებიც მomentალურად ამცირებენ ტორქს კონტაქტის მიერ შეფასებული ზღვრის გადაჭარბების შემთხვევაში. ISO/TS 15066-ს შესაბამისი საკოვზის კობოტი მაინც რეგისტრავს ყველა შეჩერების მოვენტს რისკების ფაილში, რადგან სტანდარტი მოითხოვს დოკუმენტირებულ შეფასებას, ხოლო საკოვზის რკინის რელსი, ჰაერში გამოყოფილი ნაკლებად სასურველი ნაკერები და ცხელი წვერი მაინც რისკები რჩება, რომლებსაც სიჩქარის ზღვარი არ აცილებს.
Ხელით მიმართვა და მარტივი ტრაექტორიის სწავლება
Სვარების კობოტი სწავლობს მანიპულირების ხელით გადაადგილებით, არ არის საჭირო კოორდინატების შეყვანა. ოპერატორი ხელს იჭერს ხელის მჭიდავს, სვარების გამართველს აძლევს საჭიროების შესაბამის მიმართულებას და მიღებული ტრაექტორია შეინახება სვარების პარამეტრებით ერთად. ეს მოკლე ციკლი ნიშნავს, რომ ახალი ნაკეთობა წარმოება წუთებში, ხოლო სვარების კობოტი შესაფერებელია იმ საწარმოებში, სადაც შემდეგი დავალება ყოველთვის განსხვავდება წინა დავალებისგან. სვარების კობოტი ახალ თანამშრომელს ერთი სამშაბათოს განმავლობაში პროდუქტიულ მომხმარებლად აქცევს, რადგან სვარების გამართველის კუთხე და მოძრაობის სიჩქარე თითოეული შეერთების მიხედვით ერთხელ დასადგენად იყენება და მეორეჯერ გამოყენების დროს დაფიქსირებული რჩება. სვარების კობოტი ასევე რამდენიმე შეერთების პროგრამას ინახავს, ამიტომ ერთი მანიპულირების ხელი შეიძლება გამოყენებულ იქნას როგორც ბრეკეტის, ასევე კორპუსის დამზადების დროს — საჭიროების შემთხვევაში მხოლოდ საჭიროების შესაბამისი შეერთების ტრაექტორიის შეცვლა მოხდება.
Სვარების კობოტის არჩევა, შემოწმება და მოვლა
Როგორ შევადაროთ ტვირთის ტევადობა და მიღწევადობა ნაკეთობას
Განსაზღვრეთ მანიპულატორის ზომა საჭიროების შესაბამად: სახელურის, კაბელების განლაგების და ნაკეთობის ყველაზე მძიმე მომენტის. საკონტაქტო სარეცხი რობოტი უნდა შეიძლება მთლიანად გაშლილ მდგომარეობაში შეინარჩუნოს რეზერვი, რათა შეერთების ხაზი არ გადაინაცვლოს მანიპულატორის გაშლის დროს. დაადასტურეთ, რომ კონტროლერი იგივე ველის ავტომატიზაციის ბასს იყენებს, რომელსაც არსებული მიმწოდებელი — და მოუთხოვეთ მომწოდებელს სამუშაო გამოცდის ჩატარება რეალური შენადნობის მიხედვით, რადგან თავისუფალი მეტალი და რეფლექტიური მეტალი სხვაგვარად იქცევა ვიდრე ჩვეულებრივი ფოლადი; საკონტაქტო სარეცხი რობოტი უნდა მივიდეს დოკუმენტირებული სახელურის კუთხით, რომელიც ამ რეზერვს იცავს.
Გაშვების შემოწმება და რეგულარული მოვლა
Გაშვების დროს შეამოწმეთ თანამშრომლობის სიჩქარისა და გამოყოფის პარამეტრები რისკების შეფასებასთან შედარებით და განახორციელეთ ტესტი, რომ მანქანის ხელი შეჩერდება მსუბუქი წაკების შედეგად. საკობოტო საკერავი მანქანისთვის საჭიროებს თითოეულ სამუშაო ციკლში ნოზლის, ლაინერის და კონტაქტ ტიპის შემოწმებას, ასევე ყოველთვიურ კალიბრაციის შემოწმებას, რათა დასწავლილი ტრაექტორია მიმდევრობით შეესაბამებოდეს რეალურ ტრაექტორიას. ჩაწერეთ ტორჩის სამუშაო საათები და შეინახეთ მოხმარებლის ნაკრები მის მიდამოში; საკერავი კობოტი, რომელიც შუა შეერთების გასწვრივ სპეტერის ფენას აგდებს, ჩვეულებრივ ნიშნავს იმ კონტაქტ ტიპის გაცვლის გადავადებას, ხოლო საკერავი კობოტი აფასებს ამ ცვლილებების მარტივ რეგისტრაციას. საკერავი კობოტს ასევე სჭირდება ყოველწლიური ტორქის შემოწმება მის მიმაგრების ძირზე, რადგან გაუმაგრებელი პედესტალი არის უხმოური მიზეზი შეერთების გადახრის და კალიბრაცია თავისთავად არ ახერხებს მის გასწორებას.
Ხშირად დასმული კითხვები
Რა არის საკერავი კობოტი და როგორ განსხვავდება ის სამრეწველო რობოტისგან?
Სვარების კობოტი არის ძალით შეზღუდული საერთო მუშაობის მანიპულატორი, რომელიც შეიძლება გამოყენებულ იქნას ადამიანებთან ერთად ერთ სამუშაო მაგიდაზე, ხოლო სამრეწველო რობოტი სვარებს დაცულ უჯრედში. კობოტი შეჩერდება კონტაქტის შემთხვევაში და მისი პროგრამირება ხდება ხელით მიმართვით, რაც მოსახერხებელია მცირე სერიებისთვის. სამრეწველო უჯრედი უფრო სწრაფი და მუშაობის რეჟიმში უკეთესია მასობრივი წარმოებისთვის, სადაც დაცული უჯრედის ხარჯები საკმარისად გამართლებულია.
Შეიძლება თუ არა სვარების კობოტის გამოყენება უსაფრთხოების ღონის გარეშე?
Სვარების კობოტი შეიძლება მუშაობდეს მკაცრად შეფასებულ საერთო მუშაობის ზონაში ISO/TS 15066 სტანდარტის შესაბამად უკარგავი ღონის გარეშე, რადგან მისი სახსრები შეზღუდავენ კონტაქტის დროს მოქმედებას ძალით. სვარების არკი, აირები და ცხელი წერტილი მაინც საფრთხეს წარმოადგენენ, ამიტომ ადგილობრივი გამოსაშვები სისტემა და ცხელი ზონის ხაზგასასაღებლად გამოყოფა მაინც აუცილებელია. დაწერილი საფრთხის შეფასება განსაზღვრავს ზუსტ საზღვარს და დასაშვებ სიჩქარეს.
Რომელი სტანდარტები რეგულირებენ საერთო მუშაობის სვარების რობოტებს?
ISO/TS 15066 მოიცავს თანამშრომლობის ექსპლუატაციასა და ძალის ზღვარს, ANSI/RIA R15.06 და ISO 10218 მოიცავს რობოტების უსაფრთხოებას, ხოლო OSHA 29 CFR 1910.252 მოიცავს სველის გამოყენების და ხანძრის წესებს. შესატყობარობის დაწყება რისკების შეფასებით ხდება, არ ამოღებით საზღვარს, რადგან სველის პროცესის საფრთხეები დარჩება არსებული ნებისმიერი დაბალი სიჩქარის შემთხვევაშიც.
Რა მასის ტვირთს უნდა შეძლოს სველის კობოტი?
Ტვირთის მასა უნდა შეირჩეს ტორჩის, კაბელების განლაგების და ნაკეთობის ყველაზე მძიმე მომენტის მიხედვით მაქსიმალურ მანძილზე, რათა დარჩეს საკმარისი რეზერვი და შენაერთი დარჩეს სწორი. თავისუფალი ან რეფლექტიური შენაერთების შემთხვევაში შეიძლება დაჭირდეს ნელი და დაბალძალიანი რეჟიმი, რაც შეიძლება შეამციროს მუშაობის ციკლი. რეალური მასალის ტესტირება დაადასტურებს არჩეული მანძილის შესატყობარობას შეძენამდე და არ მოგცემს საჭიროებას დაბრუნების გაკეთების.
Შეუძლია თუ არა სველის კობოტს ალუმინისა და ნერგის სამუშაო დამუშავება?
Შედუღების კობოტი ასრულებს ალუმინისა და ნეიტრალური ფოლადის შედუღებას სწორი გამათბობელის, წინა-უკან მიმაგრების მექანიზმის და დაცვის აირის გამოყენებით, ხელით მიმართვით შეერთების ხაზის გასწავლით. რეფლექტორული და თავისუფალი მასალების შესადუღებლად სჭირდება პარამეტრების დამახსოვრება და სუფთა მომზადება, რადგან დაბინძურება იწვევს ხვრელიანობას. მანიპულატორი ხელახლა ასრულებს შენახულ ტრაექტორიას, ამიტომ სტაბილურობა დამოკიდებულია იმ პირველი შედუღების სიზუსტეზე, რომელიც ხელით გასწავლილი იყო.
Რომელი მომსახურების ღონისძიებები უზრუნველყოფს შედუღების კობოტის სიზუსტეს?
Შეამოწმეთ ნოზლი, ლაინერი და კონტაქტის წერტილი თითოეული სვლის დროს და ამოიშალეთ სპატერი ადრეულ ეტაპზე. თვიურად შეამოწმეთ კალიბრაცია, რათა დარწმუნდეთ, რომ გასწავლილი ტრაექტორია ჯერ კიდევ შეესაბამება რეალობას, და ჩაწერეთ გამათბობელის სამუშაო საათები მომხმარებლის კომპლექტის მიხედვით. შედუღების კობოტი, რომელიც შეერთების ხაზის შუა ნაკვეთში გადახრის მიმართულებით მოძრაობს, ჩვეულებრივ მიუთითებს გამოყენებულ კონტაქტის წერტილზე ან გრუნდის კლამპზე, რომელსაც წინასწარ უნდა შემოწმებულიყო მატერიალის წინააღმდეგობის გაზრდის გამო.