
 EN
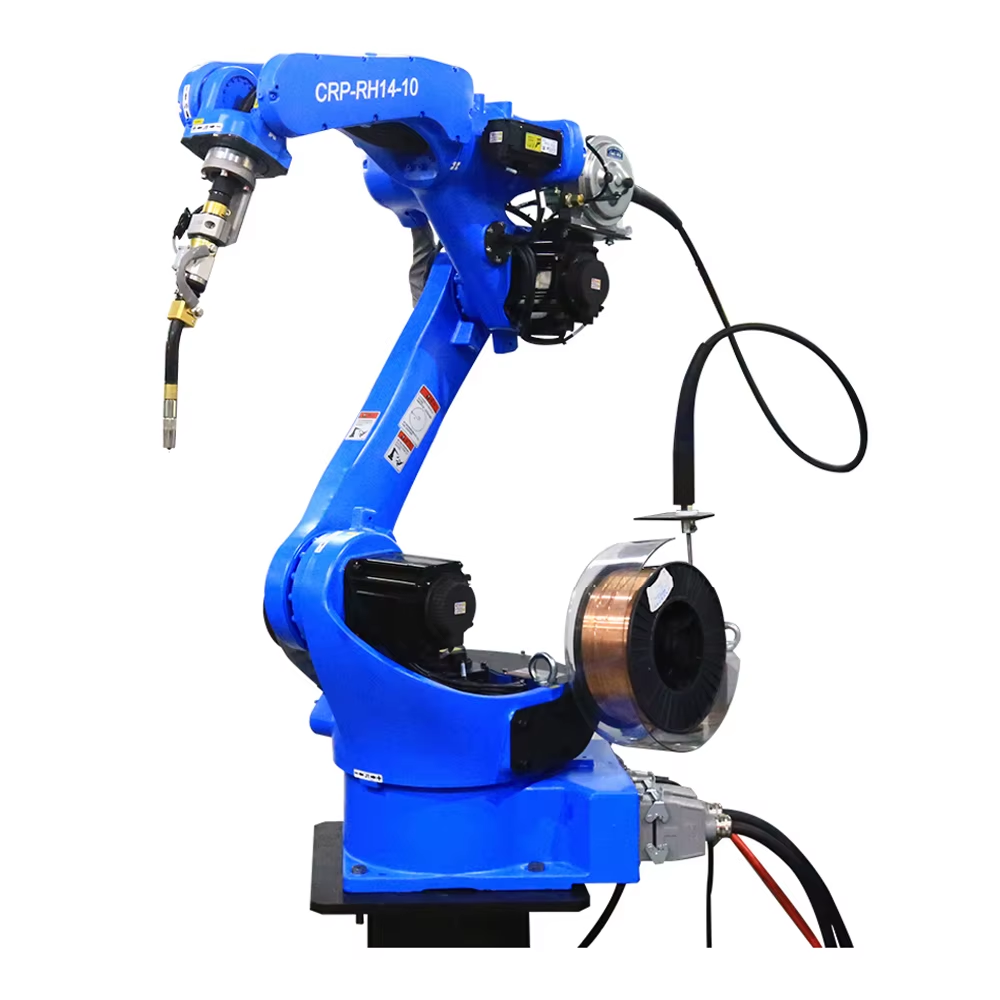
Kaynak İşbirlikli Robotları Anlamak: İmalatın Geleceği
Bir kaynak işbirlikli robotu, kafesli bir hücre yerine kuvvet sınırlı eklemeler kullanarak insanlarla paylaşılan bir tezgâha robot sınıfı tekrarlanabilirliği kazandırır. Güney Almanya’daki bir imalat atölyesi, manuel MIG tezgâhının yanına altı eksenli bir işbirlikli kolu yerleştirdi; kaynak işbirlikli robotu uzun, sabit dikişleri yaptıysa da operatör, sabitleme parçalarını ve kısa dokunuşları yönetti. Bir kaynak işbirlikli robotu, korumalı bir hücrenin asla sığamayacağı yerlere sığar çünkü kuvvet sınırı eklemelerin içine entegre edilmiştir; bu nedenle küçük atölyeler bu biçimi benimser.
Bir İş Atölyesi İlk Kaynak İşbirlikli Robotunu Ekliyor
Tek Bir MIG Tabancasından Paylaşılan Bir Hücreye
Atölye, alüminyum muhafazaları yirmi ile ellilik partiler halinde üretiyordu ve bir sertifikalı kaynakçı çıktı miktarını sınırlandırıyordu. Bir kaynak cobot'u, itme-çekme torcu ve basit bir öğretme kumanda cihazı ile tekerlekli bir ayakta geldi. Operatör, kolun ilk dikişi boyunca elle yönlendirmesiyle yol belirlendi ve kontrol cihazı bu yolu kaydetti; ardından kaynak cobot'u bu yolu tekrarladı, operatör ise bir sonraki parçayı geçici olarak sabitledi. Böylece ikinci bir sertifikalı kaynakçıya gerek kalmadan üretim hacmi arttı ve aynı tezgâhta çalışan bir kaynak cobot'u, atölyenin tekrarlayan işlerde daha hızlı teslim süresi teklif etmesini sağladı. Ayrıca kaynak cobot'u, uzun dikiş sırasında operatörü dumanın önünde tutarken, koluyla torcu tutuyor ve kişi temiz havada duruyordu.
Hızla Geri Ödenen Kısa Üretim Süresi Parçası Siparişi
Bir müşteri, bileği onuncu parçada yoran uzun dolgu içeren üç yüz paslanmaz çelik bağlantı elemanı sipariş etti. Kaynak kobotu bu dikişleri sabit bir hızda çalıştırdı ve öğleden sonra hiçbir zaman yavaşlamadı. Atölye sabit fiyat üzerinden faturalandığı için daha kararlı çevrim marjı korudu ve sahip, kolun maliyetini yalnızca bu tek siparişe dayalı olarak izledi. Bir kaynak kobotu genellikle tek büyük bir üretimde kazanmaz; aksine, atölyenin eskiden korktuğu küçük, tekrarlayan işlerin yığınında kazanır.
Elle Çalışan ve Korumalı Hücrelerin Yetersiz Kaldığı Yerler
Dar Alanlarda Sıkışma Noktaları ve Çarpışma Riski
Dar bir alanda elle kaynak yapmak, operatörü tüm vardiyası boyunca sıcak metal ve hareketli parçalara yaklaştırır. Geleneksel bir endüstriyel hücre bunu bir çit ve ışık perdesiyle yanıtlar; ancak birçok atölye, bu korumayı haklı çıkarmak için gerekli zemin alanına ya da hacme sahip değildir. Bir kaynak kobotu paylaşılan alana özel olarak tasarlanmıştır: eklemleri temas halinde durur; bu nedenle bir kişi kolu ittiğinde hareket durur, sıkıştırılmaz; ayrıca haftalık olarak değişen işlerde çit tartışmasını ortadan kaldırır.
Küçük İşlerde Zemin Alanı ve Çit Maliyeti
Korumalı bir hücrenin güvenli bir çevre sınırına, kontrol edilen durdurma sistemine ve genellikle kampanyalar arasında boş kalan özel bir alana ihtiyacı vardır. Haftalık olarak parçaları değiştiren bir atölyede bu sermaye pasif kalır. Kaynak işlevi gören bir kobot iş alanına gelir, temiz enerjiye bağlanır ve mevcut tezgâha entegre olur; bu da atölye alanının esnek kalmasını ve harcamanın gerçek iş karışımına göre orantılı olmasını sağlar — bunun yerine çalışmadığı zamanlarda hiçbir gelir sağlamayan bir koruma sistemi için yapılan harcama söz konusu değildir. Dolayısıyla kaynak işlevi gören bir kobot, metrekare başına kiralanan alan kullanan bir atölyeye uygundur çünkü aynı zemin alanı, aynı vardiyada hem elle yapılan hem de robotik işleri barındırabilir.
Bir Kaynak Kobotunun Nasıl Güvenli ve Hassas Kalması
ISO/TS 15066 Standardına Göre Güç ve Kuvvet Sınırlaması
ISO/TS 15066, bir robotun bir çit olmadan insanlarla yan yana çalışmasına izin veren iş birliği çalışma alanını ve kuvvet-hız sınırlarını tanımlar. Bir kaynak iş birliği robotu (cobot), temas anında değerlendirilen eşiği aşan her durumda torku kesen güç ve kuvvet sınırlama özelliğine sahip eklemeler kullanır. ISO/TS 15066 standardına uygun bir kaynak iş birliği robotu (cobot), standartın belgelenmiş bir değerlendirme gerektirmesi nedeniyle risk dosyası için her durma olayını kaydeder; çünkü kaynak arkı, dumanları ve sıcak uç gibi tehlikeler, hız sınırı ile ortadan kaldırılamaz.
El ile Yönlendirme ve Kolay Yörünge Öğretimi
Bir kaynak kobotu, koordinatlar yazmak yerine kolun hareket ettirilmesiyle öğretilir. Operatör bir tutamağı tutar, torcu dikiş boyunca sürükler ve yol, kaynak parametreleriyle birlikte kaydedilir. Bu kısa döngü sayesinde yeni bir parça dakikalar içinde çalıştırılabilir; ayrıca kaynak kobotları, bir sonraki işin asla öncekine benzemediği atölyeler için uygundur. Bir kaynak kobotu, yeni bir çalışanı bir öğleden sonra verimli bir operatöre dönüştürür çünkü torcun açısı ve ilerleme hızı her dikiş için ayarlanır ve tekrarlayan işlemler için sabitlenir. Ayrıca bir kaynak kobotu birkaç dikiş programını da saklayabilir; bu nedenle bir bağlantı parçası ve bir muhafaza aynı kolu paylaşabilir ve kaydedilen yolu değiştirmek için yalnızca bir dokunuş yeterlidir.
Bir Kaynak Kobotu Seçmek, Kontrol Etmek ve Bakımını Yapmak
Taşıma Kapasitesini ve Erişim Mesafesini Parçaya Nasıl Uydurursunuz
Kolun, torç için, kablo düzeni için ve parçanın en kötü durum momenti için boyutlandırılması gerekir; katalog yük kapasitesi için değil. Bir kaynak işbirlikçi robotu (cobot), kol tam uzatıldığında dikişin sapmaması için tam ulaşım mesafesinde yedek kapasiteye sahip olmalıdır. Denetleyicinin mevcut besleme ünitesiyle aynı alan veri yolu protokolünü desteklediğini doğrulayın ve ince kalınlıklı ve yansıtıcı metalin yumuşak çelikten farklı davrandığını göz önünde bulundurarak tedarikçiden gerçek alaşımda bir test çalışması isteyin; bir kaynak işbirlikçi robotu, bu yedek kapasiteyi korumak için belgelenmiş bir torç açısıyla teslim edilmelidir.
Devreye Alma Kontrolleri ve Rutin Bakım
Devreye alındığında, iş birliği hızı ve ayrılma ayarını risk değerlendirmesine göre doğrulayın ve kolun hafif bir itmeyle durduğunu test edin. Bir kaynak kobotu için her vardiyada nozül, astar ve temas ucunun kontrol edilmesi gerekir; ayrıca aylık bir kalibrasyon kontrolü yapılmalıdır ki öğretilen yol gerçek yolla hâlâ örtüşsün. Torç çalışma saatlerini kaydedin ve tüketilebilir parçalar setini yakınında tutun; dikiş ortasında bir sıçrama yaması düşüren bir kaynak kobotu genellikle daha önce değiştirilmesi gereken bir uçtan kaynaklanır ve bir kaynak kobotu bu değişikliklerin basit bir kaydunu takdir eder. Ayrıca bir kaynak kobotu için montaj tabanının yıllık tork kontrolü de yapılmalıdır çünkü gevşek bir pedestal, yalnızca kalibrasyonla düzeltilemeyen dikiş kaymasının sessiz kaynağıdır.
Sıkça Sorulan Sorular
Kaynak kobotu nedir ve bir endüstriyel robotla nasıl farklılaşır?
Bir kaynak kobotu, insanlarla aynı tezgâhı paylaşmak üzere tasarlanmış, kuvvet sınırlı iş birlikçi bir koldur; buna karşılık endüstriyel bir robot, korumalı bir hücre içinde kaynak yapar. Kobot temas halinde durur ve elle yönlendirme yöntemiyle programlanır; bu da kısa üretim serileri için uygundur. Endüstriyel hücre, yüksek hacimli ve tekrarlayan parçalarda hız ve çalışma süresi açısından avantaj sağlar; burada bir koruma çiti kendini amorti eder.
Bir kaynak kobotu güvenlik çiti olmadan güvenli midir?
Bir kaynak kobotu, ISO/TS 15066 standardına göre değerlendirilmiş iş birlikçi bir alanda, eklemlerinin temas anında kuvveti sınırlaması nedeniyle katı bir güvenlik çiti olmadan çalışabilir. Ancak ark, dumanlar ve sıcak uç hâlâ tehlike oluşturur; bu nedenle yerel emme sistemi ve açıkça belirtilmiş sıcak bölge işaretlemesi yine de gereklidir. Yazılı bir risk değerlendirmesi, tam sınırı ve izin verilen hızı tanımlar.
İş birlikçi kaynak robotlarını hangi standartlar düzenler?
ISO/TS 15066 işbirliği operasyonu ve güç sınırlarını kapsar, ANSI/RIA R15.06 ile ISO 10218 robot güvenliğini kapsar ve OSHA 29 CFR 1910.252 kaynak havalandırma ve yangın kurallarını ekler. Uyum, çitlerin kaldırılmasıyla değil, risk değerlendirmesiyle başlar, çünkü kaynak süreci tehlikeleri düşük hızlarda bile mevcut kalır.
Bir kaynak cobotunun ne kadar yüküne ihtiyacı var?
Fener için büyüklük yükü, kablo giysi ve parçanın en kötü noktası tam erişimde, yedek tutarak dikiş doğru kalır. İnce veya yansıtıcı alaşım, çalışma döngüsünü tüketen daha yavaş, daha düşük kuvvet ayarına ihtiyaç duyabilir. Gerçek malzemede bir kanıtlama, satın almadan önce seçilen kolun doğru olduğunu ve geri dönüşten kaçınmasını sağlar.
Bir kaynak cobot alüminyum ve paslanmaz ile başa çıkabilir mi?
Bir kaynak cobot, doğru meşale, itme-çekme besleyici ve kalkan gazıyla alüminyum ve paslanmaz ile çalışır. Yansıtıcı ve ince malzemeler, kirliliğin gözenekli olmasına neden olduğu için ayarlanmış parametrelere ve temiz bir hazırlığa ihtiyaç duyar. Kol kaydedilen yolu tekrarlar, bu nedenle tutarlılık ilk öğretilen kaynakın doğru olmasına bağlıdır.
Kaynak cobotunu doğru tutmak için hangi bakım yapılır?
Her vardiya için nozel, kaplama ve bağlantı ucunu kontrol edin ve sıçramaları erken temizleyin. Öğretilen yolun hala gerçekle eşleşmesi için aylık bir kalibrasyon kontrolü yapın ve bir tüketici kitine karşı meşale saatlerini kaydedin. Dikiş ortasında sürünen bir kaynak cobotu genellikle daha erken yakalanması gereken, yükselen direnci olan yıpranmış bir uç veya toprak klemini işaret eder.