
 EN
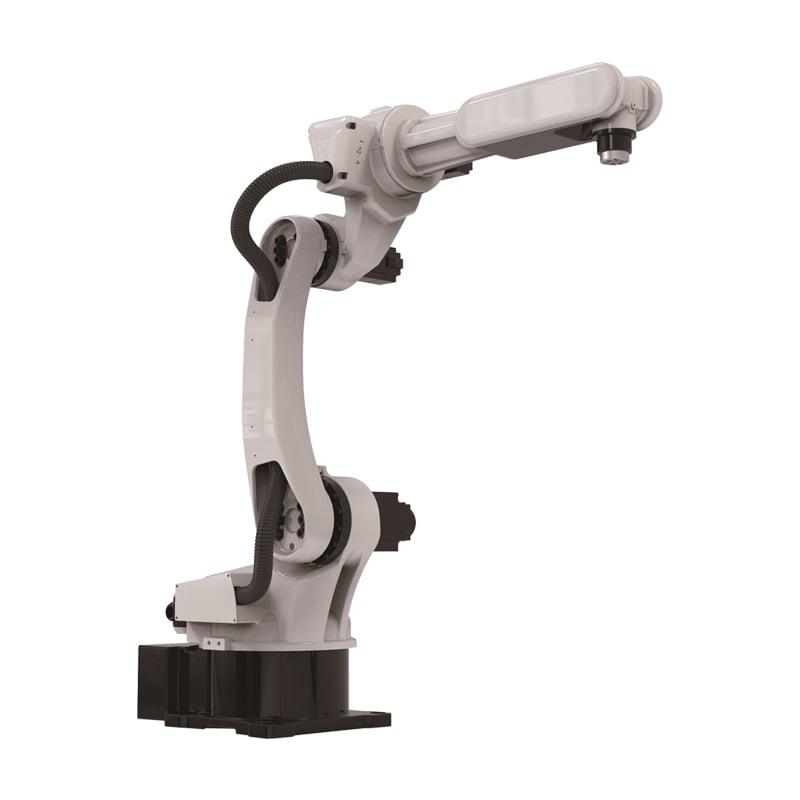
Kaynak endüstriyel robotları, bir hücrenin düşük performans göstermesinin nadiren nedenidir; ancak önemli arızalar kolun etrafında gerçekleştiği için suç genellikle onlara yüklenir. Çalışan bir hücre ile duran bir hücre arasındaki fark, sabitleme sisteminde, programlamada ve tüketim malzemesi disiplininde yatmaktadır. Alıcılar, donanımı suçlamadan önce bu üç unsuru ele alırsa, satın alma işlemiyle sağlanmak istenen çıktıya tekrar kavuşurlar. Aşağıdaki rehber, gerçek kurulumları, üretimi durduran arıza modellerini, işe yarayan mühendislik çözümlerini ve ark kaynakçılığı ile kaynak hücresi için bir alım kontrol listesini kapsamaktadır.
Gerçek Dünyadan Sektör Örneği / Senaryo
Sabitleme Sistemini Düzeltmiş Bir Üretici
Bir üretici, kaynak endüstriyel robotlarının tutarsız nüfuz derinliği ürettiğini fark etmiş ve bunun nedenini koluna bağlamıştır; oysa gerçek neden, parçanın ısı altında kaymasına izin veren bir sabitleme sistemiydi. Sıkma mekanizmasının yeniden tasarlanması ve konum belirleme referans noktalarının eklenmesi, ilk üretim turunda kaliteyi düzeltmiştir. Alıcı, sabitleme sisteminin kaynağın bir parçası olduğunu ve bir kaynak hücresinin tutarlılığının, parça sunumunun tutarlılığı kadar iyi olduğunu öğrenmiştir.
Mümkün olduğunca parça ailesini standartlaştırın. Kaynak endüstriyel robotları, sabitleme aparatları ve kaynak yolları ortak olan parçalarda en ekonomiktir; çünkü iş değişimi, serbest bırakılan iş gücünü tüketir. Müşteriye göre değil, aileye göre ürün gamını gruplayan alıcılar, tasarrufun büyük kısmını geri kazanır.
Operatör eğitimi, donanım kadar önemlidir; çünkü eğitimsiz bir ekip hücresi yeteneklerini tam kullanamaz ve sorunu makinede arar.
Yazılı bir bakım programı, vardiyalar ve ekipler arasında aynı standardı korur.
Kullanım Süresini Geri Kazanan Bir Tesis
Ark kaynağı hücreleri çalıştıran bir tesis, tel besleme arızaları ve kimse tarafından sorumluluk alınmayan torç çarpışmaları nedeniyle üretim kaybı yaşadı; bu yüzden hücreler haftada saatlerce durdu. Düzenli sarf malzeme bakım programı ile her hücreye atanan bir sorumlu kişi getirilmesiyle çoğu kayıp geri kazanıldı. Alıcı, kullanım süresinin bir özellik değil, bir disiplin olduğunu ve kaynak endüstriyel robotlarının nominal çıktılarını teslim edebilmeleri için bakım sorumlusunun gerekli olduğunu öğrendi.
Durmaları nedenlerine göre kaydedin. Neden durduğunu kaydeden bir kaynak hücresi, kaybın sarf malzeme, sabitleme aparatı ya da program kaynaklı olup olmadığını gösterir; her birinin farklı bir çözümü vardır. Durmaları kaydeden alıcılar, rastlantısal olarak fark edilen belirtiyi değil, gerçek nedeni giderir.
Belgelenmiş bir çevrim süresi temeli, tasarrufu varsaymak yerine kanıtlar.
Risk ve Arıza Modu Analizi
Sabitleme Apaleti Tasarımı ve Parça Sunumu
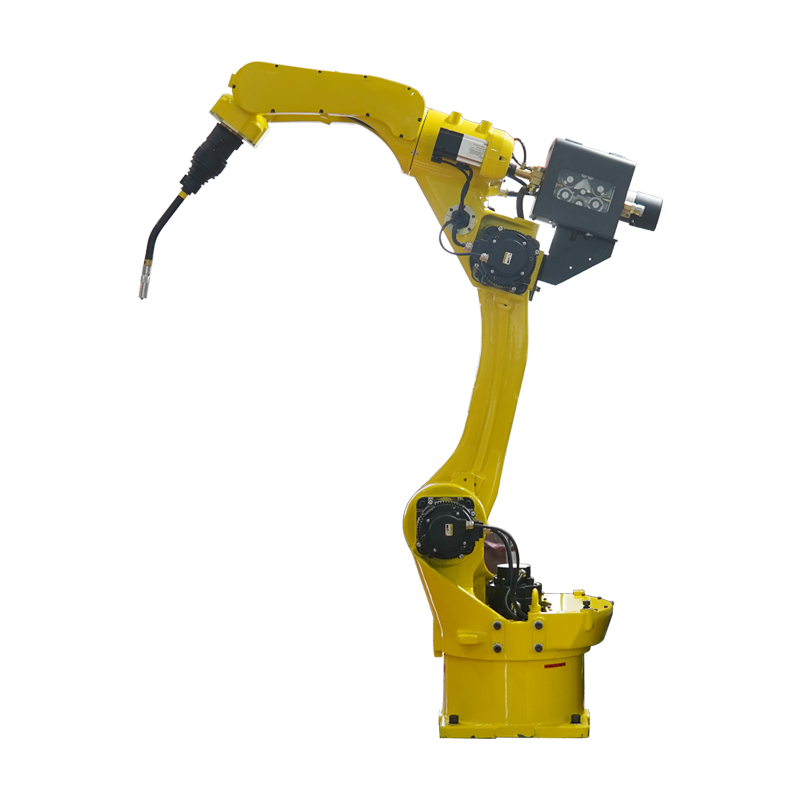
Endüstriyel kaynak robotlarının düşük verimliliğinin başlıca nedeni, parça kayması, yaylanması veya yüksek durması gibi durumlar nedeniyle kaynak noktasının her döngüde değişmesine yol açan kalıp tasarımıdır. Endüstriyel bir robot aynı programı tam olarak tekrarlar; bu nedenle parça hareket ettiğinde aynı kusuru da tam olarak tekrarlar. Çözüm, konum belirleme referans noktaları, yeterli sıkma kuvveti ve ısı distorsiyonunu hesaba katan bir kalıptır; çünkü bir kaynak hücresi, yanlış şekilde sunulan bir parçayı düzeltmez.
Kaynakçıları programlamaya dahil edin. Parçaları elle kaynaklayan kişiler, birleşim noktasının nerede zor olduğunu bilir ve bu bilgi, herhangi bir çevrimdışı simülasyondan daha değerlidir. Operatörlerle birlikte programlanan endüstriyel kaynak robotları, operatörler olmadan programlananlara kıyasla ilk seferde daha iyi kalite sağlar.
Yedek aşınma parçalarını elde bulundurmak, bir arızayı kısa bir duruşa dönüştürür; böylece tam bir vardiya kaybı yaşanmaz.
Programlama Yükü ve Üretim Değişimi
İkinci risk, geniş bir parça yelpazesiyle çalışan bir kaynak hücresinin tasarrufunu öğretme süresi ve çevrimdışı programlamaya harcaması nedeniyle ortaya çıkan programlama yüküdür. Kaynak endüstriyel robotları, sabit bir parça yelpazesinde verimlidir; ancak değişken bir yelpazede maliyetlidir. Alıcı, ya parça ailesini standartlaştırmalı ya da değişim süresini azaltan donanıma yatırım yapmalıdır; çünkü her vardiyada yeniden programlanan bir endüstriyel robot, işe alınma amacı olan iş gücünü serbest bırakamaz.
Bir kullanım süresi hedefi belirleyin ve bunu ölçün. Ölçülen bir hedefi olmayan bir kaynak hücresi sapmaya başlar, çünkü kimse bu haftanın iyi mü yoksa kötü mü olduğunu bilemez. Alıcılar, hücre başına kullanım süresi rakamlarını yayınlarsa, endüstriyel robotun iş planında varsayılan çıktıyı sağlamasını sağlarlar.
Her hücre için belirtilen bir sahip, bir arıza ortaya çıktığında sorumluluğun net kalmasını sağlar.
Teknik İlkeler ve Standart Uyumluluğu
Tekrarlanabilirlik, Sabitleme ve Sarf Malzemesi Disiplini
Kaynak endüstriyel robotları, tekrarlanabilirlik yoluyla değer sağlar ve bu tekrarlanabilirlik, parçayı sunan özel tespit tertibatı ile arkın kararlılığını sağlayan tüketim malzemesi disiplini kadar iyi olur. Endüstriyel robot öğretilen hareket yolunu tam olarak tekrarlar; bu nedenle parça konumundaki, sıkma kuvvetindeki ya da tel ilerletmedeki herhangi bir değişiklik, kaynak dikişinde bir değişikliğe neden olur. Dolayısıyla bir kaynak hücresi, bir sistem olarak belirlenmelidir: kol, pozisyonlayıcı, özel tespit tertibatı, kaynak başlığı ve tel ilerletme bir arada değerlendirilmelidir. Yaylı kaynak işlemi ayrıca sabit parametrelerin korunmasına da bağlıdır; çünkü voltajda kayma veya uçta aşınma, her bir birleşimde dikiş şeklini değiştirir. Çalışma süresi (uptime), tüketim malzemelerine yönelik rutin bakıma bağlıdır; çünkü uç aşınması, boru iç yüzeyinin durumu ve sıçramaların birikimi, hücreyi en çok durduran arızalardır. Güvenlik yükümlülükleri tartışmasızdır: üretim öncesi koruma sistemleri, ışık perdesi ve belgelenmiş bir risk değerlendirmesi zorunludur. Alıcılar, yalnızca kolu değil tüm hücresiyle birlikte teknik şartname hazırladıklarında, güçlü bir endüstriyel robotun kendisini çevreleyen diğer bileşenler tarafından başarısızlığa uğratılması durumundan kaçınmış olurlar.
Otomasyon projesi, bir görevi yerine getiremeyen bir makine satın almak kapasite değil, zemin alanı demek olduğu için süreçle başlar.
Her vardiyadan sonra kaynak endüstriyel robotlarının her bir birimini kaydeden alıcılar, küçük arızaları güvenlik sorunlarına dönüşmeden önce tespit eder.
Eyleme Dönüştürülebilir Alıcı ve Bakım Kılavuzu
Hücrenin Teslim Edilmesini Sağlamak
Alıcılar, kaynak endüstriyel robotlarını, sabitleme sistemi, pozisyonlayıcı, torç ve tel besleme sistemi birlikte mühendislik yapılmış tam bir hücre olarak belirtmeli; ardından değişim planını ve tüketim malzemesi rutinini entegratörle onaylamalıdır. Tedarikçileri kaynak endüstri robotları örneğin RM, sabitleme sistemini, parametreleri ve çalışma sürelerini belirten bir kaynak hücresi planı sunar. Her hücrenin adı verilmiş bir sorumlusu ve zamanlanmış bir bakımı olmalıdır. Uygun bir hücre ve bakım rutiniyle desteklenen bir endüstriyel robot, satın alma sözleşmesinde taahhüt edilen çıktıyı sağlar.
Gerçek iş yüküne göre belirlenen kaynak endüstriyel robotları, daha az arıza ve daha uzun servis ömrü ile geri ödeme sağlar.
Düzenli denetimler, aşınmayı hurda üretim veya yaralanma meydana gelmeden önce tespit eder.
Sıkça Sorulan Sorular
Soru 1: Neden kaynak hücreleri beklenen performansı göstermiyor?
Cevap : En çok görülen performans düşüklüğü, kolun kendisinden ziyade sabitleme tertibatı, program veya tüketim malzemesi disiplininden kaynaklanır; çünkü bir kaynak hücresi, kendisine verilen her şeyi tekrarlar. Kayan bir parça, her çevrimde aynı hatayı üretir. Donanımı suçlamadan önce sabitleme tertibatını ve prosedürü kontrol eden alıcılar, sorunun nedenini genellikle bir vardiyada tespit ederler.
Soru 2: Sabitleme tertibatı ne kadar önemlidir?
Cevap : Sabitleme tertibatı, kol kadar önemlidir; çünkü endüstriyel kaynak robotları öğretilen yolu tam olarak tekrarlar ve yanlış konumlandırılmış bir parçayı düzeltmez. Konum belirleyici noktalar, sıkma kuvveti ve ısıdan kaynaklanan şekil değişimi tümüyle kaynak kalitesini etkiler. Uygun bir sabitleme tertibatıyla belirlenen bir kaynak hücresi tutarlı kaynak dikişleri üretir; buna sahip olmayan bir hücresi ise tutarlı hatalar üretir.
Soru 3: Bir ark kaynağı hücresinde çalışma süresini (uptime) ne belirler?
Cevap : Çalışma süresi, uç aşınması, kaplama durumu ve sıçrama birikimi gibi tüketim parçalarına dayalı rutinlerle belirlenir; çünkü bu faktörler mekanik arızalardan daha sık bir hücreyi durdurur. Torç ve tel besleme sistemi üzerinde düzenli olarak yapılan bir kontrol, kaybedilen üretimin büyük kısmını geri kazandırır. Her hücreye adı geçen bir sorumlu atanan endüstriyel kaynak robotları, nominal çıktılarını sürdürebilir; buna sahip olmayanlar ise performans kaybı yaşar.
Soru 4: Bir hücre geniş bir parça yelpazesiyle başa çıkabilir mi?
Cevap : Parçalar aynı aileye aitse ve kalıp sistemleri standartlaştırılmışsa, bir hücre çeşitli parçaları işleyebilir; çünkü zamanı en çok harcayan işlem değişim işlemidir. Endüstriyel kaynak robotları sabit bir parça yelpazesinde verimlidir ancak değişken bir yelpazede maliyetlidir. Alıcılar ya parça ailesini standartlaştırmalı ya da hızlı değişimli sabitleme sistemlerine yatırım yapmalıdır; çünkü her vardiyada yeniden programlanan bir endüstriyel robot iş gücünü serbest bırakamaz.