
 EN
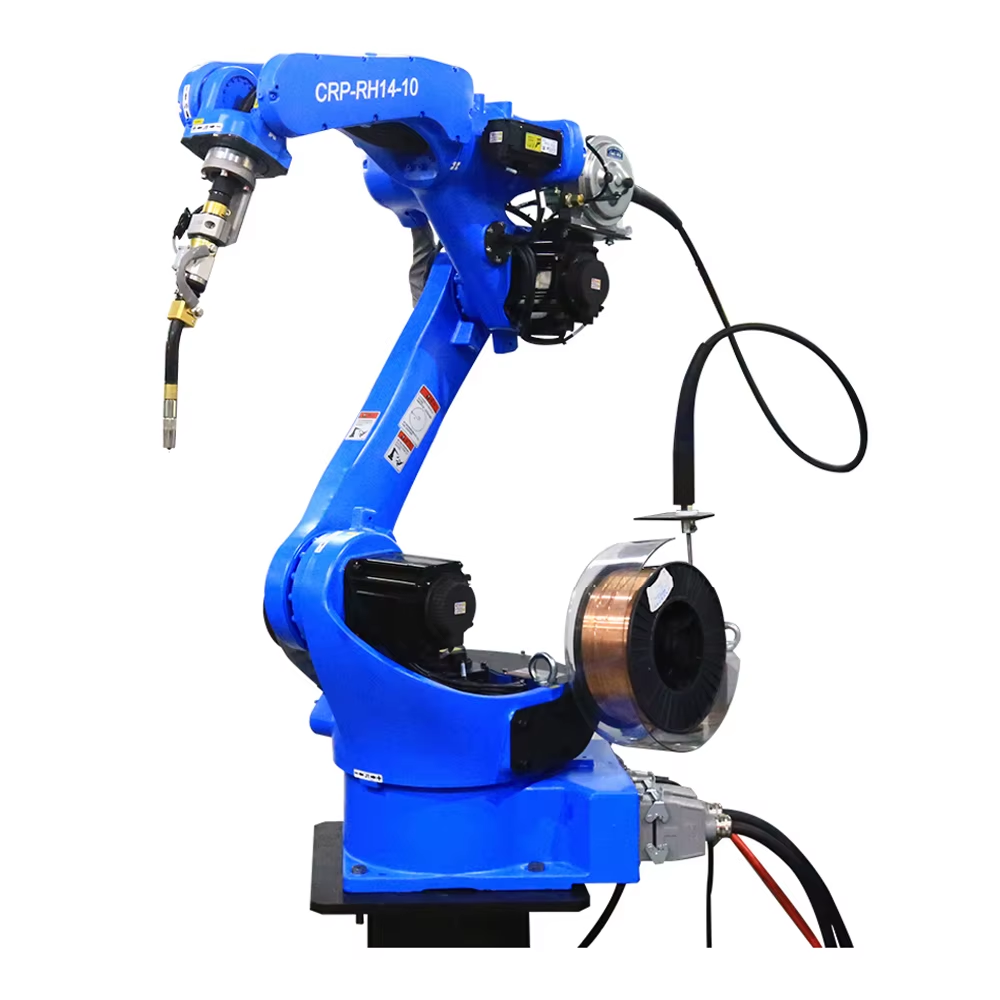
Förståddes svetsande samarbetsrobotar: Framtidens tillverkning
En svetskobot ger robotkvalitet till en bänk som en person delar, med kraftbegränsade fogar i stället för en burad cell. En fabrik i södra Tyskland satte en sexaxlig samverkansarm bredvid sin manuella MIG-bänk, och en svetsrobot tog de långa, jämna sömmena medan operatören hanterade fixturer och korta rörelser. En svetskobot passar där en skyddad cell aldrig kommer, eftersom kraften är inbyggd i lederna, vilket är exakt varför mindre butiker antar formatet.
En arbetsplats har sin första svetskobot
Från en enda MIG-kanon till en gemensam cell
Verkstaden hade aluminiumhylsor i partier på tjugo till femtio och en certifierad svetsare som hade en begränsad produktion. En svetsrobot kom på en hjulbaserad piedestal med en push-pull-lamp och ett enkelt lär-hängel. Operatören styrde armen manuellt genom det första sömet, styren lagrade vägen och svetsroboten upprepade den medan personen fixerade nästa del. Produktionen ökade utan att lägga till en andra certifierad pistolhand, och en svetsning cobot som delar bänken låter butiken citat snabbare omgång på upprepning arbete. En svetsrobot höll också operatören upstream från rökgasen, eftersom armen höll pistolen medan personen stod klart under den långa sömen.
En kortvarig order som betalade tillbaka snabbt
En kund beställde trehundra rostfria fästen med en lång filét som tröttrade handleden vid del tio. Svepcoboten svepte dessa sömmar i ett stadigt tempo och saknade aldrig fart på eftermiddagen. Eftersom verkstaden fakturerade en fast prisuppgift skyddade den stabila cykeltiden marginalen, och ägaren spårade armen kostnad mot just den enda beställningen. En svepcobot vinner sällan på en enda stor produktion; den vinner på högen av små, upprepade jobb som verkstaden tidigare fruktade.
Där manuella och skyddade celler inte räcker
Klem- och kollisionsrisker i trånga dok
Manuell svetsning i ett trångt dok placerar operatören hela skiftet nära het metall och rörliga delar. En traditionell industriell cell löser detta med ett stängsel och en ljusgardin, men många verkstäder saknar både golvutrymmet och volymen för att motivera skyddet. En svepcobot är byggd för delat utrymme: dess leder stannar vid kontakt, så om en person stöter emot armen stoppas rörelsen istället for att klämmas, och en svepcobot eliminerar stängseldiskussionen för jobb som ändras veckovis.
Golvytans och stängselkostnaden för små uppdrag
En skyddad cell kräver en säkerhetsperimeter, ett kontrollerat stoppsystem och vanligtvis en dedicerad yta som står tom mellan produktionsserier. För ett verkstad som byter delar veckovis står denna investering oanvänd. En svetscobott rullar till arbetsplatsen, ansluter till ren ström och integreras i den befintliga arbetsbänken, vilket håller produktionsområdet flexibelt och kostnaderna proportionerliga mot det faktiska arbetsuppgiftsblandningen snarare än mot ett stängsel som inte genererar någon avkastning mellan körningar. En svetscobott passar därför en verkstad som hyr utrymme per kvadratmeter, eftersom samma golvyta kan användas för både manuellt och robotstyrt arbete under samma skift.
Hur en svetscobott bibehåller säkerhet och precision
Effekt- och kraftbegränsning enligt ISO/TS 15066
ISO/TS 15066 definierar det samarbetsbaserade arbetsområdet och gränsvärdena för kraft och hastighet som gör att en robot kan arbeta bredvid människor utan ett skyddsgaller. En svetskobot använder ledningar med begränsad effekt och kraft som omedelbart minskar vridmomentet vid varje kontakt som överskrider den bedömda gränsen. En svetskobot som uppfyller ISO/TS 15066 loggar fortfarande varje stopphändelse i riskfilen, eftersom standarden kräver en dokumenterad riskbedömning, och ljusbågen, röken samt den heta spetsen utgör fortfarande faror som inte elimineras av hastighetsgränsen.
Handstyrning och enkel baninlärning
En svetskobot lärs in genom att man flyttar armen, inte genom att mata in koordinater. Operatören håller i ett handtag, drar svetsbrännaren längs sömmen och banan sparas tillsammans med svetsparametrarna. Denna korta cykel innebär att en ny del kan köras inom minuter, och en svetskobot är lämplig för verkstäder där nästa arbetsuppgift aldrig är densamma som den föregående. En svetskobot omvandlar en ny anställd till en produktiv operatör på en eftermiddag, eftersom brännarvinkel och färdhastighet ställs in per söm och sedan låses för upprepade körningar. En svetskobot lagrar också flera sömprogram, så en bygel och en kapsling kan dela samma arm med en enkel tryckning för att växla mellan de sparade banorna.
Välja, kontrollera och vårda en svetskobot
Hur man anpassar bärförmåga och räckvidd till komponenten
Dimensionera armen för brännaren, kabelföringen och delens värsta möjliga moment, inte för katalogens nyttolast. En svetsande cobot bör ha reservkapacitet även vid full räckvidd, så att sömmen inte avviker när armen sträcks ut. Bekräfta att styrenheten kommunicerar via samma fältbuss som den befintliga mataren, och be leverantören om en funktionsprovning med den verkliga legeringen – eftersom tunnvägigt och reflekterande metall beter sig annorlunda än mjukstål, och en svetsande cobot bör levereras med en dokumenterad brännarvinkel för att skydda denna reserv.
Driftsättningsskontroller och rutinunderhåll
Vid idrifttagning ska samarbetsinställningen för hastighet och separation verifieras mot riskbedömningen, och det ska testas att armen stannar vid en lätt tryckning. En svetssamverkansrobot kräver att munstycket, fodret och kontaktspetsen kontrolleras varje skift, samt en månatlig kalibreringskontroll så att den programmerade banan fortfarande stämmer överens med den verkliga banan. Registrera brännarens drifttid och håll ett förbrukningsmaterialspaket i närheten; om en svetssamverkansrobot släpper en klump av sprutande metall mitt i en svetsnitt är det oftast ett tecken på att kontaktspetsen borde ha bytts ut tidigare, och en svetssamverkansrobot belönar en enkel registrering av dessa byte. En svetssamverkansrobot bör även genomgå en årlig vridmomentkontroll av dess monteringsbas, eftersom en lös fotplatta är den tysta orsaken till att svetsnitten avviker – ett problem som endast kalibrering inte kan åtgärda.
Vanliga frågor
Vad är en svetssamverkansrobot och hur skiljer den sig från en industrirobot?
En svetsande cobot är en kraftbegränsad samarbetsarm som är konstruerad för att dela ett arbetsbord med människor, medan en industrirobot svetsar inom en skyddad cell. Coboten stannar vid kontakt och programmeras genom handstyrning, vilket passar korta serier. Den industriella cellen är snabbare och mer driftsäker för högvolymsproduktion av identiska delar, där en säkerhetsstängsel betalar sig själv.
Är en svetsande cobot säker utan en säkerhetsstängsel?
En svetsande cobot kan arbeta utan en fast stängsel inom en bedömd samarbetszon enligt ISO/TS 15066, eftersom dess leder begränsar kraften vid kontakt. Bågen, röken och den heta spetsen utgör fortfarande faror, så lokal avgasning och tydlig markering av den heta zonen krävs fortfarande. En skriftlig riskbedömning definierar den exakta gränsen och den tillåtna hastigheten.
Vilka standarder reglerar samarbetsorienterade svetsrobotar?
ISO/TS 15066 omfattar samarbetsdrift och kraftgränser, ANSI/RIA R15.06 tillsammans med ISO 10218 omfattar robotsäkerhet, och OSHA 29 CFR 1910.252 lägger till regler för svetsventilation och brandskydd. Överensstämmelse börjar med en riskbedömning, inte med att ta bort säkerhetsgallret, eftersom farorna med svetsprocessen kvarstår även vid låg hastighet.
Hur stor bärförmåga krävs för en svetscobott?
Dimensionera bärförmågan för brännaren, kabelföringen och delens värsta moment vid full räckvidd, och behåll en reserv så att sömmen förblir exakt. Tunn eller reflekterande legering kan kräva en långsammare inställning med lägre kraft, vilket påverkar driftcykeln. En provsvetsning på verkligt material bekräftar att den valda armen är lämplig innan köp och undviker retur.
Kan en svetscobott hantera aluminium och rostfritt stål?
En svetsande cobot hanterar aluminium och rostfritt stål med rätt svetspåls, push-pull-matning och skyddsgas, och programmeras genom att man guidar svetsnaden manuellt. Reflekterande och tunna material kräver justerade parametrar och ren förberedelse, eftersom föroreningar orsakar porositet. Armen upprepar den sparade banan, så konsekvensen beror på att den första manuellt programmerade svetsen är korrekt.
Vilken underhållsåtgärd säkerställer att en svetsande cobot förblir exakt?
Kontrollera munstycket, slangen och kontaktspetsen vid varje skift och rengör sprutande metall tidigt. Utför en kalibreringskontroll en gång i månaden så att den programmerade banan fortfarande stämmer överens med verkligheten, och logga antalet timmar som torchen använts i förhållande till ett förbrukningspaket. En svetsande cobot som avviker mitt i en svetsnäd indikerar vanligtvis en sliten kontaktspets eller en jordklem med ökad resistans – ett problem som borde ha upptäckts tidigare.