
 EN
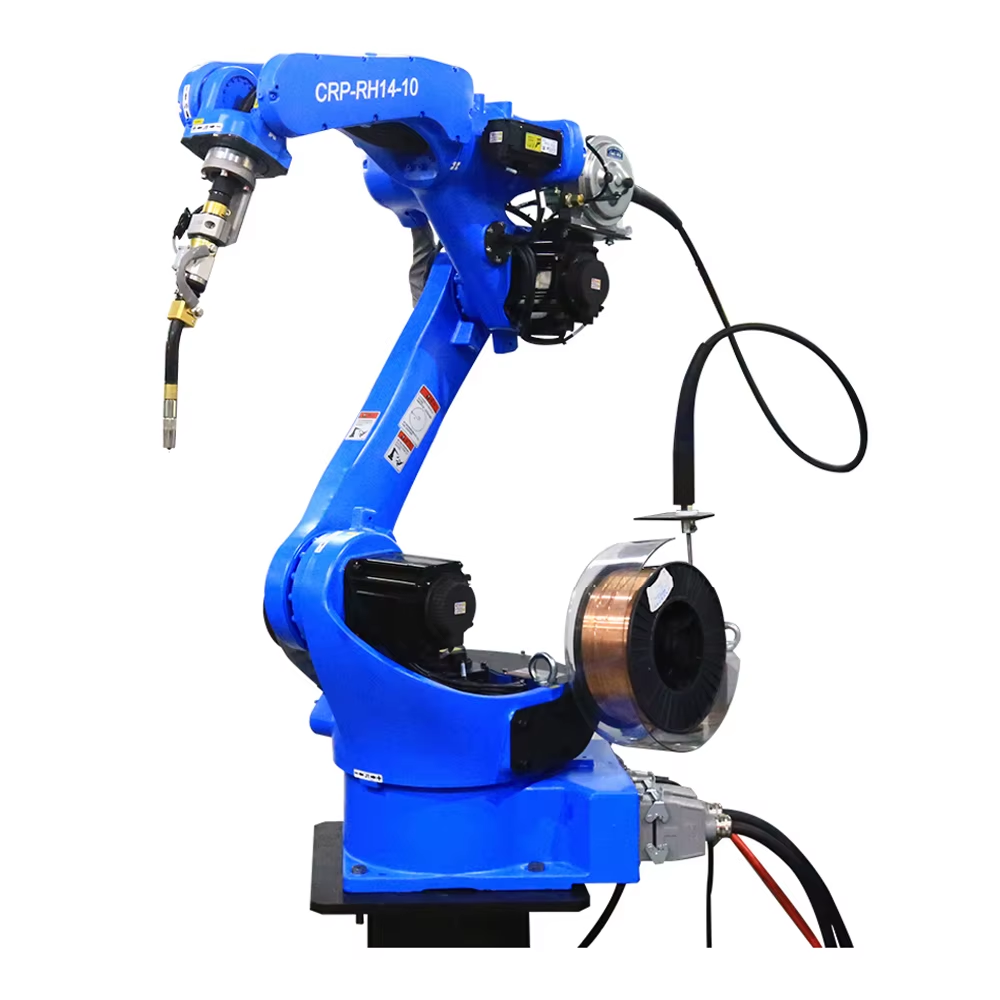
Memahami Kobot Pengimpal: Masa Depan Fabrikasi
Robot kimpalan kolaboratif membawa ketepatan berulang tahap robot ke meja yang dikongsi manusia, dengan menggunakan sambungan terhad kuasa alih-alih sel berkabus. Sebuah bengkel fabrikasi di selatan Jerman memasang lengan kolaboratif enam paksi di sebelah meja MIG manualnya, dan robot kimpalan kolaboratif mengendalikan jahitan panjang serta stabil manakala operator menguruskan pemegang dan sentuhan pendek. Robot kimpalan kolaboratif muat di ruang yang tidak mampu dimuat sel berkabus, kerana had kuasa dibina dalam sambungan—justeru sebabnya bengkel berskala kecil mengadopsi format ini.
Bengkel Kerja Menambah Robot Kimpalan Kolaboratif Pertamanya
Dari Satu Pistol MIG ke Sel Berkongsi
Bengkel itu menghasilkan bekas aluminium secara pukal dalam kelompok dua puluh hingga lima puluh unit, dan seorang tukang las bersijil mengawal keluaran. Sebuah kobot las tiba di atas tapak beroda dengan torc tarik-tolak dan pemegang ajaran mudah. Operator memandu lengan secara manual melalui sambungan pertama, pengawal menyimpan lintasan tersebut, dan kobot las kemudian mengulanginya sementara operator memateri komponen seterusnya. Keluaran meningkat tanpa menambah seorang lagi tukang las bersijil, dan kobot las yang berkongsi meja kerja membolehkan bengkel memberikan tempoh siap lebih pantas untuk pesanan berulang. Kobot las juga memastikan operator berada di hulu asap, kerana lengan kobot memegang torc manakala operator berdiri jauh semasa sambungan panjang.
Pesanan Pendakap Jarak Pendek yang Memberi Pulangan Cepat
Seorang pelanggan memesan tiga ratus pendakap keluli tahan karat dengan fillet panjang yang menyebabkan kepenatan pada pergelangan tangan pada bahagian kesepuluh. Kobot kimpalan menjalankan jahitan-jahitan itu pada kadar yang tetap dan tidak pernah melambat pada waktu petang. Memandangkan bengkel menetapkan harga tetap untuk pesanan ini, kitaran yang stabil melindungi margin, dan pemilik bengkel mengira kos lengan kobot berdasarkan pesanan tunggal ini. Kobot kimpalan jarang menang dalam satu kelompok besar; ia menang melalui timbunan kerja-kerja kecil dan berulang yang dahulunya menjadi beban bagi bengkel.
Di Mana Sel Manual dan Sel Berpelindung Gagal
Titik Pinch dan Risiko Perlanggaran dalam Ruang Sempit
Pengelasan manual dalam ruang sempit meletakkan operator berdekatan dengan logam panas dan komponen bergerak sepanjang waktu kerja. Sel industri tradisional menangani risiko ini dengan pagar dan tirai cahaya, tetapi banyak bengkel tidak mempunyai ruang lantai atau isipadu kerja yang mencukupi untuk membenarkan pemasangan pelindung tersebut. Kobot kimpalan direka khas untuk ruang bersama: sendi-sendi lengan berhenti apabila bersentuhan, jadi jika seseorang tersentuh lengan kobot, gerakan terhenti tanpa menyebabkan kecederaan terjepit; selain itu, kobot kimpalan menghilangkan perdebatan tentang keperluan pagar bagi kerja-kerja yang berubah setiap minggu.
Ruang Lantai dan Kos Pembinaan Pagar pada Kerja-Kerja Kecil
Sel yang dilindungi memerlukan perimeter keselamatan, sistem henti terkawal, dan biasanya ruang khusus yang kekal kosong di antara kempen-kempen. Bagi bengkel yang menukar komponen setiap minggu, modal ini kekal tidak digunakan. Sebuah kobot kimpalan bergerak ke tempat kerja, disambungkan ke bekalan kuasa bersih, dan menyertai meja kerja sedia ada—mengekalkan keluwesan ruang kerja dan perbelanjaan yang sepadan dengan campuran kerja sebenar, bukan dengan sistem penghadang yang tidak menghasilkan apa-apa antara operasi. Oleh itu, kobot kimpalan sesuai untuk bengkel yang menyewa ruang berdasarkan meter persegi, kerana lantai yang sama boleh digunakan untuk kerja manual dan robotik dalam satu shift yang sama.
Bagaimana Kobot Kimpalan Menjaga Keselamatan dan Ketepatan
Pembatasan Kuasa dan Daya Mengikut ISO/TS 15066
ISO/TS 15066 menentukan ruang kerja kolaboratif dan had laju serta daya yang membolehkan robot beroperasi bersebelahan dengan manusia tanpa penghalang fizikal. Sebuah kobot kimpalan menggunakan sambungan terhad daya dan tenaga yang mengurangkan tork secara serta-merta apabila sentuhan melebihi ambang nilai yang dinilai. Sebuah kobot kimpalan yang mematuhi ISO/TS 15066 masih merekod setiap peristiwa henti ke dalam fail risiko, kerana piawaian ini mensyaratkan penilaian yang didokumenkan, dan lengkung kimpalan, wasap, serta hujung panas tetap merupakan bahaya yang tidak dihilangkan oleh had laju.
Panduan Manual dan Pengajaran Laluan Mudah
Sebuah cobot kimpalan diajar dengan menggerakkan lengan, bukan dengan menaip koordinat. Operator memegang pemegang, menyeret torak sepanjang sambungan, dan lintasan disimpan bersama parameter kimpalan yang dikaitkan. Gelung pendek ini bermaksud bahawa komponen baharu boleh beroperasi dalam masa beberapa minit sahaja, dan cobot kimpalan sesuai untuk bengkel di mana kerja seterusnya tidak pernah sama dengan kerja terdahulu. Sebuah cobot kimpalan menjadikan pekerja baharu sebagai operator yang produktif dalam satu petang sahaja, memandangkan sudut torak dan kelajuan perjalanan ditetapkan bagi setiap sambungan, kemudian dikunci untuk pengulangan. Sebuah cobot kimpalan juga menyimpan beberapa program sambungan, jadi satu rangka dan satu bekas boleh berkongsi satu lengan dengan hanya menekan butang untuk bertukar lintasan yang telah disimpan.
Memilih, Memeriksa dan Menjaga Cobots Kimpalan
Cara Memadankan Beban dan Jangkauan dengan Komponen
Saizkan lengan untuk torak, susunan kabel, dan momen terburuk bahagian, bukan muatan katalog. Sebuah kobot kimpalan harus mengekalkan rizab pada jangkauan penuh supaya sambungan tidak berpindah apabila lengan diregangkan. Sahkan pengawal bercakap dengan fieldbus yang sama seperti pengumpan sedia ada, dan minta pembekal memberikan ujian pada aloi sebenar, kerana logam nipis dan berkilat berkelakuan berbeza daripada keluli lembut, dan sebuah kobot kimpalan harus tiba dengan sudut torak yang didokumenkan untuk melindungi rizab tersebut.
Semakan Pemulaan dan Penjagaan Berkala
Semasa penyerahan, sahkan tetapan kerjasama kelajuan-dan-pemisahan berdasarkan penilaian risiko, dan uji bahawa lengan berhenti apabila ditolak dengan lembut. Sebuah kobot kimpalan memerlukan penyemakan muncung, salur dalaman, dan hujung sentuh setiap tukar gilir, serta semakan kalibrasi bulanan supaya lintasan yang diajar masih sepadan dengan lintasan sebenar. Catatkan jam penggunaan obor dan simpan kit bahan habis pakai berdekatan; sebuah kobot kimpalan yang menghasilkan percikan logam secara tiba-tiba di tengah-tengah sambungan biasanya menunjukkan bahawa hujung sentuh sepatutnya telah ditukar lebih awal, dan sebuah kobot kimpalan memberi ganjaran kepada catatan ringkas perubahan tersebut. Sebuah kobot kimpalan juga perlu menjalani semakan daya kilas tahunan pada tapak pemasangannya, kerana tapak yang longgar merupakan punca senyap bagi pesongan sambungan yang tidak dapat diperbaiki hanya melalui kalibrasi.
Soalan Lazim
Apakah itu kobot kimpalan dan bagaimana ia berbeza daripada robot industri?
Sebuah cobot kimpalan ialah lengan kolaboratif yang had daya, direka untuk berkongsi meja dengan manusia, manakala robot industri melakukan kimpalan di dalam sel yang dilindungi. Cobot ini berhenti apabila bersentuhan dan diajar melalui panduan tangan, yang sesuai untuk kelompok kerja pendek. Sel industri unggul dari segi kelajuan dan tahanan untuk kerja isipadu tinggi serta komponen berulang di mana pagar keselamatan membayar kosnya sendiri.
Adakah cobot kimpalan selamat tanpa pagar keselamatan?
Cobot kimpalan boleh beroperasi tanpa pagar ketat di dalam zon kolaboratif yang dinilai mengikut ISO/TS 15066, kerana sambungan bahagianannya menghadkan daya semasa sentuhan. Namun, lengkung elektrik, wap toksik, dan hujung panas tetap merupakan bahaya; oleh itu, ekstraksi tempatan dan penandaan jelas bagi zon panas masih diperlukan. Penilaian risiko bertulis menentukan sempadan tepat serta kelajuan yang dibenarkan.
Standard manakah yang mengawal robot kimpalan kolaboratif?
ISO/TS 15066 merangkumi operasi kolaboratif dan had daya, ANSI/RIA R15.06 bersama ISO 10218 merangkumi keselamatan robot, dan OSHA 29 CFR 1910.252 menambah peraturan pengudaraan dan kebakaran untuk kimpalan. Pematuhan bermula dengan penilaian risiko, bukan dengan menyingkirkan pagar keselamatan, kerana bahaya proses kimpalan tetap wujud walaupun pada kelajuan rendah.
Berapa banyak beban yang diperlukan oleh cobot kimpalan?
Saizkan beban untuk torch, pelindung kabel, dan momen terburuk bahagian pada jarak maksimum, sambil mengekalkan cadangan supaya sambungan kekal tepat. Alooi nipis atau berkilau mungkin memerlukan tetapan kelajuan lebih perlahan dan daya lebih rendah yang mengurangkan kitaran tugas. Ujian pada bahan sebenar mengesahkan lengan yang dipilih sebelum pembelian dan mengelakkan pulangan.
Bolehkah cobot kimpalan mengendalikan aluminium dan keluli tahan karat?
Sebuah cobot kimpalan menjalankan aluminium dan keluli tahan karat dengan torc yang sesuai, pemakan tolak-tarik, dan gas pelindung, yang diajar melalui pengarahan manual di sepanjang sambungan. Bahan yang berkilau dan nipis memerlukan penyesuaian parameter serta persiapan yang bersih, kerana kontaminasi menyebabkan keporosan. Lengan cobot mengulang laluan yang disimpan, jadi ketepatan bergantung pada ketepatan kimpalan pertama yang diajar.
Apakah penyelenggaraan yang mengekalkan ketepatan cobot kimpalan?
Periksa nozel, salur dalaman, dan hujung sentuh setiap shift serta buang percikan awal. Jalankan semakan kalibrasi bulanan supaya laluan yang diajar masih sepadan dengan realiti, dan catatkan jam penggunaan torc berdasarkan kit bahan habis pakai. Cobots kimpalan yang berubah arah di tengah sambungan biasanya menunjukkan hujung sentuh yang haus atau pengapit tanah dengan rintangan meningkat—masalah yang sepatutnya dikesan lebih awal.