
 EN
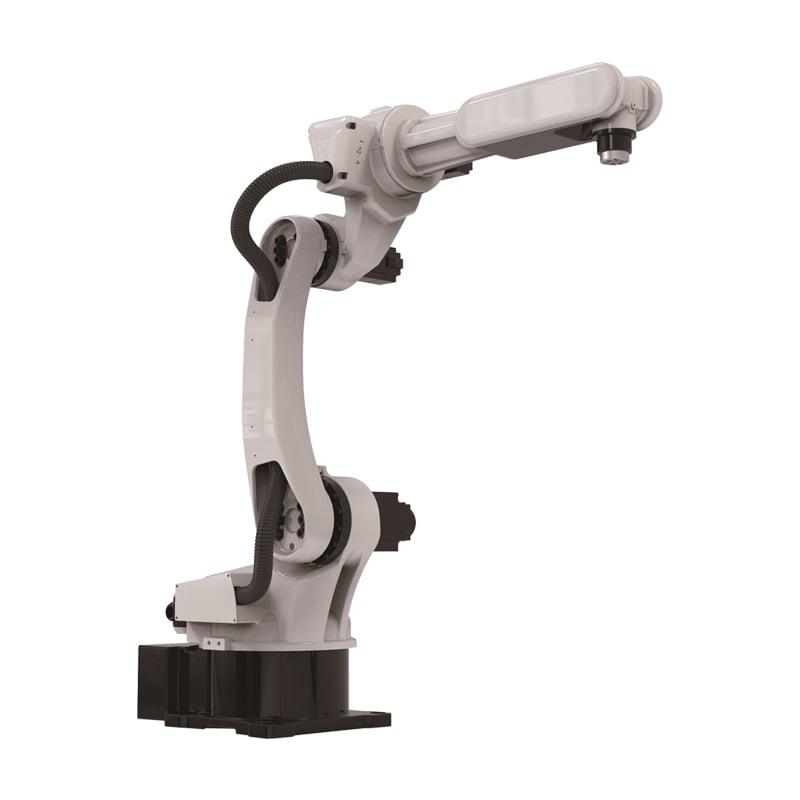
Robot industri welding jarang menjadi sebab prestasi sel yang lemah, namun robot ini sering disalahkan kerana kegagalan penting berlaku di sekitar lengan robot. Jurang antara sel yang beroperasi dengan lancar dan sel yang terhenti terletak pada pemegun, program, dan disiplin penggunaan bahan habis pakai. Pembeli yang menangani ketiga-tiga aspek ini sebelum menyalahkan perkakasan dapat memulihkan keluaran yang sepatutnya diperoleh daripada pembelian tersebut. Panduan di bawah merangkumi pemasangan sebenar, mod kegagalan yang menghentikan pengeluaran, rekabentuk kejuruteraan yang berkesan, serta senarai semak pembeli untuk kerja las busur dan sel las.
Kes Industri Dunia Nyata / Situasi
Seorang Pembuat Komponen yang Memperbaiki Pemegun
Seorang pembuat komponen mendapati robot industri weldings-nya menghasilkan penetrasi yang tidak konsisten dan menyalahkan lengan robot, sedangkan sebab sebenar ialah pemegun yang membenarkan komponen bergerak akibat haba. Membaiki sistem pengapit dan menambah titik rujukan lokasi berjaya memperbaiki kualiti pada percubaan pertama. Pembeli ini belajar bahawa pemegun merupakan sebahagian daripada proses las, dan bahawa sel las hanya seboleh-bolehnya konsisten sebagaimana cara komponen dihadirkan.
Piawaikan keluarga komponen sebanyak mungkin. Robot industri untuk kimpalan paling ekonomik pada komponen yang berkongsi pelarasan dan laluan kimpalan, kerana peralihan itulah yang menggunakan tenaga buruh yang dibebaskan. Pembeli yang mengelompokkan julat berdasarkan keluarga—bukan berdasarkan pelanggan—mendapatkan kebanyakan penjimatan tersebut.
Latihan operator sama pentingnya dengan perkakasan, kerana pasukan yang tidak dilatih akan menggunakan sel secara tidak optimum dan menyalahkan mesin.
Jadual penyelenggaraan bertulis mengekalkan piawaian yang sama di antara semua shift dan pasukan.
Sebuah Kilang yang Memulihkan Masa Aktif
Sebuah kilang yang menjalankan sel kimpalan lengkung kehilangan hasil pengeluaran akibat kegagalan suapan wayar dan perlanggaran torak yang tidak dipertanggungjawabkan oleh sesiapa pun, sehingga sel-sel tersebut berhenti beroperasi selama beberapa jam setiap minggu. Dengan memperkenalkan rutin bahan habis pakai yang dijadualkan dan menamakan seorang pemilik khusus bagi setiap sel, kebanyakan masa aktif tersebut berjaya dipulihkan. Pembeli itu belajar bahawa masa aktif adalah suatu disiplin—bukan ciri—dan bahawa robot industri untuk kimpalan memerlukan seorang pemilik penyelenggaraan agar dapat mencapai hasil pengeluaran maksimum yang dinyatakan.
Catatkan semua hentian mengikut sebab. Sel kimpalan yang merekodkan sebab-sebab hentian akan menunjukkan sama ada kehilangan itu disebabkan oleh bahan habis pakai, pelarasan, atau atur cara—dan setiap sebab mempunyai penyelesaian yang berbeza. Pembeli yang mencatatkan hentian akan menangani punca sebenar, bukan sekadar gejala yang kebetulan diperhatikan.
Asas masa kitaran yang didokumentasikan membuktikan penjimatan secara nyata, bukan sekadar andaian.
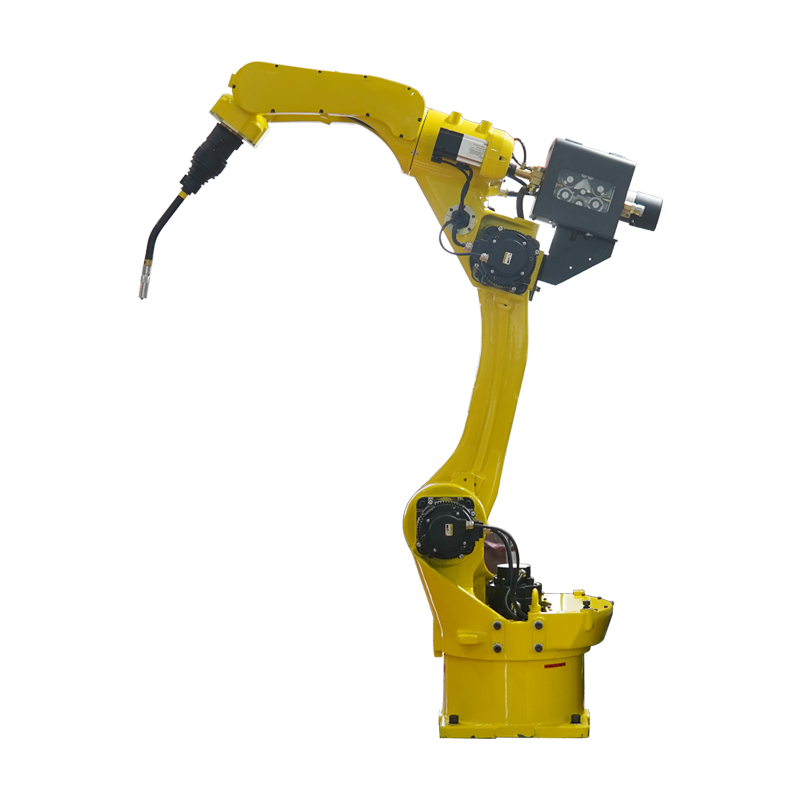
Analisis Risiko & Mod Kegagalan
Reka Bentuk Pelarasan dan Penghadapan Komponen
Punca utama hasil kimpalan yang lemah daripada robot industri ialah rekabentuk pemegang, kerana sebarang pergeseran, lenturan atau kedudukan tidak rata pada komponen akan mengubah kimpalan setiap kitaran. Robot industri mengulang program yang sama secara tepat, jadi ia juga mengulang kecacatan yang sama secara tepat apabila komponen bergerak. Penyelesaiannya ialah menggunakan titik rujukan lokasi, pengekangan yang mencukupi, dan pemegang yang mengambil kira ubah bentuk akibat haba, kerana sel kimpalan tidak boleh membetulkan komponen yang diletakkan secara tidak betul.
Libatkan tukang kimpal dalam proses pemrograman. Orang yang sebelum ini mengimpal komponen secara manual mengetahui di mana sambungan sukar dikimpal, dan pengetahuan ini lebih bernilai daripada sebarang simulasi luar-talian. Robot industri yang diprogram bersama operator memberikan kualiti pertama yang lebih baik berbanding robot yang diprogram tanpa mereka.
Suku cadang gantian yang disimpan sedia ada menjadikan kegagalan hanya menyebabkan henti singkat, bukan kehilangan seluruh jadual kerja.
Beban Pemrograman dan Peralihan
Risiko kedua ialah beban pengaturcaraan, kerana sel pengimpal yang mengendalikan pelbagai jenis komponen menghabiskan simpanannya pada masa pengajaran dan pengaturcaraan luar talian. Robot industri untuk pengimpalan beroperasi secara cekap pada julat komponen yang stabil tetapi mahal pada julat yang tidak stabil. Pembeli perlu sama ada menstandardkan keluarga komponen atau melabur dalam perkakasan yang mengurangkan masa pertukaran, kerana robot industri yang diaturcara semula setiap tukar siang tidak dapat melepaskan tenaga buruh yang sepatutnya dikurangkan.
Tetapkan sasaran masa operasi dan ukur ia. Sel pengimpal tanpa sasaran yang diukur akan menyimpang, kerana tiada siapa yang dapat menentukan sama ada minggu ini baik atau buruk. Pembeli yang menerbitkan angka masa operasi bagi setiap sel memastikan robot industri terus menghantar hasil yang diandaikan dalam kes perniagaan.
Penetapan pemilik bernama bagi setiap sel menjadikan tanggungjawab jelas apabila berlaku kecacatan.
Prinsip Teknikal & Pematuhan Piawai
Ketepatan ulangan, Penetapan kedudukan, dan Disiplin bahan habis pakai
Robot industri pengimpal memberikan nilai melalui kebolehulangan, dan kebolehulangan ini hanya sebaik fixture yang memaparkan komponen serta disiplin bahan habis pakai yang menstabilkan lengkung elektrik. Robot industri mengulang lintasan yang diajar secara tepat, jadi sebarang perubahan dalam kedudukan komponen, daya pengapit, atau suapan wayar menjadi perubahan dalam impalan. Oleh itu, sel pengimpal mesti ditentukan sebagai satu sistem: lengan robot, penempat, fixture, torak, dan suapan wayar secara bersama-sama. Pengimpalan lengkung juga bergantung pada pemeliharaan parameter, kerana voltan yang tidak stabil atau hujung yang haus mengubah bentuk jalur impalan pada setiap sambungan. Masa operasi bergantung pada rutin bahan habis pakai, kerana kerosakan hujung, keadaan saluran wayar, dan pengumpulan percikan merupakan punca utama kegagalan sel. Tanggungjawab keselamatan adalah tidak boleh dirundingkan, dengan perlindungan fizikal, tirai cahaya, dan penilaian risiko yang didokumenkan sebelum pengeluaran. Pembeli yang menentukan keseluruhan sel—bukan hanya lengan robot—dapat mengelak situasi di mana robot industri yang berprestasi tinggi gagal berfungsi akibat kelemahan komponen lain di sekelilingnya.
Projek automasi bermula dengan proses, kerana mesin yang dibeli untuk tugas yang tidak dapat dilakukannya hanya mengambil ruang lantai, bukan kapasiti.
Pembeli yang mencatat setiap unit robot industri untuk pengelasan selepas setiap shift dapat mengesan kecacatan kecil sebelum ia menjadi isu keselamatan.
Panduan Pembeli & Penyelenggaraan yang Praktikal
Menjadikan Sel Berfungsi
Pembeli perlu menentukan robot industri untuk pengelasan sebagai satu sel lengkap, dengan kelengkapan pemegang kerja, penentu kedudukan, torak, dan sistem suapan wayar direka secara terpadu; kemudian mengesahkan pelan pertukaran dan rutin bahan habis pakai bersama integrator. Pembekal robot industri penyambung seperti RM menyediakan pelan sel pengelasan yang menyenaraikan kelengkapan pemegang kerja, parameter, dan sasaran masa operasi. Setiap sel perlu mempunyai pemilik yang dikenal pasti dan jadual perkhidmatan. Robot industri yang disokong oleh sel yang sesuai dan rutin penyelenggaraan akan memberikan hasil keluaran seperti yang dijanjikan semasa pembelian.
Robot industri untuk pengelasan yang ditentukan berdasarkan tugas sebenar memberikan pulangan melalui kegagalan yang lebih sedikit dan tempoh perkhidmatan yang lebih panjang.
Pemeriksaan berkala dapat mengesan kerosakan sebelum ia menyebabkan kegagalan teruk atau kecederaan.
Soalan Lazim
Soalan 1: Mengapa sel pengelasan berprestasi rendah?
Jawapan kebanyakan prestasi di bawah tahap yang dijangkakan berpunca daripada pemegang kerja (fixture), program, atau disiplin penggunaan bahan habis pakai—bukan daripada lengan robot, kerana sel kimpalan mengulang secara tepat apa sahaja yang diberikan kepadanya. Sebahagian komponen yang bergerak akan menghasilkan cacat yang sama dalam setiap kitaran. Pembeli yang memeriksa pemegang kerja dan prosedur terlebih dahulu sebelum menyalahkan peralatan keras biasanya dapat mengenal pasti punca masalah dalam masa satu shift.
Soalan 2: Seberapa pentingkah pemegang kerja (fixture)?
Jawapan pemegang kerja (fixture) adalah sama pentingnya dengan lengan robot, kerana robot industri untuk kimpalan busur mengulang lintasan yang diajar secara tepat dan tidak mampu membetulkan kedudukan komponen yang diletakkan secara tidak betul. Titik rujukan lokasi (location datums), daya pengapit (clamping force), dan ubah bentuk akibat haba (heat distortion) semuanya mempengaruhi hasil kimpalan. Sel kimpalan yang dilengkapi pemegang kerja yang sesuai menghasilkan sambungan yang konsisten; manakala sel tanpa pemegang kerja yang sesuai menghasilkan cacat yang konsisten.
Soalan 3: Apakah faktor utama yang menentukan masa operasi (uptime) bagi sel kimpalan busur?
Jawapan : Masa operasi bergantung kepada rutin penggunaan bahan habis pakai, kerana keausan hujung elektrod, keadaan liner, dan pengumpulan percikan menghentikan sel lebih kerap berbanding sebarang kegagalan mekanikal. Pemeriksaan berkala terhadap torch dan sistem suapan wayar dapat memulihkan kebanyakan output yang hilang. Robot industri untuk pengelasan dengan pemilik bernama bagi setiap sel mampu mengekalkan output kadarannya; manakala yang tanpa pemilik cenderung menyimpang.
Soalan 4: Adakah satu sel mampu mengendali pelbagai jenis komponen?
Jawapan : Satu sel mampu mengendali pelbagai jenis komponen sekiranya komponen-komponen tersebut berkongsi keluarga yang sama dan perlengkapan distandardkan, kerana perubahan perlengkapanlah yang mengambil masa paling banyak. Robot industri untuk pengelasan beroperasi secara cekap pada julat komponen yang stabil tetapi mahal apabila julat tersebut tidak stabil. Pembeli perlu sama ada menstandardkan keluarga komponen atau melabur dalam perlengkapan pertukaran pantas, kerana robot industri yang diprogram semula setiap tukar siang tidak mampu melepaskan tenaga buruh.