
 EN
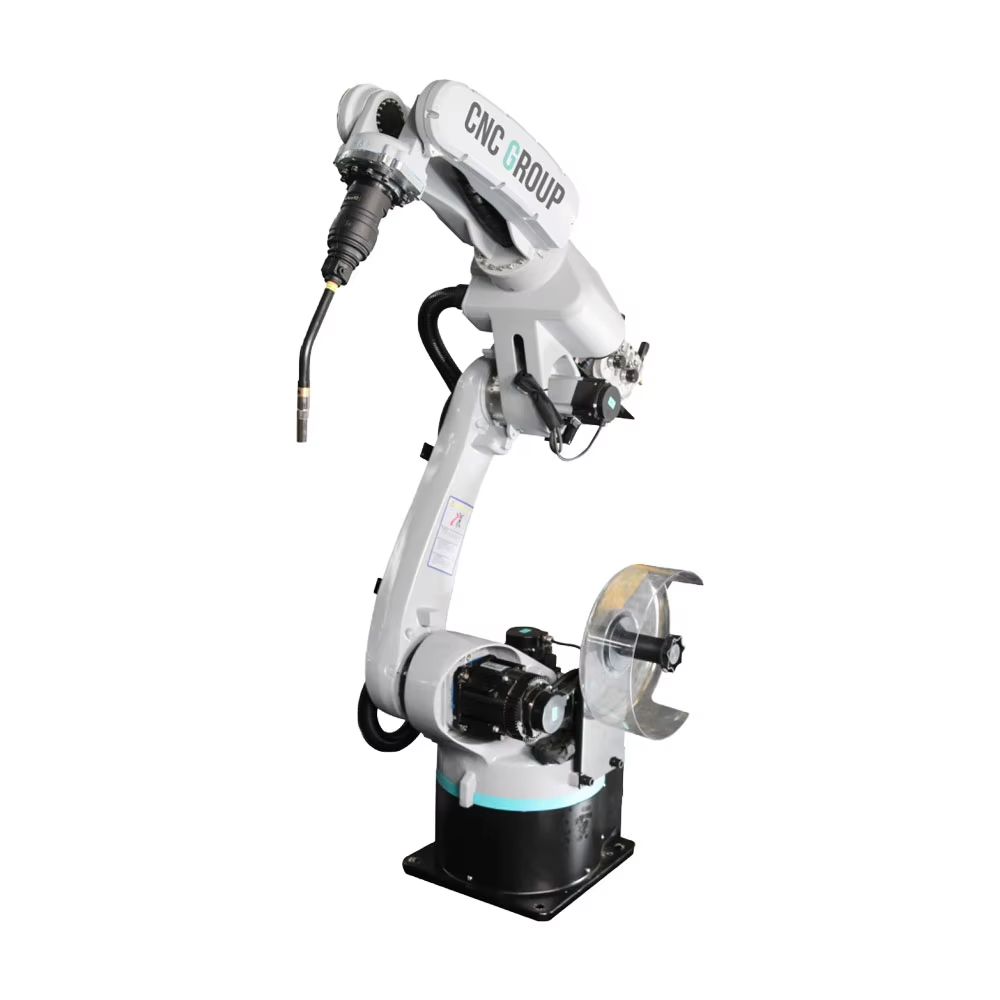
Robotisk svejseteknologi: Løsning af effektivitetsproblemer
Robotisk svejseteknologi transformerer svejsningen fra en håndfærdighed til en kontrolleret proces, hvor lysbueparametre og svejsebane fastlåses, så gennemløbstiden ikke længere afhænger af, hvem der holder svejsepistolen. En metalstolproducent i Polen fremstillede et buet-rør-stel på to manuelle stationer og missede leveringsdatoerne hver forår. Ved hjælp af robotisk svejseteknologi kunne værkstedet fremstille det samme stel på én celle med en stabil hastighed, og flaskehalsen skiftede fra svejsning til pulverlakning i stedet for at ligge på gulvet.
En producent overvinder flaskehalsen
Fra overarbejde til en afbalanceret celle
Butikken betalte weekendoverarbejde for at afklare svejsekøen, og omkostningerne spiste margenen på små ordrer. Robot-svejseteknologi ankom som en enkelt celle med et drejebord og en MIG-brænder, og rammen blev svejet på under tre minutter i stedet for de ni minutter, som en kyndig håndsvejser krævede. Robot-svejseteknologi balancerede også produktionslinjen, så pulverlakering – ikke svejsning – blev den begrænsende faktor, og én operatør kunne laste, mens cellen kørte, så køen blev afklaret inden for den normale skift, og overarbejdskøen forsvandt fra skemaet. Robot-svejseteknologi frigjorde også den certificerede svejser til de svære, enkeltsvejsede rammer, som stadig krævede håndarbejde, så butikken stoppede med at afvise specialtilpasset arbejde.
En tyndpladeopgave, der stoppede med at brænde igennem
En 1,2 mm benbeslag blæste løbende huller under manuelle pulsindstillinger, der varierede efter fornemmelse. Robot-svejseteknologi holdt pulsens varighed og bevægelseshastigheden præcist, så smeltebadet forblev under kontrol, og gennembrenningsraten faldt fra cirka én ud af ti til næsten nul. Samme svejseprogram kørtes på hvert beslag, hvilket betød, at kvaliteten kunne godkende indstillingen én gang i stedet for at inspicere hver enkelt del visuelt på produktionslinjen. Robot-svejseteknologi opretholdt denne konsekvens gennem hele forårets højtryk, hvor manuel træthed tidligere havde fået gennembrenningsraten til at stige igen i uge tre.
Hvor effektiviteten forsvinder
Om-arbejde og affald som følge af inkonsekvent lysbue
Manuel svejsning bliver usikker på grund af træthed, og en svag eller for høj svejsning betyder slibning, gen-svejsning eller kassering af dele. Robot-svejseteknologi holder lysbue-spænding, tilførsel af svejsetråd og afstand fra kontaktspids inden for en snæver tolerance, så lejet dannes på samme måde ved del én og del femtusind. Robot-svejseteknologi omdanner denne variation til en logget indstilling, som personalet kan efterprøve, og besparelsen viser sig i færre vogne med om-svejsning og færre kunde-kommentarer relateret til en kold overlægning.
Stop fra manuelle udskiftninger
Hver manuel omstilling nulstiller pistolenes vinkel, indstillingerne og operatørens rytmik, og små opgaver mister minutter, som de aldrig får tilbage. Robot-svejseteknologi gemmer et navngivet program pr. emne, så en omstilling er et valg af en fremgangsmåde i stedet for en genindlæring. Cellen registrerer også alarme, så en parameter, der driver fra, bliver synlig i dataene, før den resulterer i en bunke defekte emner på stativet. Robot-svejseteknologi gør desuden cellen nem at dele mellem skift, fordi det næste hold blot åbner det navngivne program i stedet for at skulle fortolke den sidste operatørs indstillinger.
Hvad robot-svejseteknologi faktisk styrer
Adaptiv styring og pulseret MIG
Robotisk svejseteknologi læser lysbuesignaler gennem tilførslen af svejsetråd og strømforsyningen og justerer derefter pulsene, så de passer til sømmen undervejs. Puls-MIG overfører en kontrolleret dråbe pr. puls, hvilket køler tynde plader og begrænser sprøjt på galvaniserede overflader. Robotisk svejseteknologi, der overvåger lysbuen så nøje, reducerer også brugen af beskyttelsesgas, fordi pulsen gentages i stedet for at stige kraftigt, og når sømtracking registrerer en åbning, justerer styreenheden stien i stedet for at fortsætte svejsningen uden for sømmen.
Offline-programmering og digital tvilling
Robotisk svejseteknologi øver en ny del på en virtuel celle, inden brænderspidsen rører stål, så den første fysiske del lander tæt på den ønskede svejsebane. En digital tvilling afspejler den reelle celles cyklus og fejl, hvilket hjælper med at planlægge kapaciteten og opdage en slidt beskyttelsesdragt, inden den forårsager en fejl. ISO 3834 kræver procedurekvalificering og sporbarehed, og et logget program giver kvaliteten en gennemsøgelig registrering, når en kundeaudit finder sted uger senere. Robotisk svejseteknologi, der planlægger på en digital tvilling, forkorter også indlæringskurven for en ny del, fordi svejsebanen er bevidst afprøvet virtuelt, inden stål anvendes – og affaldstiden forbliver lav.
Anvendelse af teknologien på produktionsgulvet
Sådan specificeres sensorer og sporing
Tilpas detektionen til sømmen: gennem-arc-sporing er velegnet til rene filletter, mens laser- eller vision-sporing håndterer bredere sprækker og reflekterende kanter. Robot-svejseteknologi skal leveres med den sporingstilstand, der er afprøvet på den reelle legering, fordi reflekterende stål kan narre en billig sensor. Bekræft, at styreenheden registrerer svejseprogrammet og advarslerne, og anmod om en første-artikel-rapport, så effektivitetspåstanden knyttes til en målt del i stedet for et brochur-tal. Robot-svejseteknologi skal også leveres med et ekstra dress og en dokumenteret tørndvinkel, fordi den første fejl i en ny celle sjældent skyldes robotten og næsten altid skyldes forbrugsdelene.
Tjek, kalibrer og vedligehold systemet
Ved idrifttagning skal robotkalibreringen og tørklædens vinkel kontrolleres mod det gemte program, og sikkerhedsstop skal testes i henhold til ANSI/RIA R15.06. Robotisk svejseteknologi kræver en daglig kontrol af gasstrøm, wire-spænding og dyse samt en månedlig kontrol af jordmodstand, da en dårlig jordforbindelse er den stille årsag til bueusikkerhed. NFPA 79 og IEC 60204-1 vejleder vedrørende celleens elektriske design, og OSHA 29 CFR 1910.252 dækker reglerne for svejseventilation og brandforebyggelse, der sikrer sikkerheden i svejsebåsen. Robotisk svejseteknologi belønner en simpel logbog, hvor spids, liner og kontaktspids registreres sammen med antallet af bearbejdede dele, så slidte dele udskiftes præcis ifølge tidsplan i stedet for først efter en sprøjtstorm.
Ofte stillede spørgsmål
Hvad er robotisk svejseteknologi i almindelige ord?
Robotisk svejseteknologi er den samling af styringsenheder, sensorer og programmer, der gør svejsning til en gentagelig, automatiseret proces i stedet for en håndfærdighed. Den fastlægger lysbueparametre og svejsebane, læser sømmen undervejs og registrerer hver enkelt svejsning. Fordelen er stabil produktionshastighed og færre defekte dele – ikke blot en hurtigere svejse pistol på produktionslinjen.
Hvordan forbedrer robotisk svejsning effektiviteten?
Robotisk svejseteknologi eliminerer den variation pr. emne, der fører til omarbejdning, samt skiftetiden, der spiser små ordrer op. Navngivne programmer gør et skift til en simpel valgaf procedure, og registrerede alarmer opdager afvigelse, inden udskudte dele akkumuleres. Cellen kører ekstra skift fra den samme planlægning, så volumen kan øges uden at ansætte flere certificerede svejsere til skiftet.
Hvilke standarder gælder for automatiserede svejseceller?
ISO 3834 dækker svejsekvalitetssystemer, AWS D1.1 dækker stålaccept, og ANSI/RIA R15.06 sammen med ISO 10218 dækker robotsikkerhed. NFPA 79 og IEC 60204-1 vejleder elektrisk design, mens OSHA 29 CFR 1910.252 tilføjer krav om ventilation og brandforebyggelse. Overholdelse starter med en dokumenteret risikovurdering for celle.
Er robotteknologi til svejsning velegnet til tyndpladematerialer?
Robotteknologi til svejsning håndterer tyndplade ved hjælp af pulseret MIG, hvilket køler smeltedammen mellem dråberne for at forhindre gennembrænding. Adaptiv kontrol fastholder præcist pulsens tidsstyring, så en svejsning på et 1,2 mm beslag udføres identisk på hver enkelt komponent. Nøglen er at verificere svejseprogrammet på det reelle legeringsmateriale, inden cellen leveres til produktionsområdet.
Hvilke sensorer kræver en svejserobot?
Tilpas sensoren til sømmen: gennem-bue-sporing for rene filletter, laser eller vision til brede sprækker og reflekterende kanter. Robot-svejseteknologi skal leveres med den valgte sporingstil testet på det faktiske materiale, fordi en billig sensor fejlfortolker blank stål. Registrerede tidsplaner og advarsler omdanner dataene til et vedligeholdelsessignal.
Hvordan vedligeholdes en robot-svejsecelle?
Tjek gasstrømmen, trådspændingen og dyset til dagligt, og fjern sprøjt tidligt. Udfør en månedlig kalibrering og jordmodstandstest, og registrer hver brænderskift. NFPA 79 og IEC 60204-1 danner rammen for elektrisk vedligeholdelse, mens en simpel forbrugslog holder den gennemsnitlige tid mellem fejl forudsigelig over ugen.