
 EN
Forudbetaling: Hvad små producenter faktisk betaler for en bilsværgerobot
Kernehardware, fastgørelsesanordninger, sikkerhedskapsler og integrationsarbejde
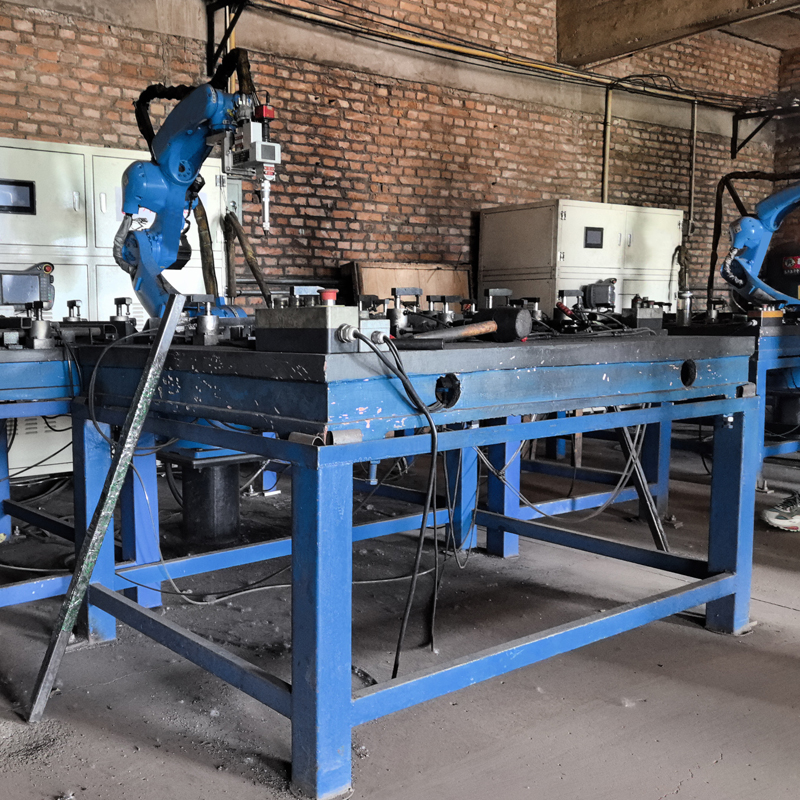
En færdig til brug robotcelle til bilsv welding koster typisk mellem 175.000 og 250.000 USD (branchens estimater for 2025), mens fuldt udbyggede løsninger til bilkomponenter overstiger 300.000 USD, når specialværktøj kræves. Robotarmen udgør 30–40 % af den samlede pris – indgangsniveau-manipulatorer starter ved ca. 28.000 USD, mens højhastighedslysbbuesvejsemodeller når op på 60.000 USD. Svejsekraftkilden, trådfremføreren og svejsetønden tilføjer 15.000–30.000 USD. Brugerdefinerede fastspændingsanordninger og positioneringsenheder – afgørende for gentagelig delplacering – ligger mellem 20.000 og 50.000 USD; sikkerhedskapsler med lysgardiner eller hegn koster 10.000–25.000 USD. Integrationsarbejdet – herunder mekanisk installation, PLC-programmering, justering af svejseparametre og sikkerhedsvalidering – udgør typisk 20–30 % af udstyrsomkostningerne. Små producenter med begrænset internt ingeniørkapacitet skal afsætte budget til integratorens felttjenestedage, dokumentation og idrifttagningssupport. Selv ved den laveste pris ligger en simpel cobotbaseret svejestation med grundlæggende værktøj og uden ekstern akse sjældent under 60.000 USD, når alle tilbehørsomkostninger er inkluderet.
Skjulte SME-omkostningsdrevere: eftermontering af ældre produktionslinjer og begrænset intern ingeniørkapacitet
Små producenter opdager ofte, at den fremhævede robotpris kun udgør halvdelen af den reelle forpligtelse. At integrere robotter i en eksisterende svejseproduktionslinje kræver ofte forstærkning af gulvet, opgraderet el-forsyning, ekstra komprimeret luftkapacitet og højkapacitets-røgudsugning – ingenting af dette indgår i standardtilbud. Samlet set kan disse facilitetsmodifikationer tilføje 15.000–40.000 USD, før produktionen genoptages. Begrænset internt ingeniørkapacitet tvinger værksteder til at anvende eksterne systemintegratorer til procesudformning og fejlfinding, hvilket øger både omkostningerne og risikoen for forsinkelser. Uddannelse af operatør-programmører kræver to til fire ugers reduceret kapacitet, og årlige vedligeholdelseskontrakter udgør yderligere 5–10 % af de kapitalmæssige udgifter. Mindre åbenlyse faktorer – såsom variationer i dele-tolerancer, der kræver forbedringer af tidligere stansprocesser, eller ekstra inspektionsstationer – forøger omkostningerne hurtigt. I lean SME-miljøer, hvor én ingeniør dækker flere funktioner, er undervurdering af disse integrationsfaseomkostninger den hyppigste årsag til, at indledende ROI-prognoser viser sig langt for optimistiske.
Årlige nettofordele: Arbejdseffektivitet, kvalitetsforbedringer og konsekvent kapacitet
Optimering af arbejdskraft: reduktion versus strategisk omfordeling (opgradering af kompetencer, fastholdelse af medarbejdere, absorption af indirekte opgaver)
En bilsværnsrobot transformer – ikke erstatter – arbejdskraftens dynamik. Kvalificerede svejsere skifter fra gentagne, ergonomisk belastende opgaver til mere værdifulde opgaver som programmering, kvalitetsinspektion og procesforbedring. Dette reducerer personaleombytning – ofte 15 % eller mere i manuelle svejseværksteder – og bevares institutionel viden. I stedet for at fjerne stillinger absorberer robotter ekstra arbejdsbyrde under topbelastninger, hvilket frigør menneskelige svejsere til komplekse, lavvolumenopgaver, der kræver dømmekraft. Branchens erfaring viser, at én robot kan dække det samme som 1,5 til 2 fuldtidsbeskæftigede svejsere, når man tager højde for reduktion af overarbejde (typisk 15–30 %) og absorption af indirekte opgaver. Uddannelsesomkostningerne falder, da nye medarbejdere fokuserer på robotdrift og simpel vedligeholdelse i stedet for at mestre den manuelle svejsekunst – hvilket reducerer omkostningerne ved indarbejdning med flere tusinde kroner pr. medarbejder. Endeligt stammer besparelserne på arbejdskraftområdet fra maksimering af arbejdskraftens potentiale, øget ydelse pr. medarbejder og opbygning af et mere robust team.
Undgåede omkostninger til omarbejde, udskiftning og overarbejde – samt bidraget fra stabile cykeltider til levering til tiden
Bilsværgeroboter leverer gentagelige lysbuestarter, tændervinkler og bevægelseshastigheder, hvilket ifølge produktionens benchmarkreducerer udtømmelsesraterne med 30–80 % og formindsker dimensionel varians med 30–70 %. Færre defekte dele betyder mindre slibning, gen-sværing og materialeudspild – direkte omkostningsbesparelser, der forstærkes. Konsekvent kvalitet reducerer også garantiomkostninger og kunde-returns, hvilket beskytter margenerne. Overtidomkostningerne falder, når cykeltiderne stabiliseres; en robot svejser med konstant hastighed uden påvirkning af træthed, hvilket i mange små værksteder reducerer overtidsarbejde med 15–30 %. Endnu mere afgørende er, at stabile cykeltider gør præcis produktionsscheduling mulig. Når hver del fremkommer inden for et forudsigeligt tidsrum, flyder efterfølgende samling og inspektion glat, hvilket øger andelen af leveringer til tiden. For små producenter styrker opfyldelse af leveringstidslofter kundetilliden og sikrer gentagne ordrer. Kombinationen af højere første-gennemløbsudbytte, reduceret udtømmelse og forudsigelig kapacitet forbedrer den finansielle sundhed ud over besparelser på arbejdskraft.
Anvendelse i den virkelige verden: Måling af den reelle kapacitet og undgåelse af almindelige ROI-fælder
Den reelle ROI på en bilsværtsrobot afhænger af, hvor mange fejlfrie dele der faktisk forlader celleprøven pr. skift – ikke det teoretiske maksimum, der er angivet på specifikationsarket. Værksteder, der baserer tilbagebetalingssberegninger udelukkende på bue-tid, overestimerer typisk den reelle kapacitet med 30–40%.
Måling af faktisk vs. teoretisk output: grundlinjer for cykeltid ved indlæsning, svejsning, inspektion og omformning
En robot kan gennemføre en svejsning på 45 sekunder, men det samlede tidsinterval for en komponent overstiger ofte 90 sekunder, når manuelt indlæsning, bekræftelse af spænding og visuel efter-svejsningskontrol er inkluderet. Branchestudier viser, at ikke-svejsetasker – såsom komponenthåndtering, elektrodepleje og obligatoriske mellemprocesskontroller – udgør næsten halvdelen af cyklustiden i en celle. Små producenter, der kun registrerer svejsetidssegmentet, går derfor glip af de største tidsposter. Ved at etablere basislinjer for hver aktivitet afsløres en reel ydelse, der typisk udgør 55–70 % af robotens angivne kapacitet. Uden disse realistiske tal bliver ROI-beregninger til fiktion, og kapacitetsforpligtelser, der ser attraktive ud på et regneark, materialiseres ikke under en tre-skift-produktionsdrift.
De tre største overvurderingsfælder: skiftomkostninger, manglende råmaterialer fra forrige procesled og inspektionsflaskehalse i efterfølgende procesled
Selv præcise cyklus-basislinjer kan undermineres af tre skjulte ressourceforbrug, som små værksteder ofte undervurderer:
- Skiftomkostninger – Hyppige skift af reservedelsnumre medfører ændringer af fastspændingsudstyr, genindlæsning af programmer og verifikation af første artikel, hvilket bruger 12–18 % af den tilgængelige tid. En linje, der kører fem varianter dagligt, kan tabe mere kapacitet på grund af omstilling end på grund af svejsefejl.
- Manglende reservedele fra leverandører længere oppe i værdikæden – Robotceller står stille, når forudgående presnings- eller bøjenheder falder bagud. Et manglende beslag eller en forkert indført plade kan standse produktionen i 20–40 minutter, hvilket reducerer udnyttelsesgraden og skaber omkostninger til ledig arbejdstid.
- Inspektionsflaskehalse længere nede i værdikæden – Når efter-svejse-målestationer eller koordinatmålemaskiner ikke kan følge med, akkumuleres færdige dele. Dette tvinger robotterne i ventetilstande, reducerer den effektive timekapacitet og forvrænger den netto-kapacitet, der indgår i afkastberegninger.
ROI-beregningsskabelon for små producenter: leasing, samarbejdsrobotter og følsomhedsanalyse
ROI-model til små og mellemstore virksomheder for bil-svejserobotter med analyse af udnyttelse og variantblandingens følsomhed
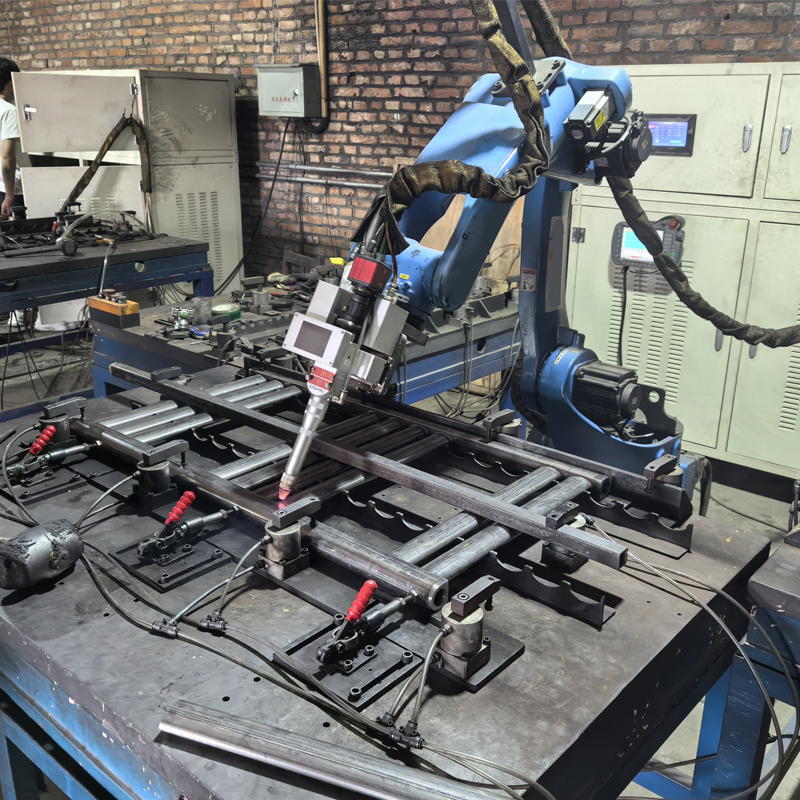
En praktisk ROI-model for en lille producent skal tage højde for to kritiske variable, som ofte ignoreres i almindelige beregningsværktøjer: faktisk udnyttelse og sammensætningens ustabilitet. En simpel ramme sammenligner årlige nettofordele med den samlede oprindelige investering. Den årlige nettofordel er summen af besparelser i arbejdskraftseffektivitet (genbrug eller reduktion), undgåelse af affald og omarbejde (typisk 3–5 % af de samlede produktionsomkostninger) samt værdien af konsekvent kapacitet. Denne sum divideres derefter med de samlede systemomkostninger – hardware, værktøjer, sikkerhedsinfrastruktur og integration – for at beregne en rå tilbagebetalingstid.
Modellens egentlige styrke fremkommer gennem følsomhedstestning. Hvis udnyttelsen falder fra den planlagte 85 % til en mere realistisk 65 %, reduceres den årlige nettofordel proportionalt, hvilket forlænger tilbagebetalingstiden med måneder eller endda et helt år. En tabel illustrerer denne virkning tydeligt:
| Anvendelsesgrad | Årlig nettofordel (USD) | Systemomkostninger (USD) | Tilbagebetalingstid (år) |
|---|---|---|---|
| 85% | 42,000 | 75,000 | 1.8 |
| 65% | 32,000 | 75,000 | 2.3 |
| 50% | 24,700 | 75,000 | 3.0 |
Følsomheden over for blandingen af dele er lige så afgørende. En værksted, der fremstiller tre dele-numre med korte omstillinger, oplever en markant anden ROI end et værksted, der svejser 20 dele-numre med omstillingsgebyrer på 30 minutter. Modellen skal justere antagelserne om cykeltid og udskudsprocenter for hvert enkelt dele-nummer og vægte dem efter deres produktionsmængde. Ved at opbygge denne vægtede gennemsnit undgås det, at én enkelt højvolumen-, højmargin-dele skuler tab på andre job, hvilket resulterer i en nettofordelsberegning, der afspejler den reelle driftssituation.
Leasing versus kapitaludgifter og cobot-punktsvejsning som en lavrisikoindgangsstrategi med sammenlignelige tilbagebetalingstidsrammer
Finansieringsstrukturen ændrer risikoprofilen for en lille producent. En traditionel kapitaludgiftsmodel kræver betydelig likviditet op front, men leasing omdanner dette til en forudsigelig månedlig driftsudgift. En typisk leasingaftale kræver måske 0 USD i kontantopgørelse med ydelser struktureret over 36–60 måneder. Dette bevarer arbejdskapitalen til råmaterialer eller andre produktionsbehov. Selvom den samlede omkostning ved leasing er højere over aktiverets levetid, skaber det en øjeblikkelig, likviditetspositiv situation, hvis den månedlige nettofordel fra robotten overstiger den månedlige leasingydelse. Tilbagebetaling kan i denne sammenhæng være øjeblikkelig fra et likviditetssynspunkt.
Et cobot-svejseanlæg til punktsvejsning udgør en teknisk og finansiel indgangsramme med lavere risiko. Disse systemer koster ofte mellem 50.000 og 100.000 USD fuldt integreret, mens et traditionelt industrirobotanlæg med faste sikkerhedskapsler koster mellem 100.000 og 250.000+ USD. Deres genbrugelighed er en væsentlig finansiel fordel: En cobot på en mobil base kan flyttes mellem forskellige delegrupper på få minutter, hvilket direkte mindsker omstillingstiden og risikoen for lav udnyttelse, der ofte underminerer afkastberegninger. For en lille virksomhed kan det at starte med en lejet cobot på en stabil, højvolumen delefamilie opnå en likviditetsmæssig tilbagebetalingstid målt i måneder – ikke år. Dette giver teamet mulighed for at opbygge programmeringskompetencer og procesvalidering, inden man investerer i en større, dedikeret automatiseringscelle, idet kontantstrømmen fra den første succes kan bruges til at finansiere fremtidig vækst.
Ofte stillede spørgsmål
Hvor meget koster en bil-svejserobot?
Prisen på en færdig til brug bil-svejserobotcelle ligger typisk mellem 175.000 USD og 250.000 USD, mens indgangsniveau-cobotbaserede systemer er tilgængelige fra 60.000 USD.
Hvad er nogle skjulte omkostninger ved integration af en bil-svejserobot?
Skjulte omkostninger omfatter facilitetsmodifikationer såsom gulvforstærkning, opgraderet eltilslutning og øget trykluftkapacitet. Desuden kan begrænset intern ingeniørkapacitet føre til højere omkostninger til integration og fejlfinding.
Hvordan forbedrer bil-svejseroboter arbejdskraftens effektivitet?
Bil-svejseroboter giver kvalificerede svejsere mulighed for at fokusere på værditilførende opgaver såsom programmering og kvalitetsinspektion, samtidig med at de reducerer personaleombytning og absorption af indirekte opgaver.
Hvad er de største ROI-fælder for bil-svejseroboter?
Almindelige ROI-fælder inkluderer overvurdering af teoretisk kapacitet, undervurdering af omstillingstidspenaliteter samt udeladelse af forsyningsmæssige mangler på forrige trin eller flaskehalse på efterfølgende trin.
Hvad er fordelene ved at leje en bil-svejserobot?
Leasing reducer den øjeblikkelige økonomiske byrde og omdanner investeringen til en forudsigelig månedlig udgift. Denne fremgangsmåde er især fordelagtig for små producenter, der sigter mod at opnå likviditetspositive driftsresultater med det samme.
Indholdsfortegnelse
- Forudbetaling: Hvad små producenter faktisk betaler for en bilsværgerobot
- Årlige nettofordele: Arbejdseffektivitet, kvalitetsforbedringer og konsekvent kapacitet
- Anvendelse i den virkelige verden: Måling af den reelle kapacitet og undgåelse af almindelige ROI-fælder
- ROI-beregningsskabelon for små producenter: leasing, samarbejdsrobotter og følsomhedsanalyse
- Ofte stillede spørgsmål