
 EN
فهم الروبوتات التعاونية للحام: مستقبل التصنيع
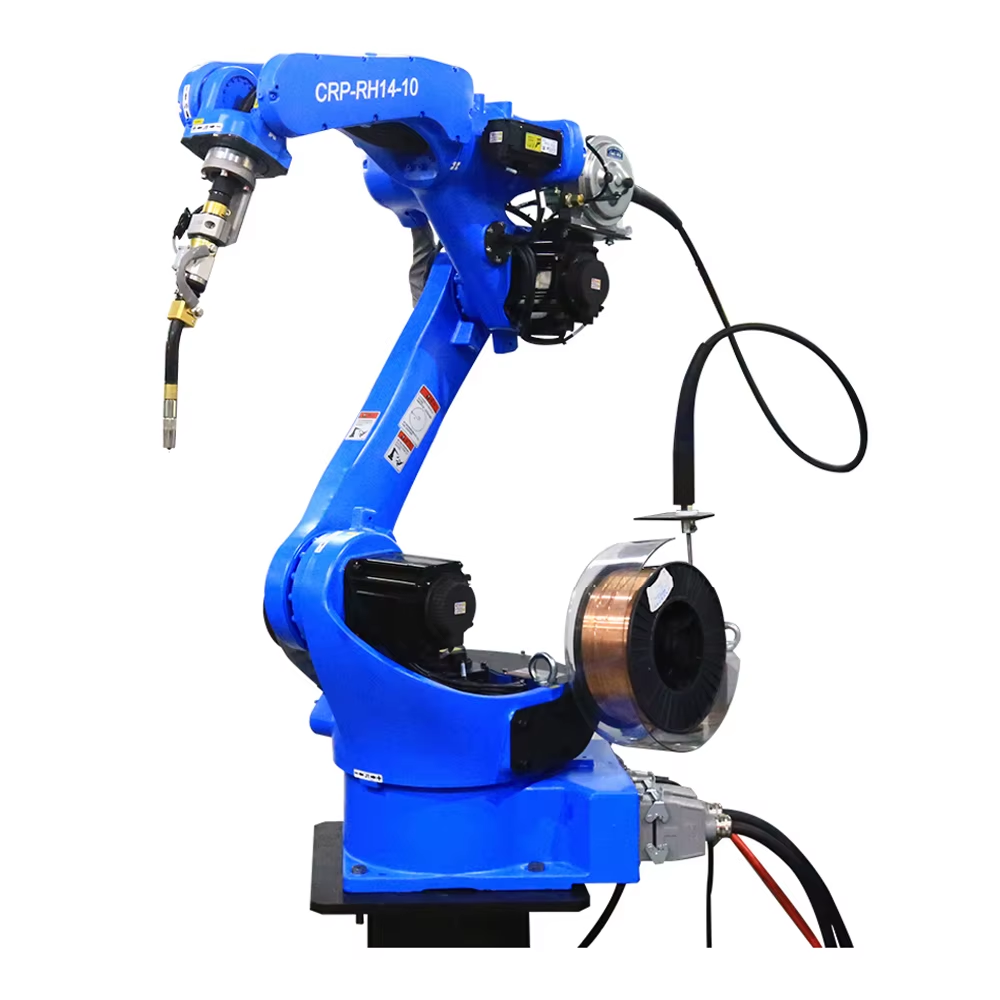
يمنح روبوت لحام تعاوني دقة تكرارية على مستوى الروبوتات لطاولة عمل يشترك فيها الإنسان، وذلك باستخدام مفاصل محدودة القوة بدلًا من خلية محصورة داخل حاجز. وضعت ورشة تصنيع في جنوب ألمانيا ذراعًا تعاونية ذات ست درجات حرية بجانب طاولة اللحام اليدوي بالقوس المعدني المحمّل بالغاز (ميج)، فتولّى روبوت اللحام التعاوني اللحامات الطويلة والمستقرة بينما قام العامل بتثبيت القطع وإجراء اللحامات القصيرة. ويتناسب روبوت اللحام التعاوني مع المساحات التي لا يمكن أبدًا أن تستوعب خلية محمية، لأن حدّ القوة مدمج في المفاصل، وهذا بالضبط سبب اعتماد الورش الأصغر لهذا النموذج.
ورشة خدمات تضيف أول روبوت لحام تعاوني لها
من بندقية لحام قوس معدني محمّل بالغاز واحدة إلى خلية مشتركة
كانت الورشة تُصنّع غلافًا ألومنيوميًّا على دفعات تتراوح بين عشرين وخمسين قطعة، وكان مُلحِّمٌ معتمَدٌ واحدٌ يُحدِّد الحدّ الأقصى لإنتاجها. وصل روبوت لحام آلي على منصة ذات عجلات، مزوَّدٌ بلواصق كهربائيّة من نوع دفع-سحب ومقبض تعليمي بسيط. ووجّه المشغِّل الذراع يدويًّا على طول أول شقٍّ، فحفظ المتحكِّم المسار، ثم كرَّر الروبوت نفس العملية بينما كان الشخص يثبِّت القطعة التالية مؤقَّتًا. وازداد معدل الإنتاج دون الحاجة إلى إضافة مُلحِّمٍ معتمَدٍ ثانٍ، كما أن وجود روبوت لحام آلي يشارك في نفس المنضدة سمح للورشة بتقديم عروض أسعار أسرع لطلبات العمل المتكرِّرة. وبفضل هذا الروبوت، بقي المشغِّل في موقعٍ أماميٍّ بالنسبة لدخان اللحام، لأن الذراع كانت تمسك باللواصق بينما وقف الشخص بعيدًا أثناء لحام الشق الطويل.
طلبية أقواس لتشغيل قصير حقَّقت عائدًا سريعًا
طَلَبَ عميلٌ ثلاثمئة قابضٍ من الفولاذ المقاوم للصدأ، ذات زاوية دائرية طويلة تُسبِّب إرهاق المعصم عند الجزء العاشر. وقامت روبوتات اللحام التعاونية بتشغيل تلك الوصلات بوتيرة ثابتة ولم تتباطأ إطلاقًا في فترة ما بعد الظهر. وبما أنَّ الورشة كانت تُفَوِّت الفواتير بناءً على سعر ثابت متفق عليه مسبقًا، فإنَّ انتظام دورة التشغيل حافظ على الهامش الربحي، وقَيَّم المالك تكلفة الذراع بالنسبة إلى هذا الطلب الوحيد. ونادرًا ما تحقِّق روبوتات اللحام التعاونية فوزًا كبيرًا في عملية إنتاج واحدة ضخمة؛ بل تحقِّق الفوز عبر تراكم المهام الصغيرة المتكرِّرة التي كانت الورشة تتحاشاها سابقًا.
الثغرات التي تتركها الطرق اليدوية وخلايا الحماية التقليدية
نقاط الانضغاط ومخاطر التصادم في الأحواض الضيقة
يعرِّض اللحام اليدوي في حوض ضيِّق العاملَ باستمرارٍ للمعادن الساخنة والأجزاء المتحركة طوال فترة العمل. وتتعامل الخلايا الصناعية التقليدية مع هذه المشكلة عبر تركيب سياج وستارة ضوئية، لكنَّ العديد من الورش تفتقر إلى المساحة الأرضية الكافية أو إلى حجم الإنتاج الذي يبرِّر تركيب هذا الحاجز. أما روبوتات اللحام التعاونية فهي مُصمَّمة للاستخدام في مساحات مشتركة: إذ تتوقف مفاصلها فور التلامس، لذا فإنَّ أيَّ شخصٍ يصطدم بالذراع يتسبب في إيقاف الحركة بدلًا من أن يُحاصره، كما أنَّ استخدام روبوتات اللحام التعاونية يلغي جدال الحاجز تمامًا في المهام التي تتغيَّر أسبوعيًّا.
تكاليف مساحة الأرض والأسوار في المهام الصغيرة
تتطلب الخلية المحمية محيط أمان، ونظام توقف خاضع للتحكم، وعادةً ما تحتاج إلى مساحة مخصصة تبقى فارغة بين الحملات. وفي الورشة التي تغيّر الأجزاء أسبوعيًّا، يظل هذا الرأسمال عاطلًا. أما روبوت اللحام التعاوني فيتحرك إلى مكان العمل، ويُوصَل بمصدر طاقة نظيف، وينضم إلى المنضدة الموجودة بالفعل، مما يحافظ على مرونة المكان ويُوجِه الإنفاق وفقًا لمزيج المهام الفعلي بدلًا من إنفاقه على حاجز لا يحقّق أي عائد بين التشغيلات. ولذلك، يناسب روبوت اللحام التعاوني الورشة التي تستأجر المساحات بالمتر المربع، لأن نفس المساحة الأرضية تخدم العمل اليدوي والروبوتي في نفس النوبة.
كيف يضمن روبوت اللحام التعاوني السلامة والدقة معًا
تحديد حدود القدرة والقوة وفق المعيار الدولي ISO/TS 15066
يُعرِّف المعيار الآيزو/تيس ١٥٠٦٦ منطقة العمل التعاوني والحدود القصوى للقوة والسرعة التي تسمح للروبوت بالعمل بجانب البشر دون الحاجة إلى سياج وقائي. ويستخدم الروبوت التعاوني الخاص باللحام مفاصل محدودة القدرة والقوة، والتي تقلل العزم فورًا عند تجاوز التلامس الحد المُقيَّم. ومع ذلك، يسجل الروبوت التعاوني الخاص باللحام الذي يتوافق مع معيار الآيزو/تيس ١٥٠٦٦ كل حدث توقف في ملف المخاطر، لأن المعيار يشترط إجراء تقييم موثَّق، كما أن قوس اللحام والدخان الناتج عنه وطرف اللحام الساخن تظل جميعها مخاطر لا يمكن التخلص منها بمجرد تحديد حد أقصى للسرعة.
التوجيه اليدوي وتعليم المسار بسهولة
يُعلَّم روبوت اللحام التشاركي عن طريق تحريك الذراع، وليس بإدخال الإحداثيات. ويقوم المشغل بالتمسك بمقبض، وسحب القوس على طول الخط الملحوم، ويتم حفظ المسار مع معايير اللحام المرتبطة به. وهذه الدورة القصيرة تعني أن قطعة جديدة تبدأ التشغيل خلال دقائق، ويناسب روبوت اللحام التشاركي الورش التي لا يشبه العمل التالي فيها أبدًا العمل السابق. ويحوّل روبوت اللحام التشاركي الموظف الجديد إلى مشغل منتج خلال فترة بعد الظهر، لأن زاوية القوس وسرعة الحركة تُضبطان لكل خط ملحوم ثم تُقفلان لأداء دورات متكررة. كما يخزن روبوت اللحام التشاركي عدة برامج للخطوط الملحومة، لذا يمكن لذراع واحدة أن تُستخدم لتصنيع قاعدة وغلاف، مع مجرد نقرة لتغيير المسار المحفوظ.
اختيار روبوت اللحام التشاركي والتحقق منه والعناية به
كيفية مطابقة الحمولة والمسافة المُحقَّقة مع القطعة
يجب تحديد حجم الذراع وفقًا لماسك القوس الكهربائي والأسلاك المتصلة به ولأقصى عزم ممكن يُطبَّق من قِبل القطعة، وليس وفقًا للحمولة المذكورة في الكتالوج. ويجب أن يحتفظ روبوت اللحام التعاوني بسعة احتياطية عند أقصى مدى له، لضمان ثبات خط اللحام أثناء امتداد الذراع. وتأكد من أن وحدة التحكم تدعم نفس نظام الحافلة الميدانية المستخدم في جهاز التغذية الحالي، واطلب من المورد إجراء اختبار تجريبي باستخدام السبيكة الفعلية، لأن المعادن الرقيقة والمعاكسة تختلف سلوكها عن الصلب غير القابل للصدأ، كما يجب أن يُسلَّم روبوت اللحام التعاوني مع زاوية موثَّقة لماسك القوس الكهربائي لحماية هذه السعة الاحتياطية.
فحوصات التشغيل الأولي والعناية الدورية
عند التشغيل، تحقق من ضبط السرعة والفصل التعاوني مقابل تقييم المخاطر، واختبر أن الذراع تتوقف عند دفع خفيف. إنّ روبوت الحركات يحتاج إلى فوهة، غطاء، ورأس اتصال يتم فحصه في كل نوبة، بالإضافة إلى فحص معايرة شهريّ حتى لا يزال المسار المعلّم يطابق المسار الحقيقيّ. سجّل ساعات الشعلة واحفظ مجموعة المواد الاستهلاكية بالقرب؛ إن روبوت اللحام الذي يلقي صفعة من الرذاذ في منتصف الخياطة عادة ما يكون طرفاً كان ينبغي تغييره في وقت سابق، ويربح روبوت اللحام يومياً ببساطة تلك التغييرات. يجب أن يحصل كوبوت لحام أيضا على فحص عزم الدوران السنوي على قاعدة التثبيت، لأن قاعدة فضفاضة هي مصدر هادئ لتحرك الخياطة التي لن يصلحها المعايرة وحدها.
الأسئلة الشائعة
ما هو روبوت الحركات و كيف يختلف عن روبوت صناعي؟
إن الروبوت الوقائي هو ذراع تعاونية محدودة القوة بنيت لتشارك المقعد مع الناس، بينما الروبوت الصناعي يحترق داخل زنزانة محمية. يتوقف الروبوت المتحرك عند اللمسة ويتم تدريبه بالقيادة اليدوية، والتي تناسب الجولات القصيرة. الخلية الصناعية تفوز في السرعة والحمل للقطاعات المتكررة ذات الحجم الكبير حيث يُدفع سدّ نفسه.
هل الروبوت اللاصق آمن بدون سياج؟
يمكن أن يعمل روبوت الحركات دون سياج جامد داخل منطقة تعاونية تم تقييمها بموجب ISO / TS 15066 ، لأن مفاصلها تحد من القوة عند الاتصال. القوس والدخان والقمة الساخنة لا تزال خطراً، لذلك لا يزال الاستخراج المحلي ووضع علامة واضحة على المناطق الساخنة ينطبق. يحدد تقييم خطير مكتوب الحدود الدقيقة والسرعة المسموح بها.
ما هي المعايير التي تحكم روبوتات اللحام التعاونية؟
يغطي المعيار ISO/TS 15066 التشغيل التعاوني وحدود القوة، بينما يغطي المعياران ANSI/RIA R15.06 وISO 10218 سلامة الروبوتات، ويضيف معيار OSHA 29 CFR 1910.252 قواعد تهوية لعمليات اللحام ومكافحة الحرائق. وتبدأ الامتثال بإجراء تقييم للمخاطر، وليس بإزالة السياج، لأن مخاطر عملية اللحام تبقى قائمة حتى عند السرعات المنخفضة.
ما مقدار الحمولة التي يحتاجها روبوت لحام تعاوني؟
احسب الحمولة لتتضمن مشعل اللحام وكابلاته وعزم الجزء الأقصى في أبعد نقطة تصل إليها الذراع، مع ترك هامش احتياطي للحفاظ على دقة خط اللحام. وقد تتطلب السبائك الرقيقة أو العاكسة إعدادات أبطأ وأقل قوة، مما يؤثر على دورة التشغيل الفعّالة. ولذلك، يُوصى باختبار الروبوت فعليًّا على المادة المستهدفة للتحقق من مدى ملاءمة الذراع المختار قبل الشراء، ولتفادي الإرجاع.
هل يمكن لروبوت لحام تعاوني معالجة الألومنيوم والصلب المقاوم للصدأ؟
يُشغِّل روبوت لحام تعاوني ألمنيوم وفولاذ مقاوم للصدأ باستخدام الفوهة المناسبة، ووحدة التغذية الدافعة-الساحبة، والغاز الواقي، بعد أن يُعلَّم مسار اللحام يدويًّا بتوجيه الوصلات. وتتطلّب المواد العاكسة والرقيقة معاييرَ ضبطٍ دقيقةً وإعدادًا نظيفًا، لأن التلوث يؤدي إلى ظهور فراغات داخل المعدن. وتكرّر الذراع المسار المحفوظ، لذا فإن الاتساق يعتمد على صحة أول لحمة تم تعلّمها.
ما الصيانة التي تحافظ على دقة روبوت اللحام التعاوني؟
افحص الفوهة والبطانة وطرف التلامس في كل وردية، ونظّف الرواسب المتطايرة مبكرًا. ونفّذ فحص معايرة شهريًّا للتأكد من أن المسار المُعلَّم لا يزال مطابقًا للواقع، وسجّل ساعات تشغيل الفوهة مقارنةً بمجموعة القطع الاستهلاكية. وعادةً ما يدل انحراف روبوت اللحام التعاوني أثناء اللحام على اهتراء طرف التلامس أو على زيادة مقاومة مشبك التأريض، وهي مشكلة كان ينبغي اكتشافها مبكرًا.