
 EN
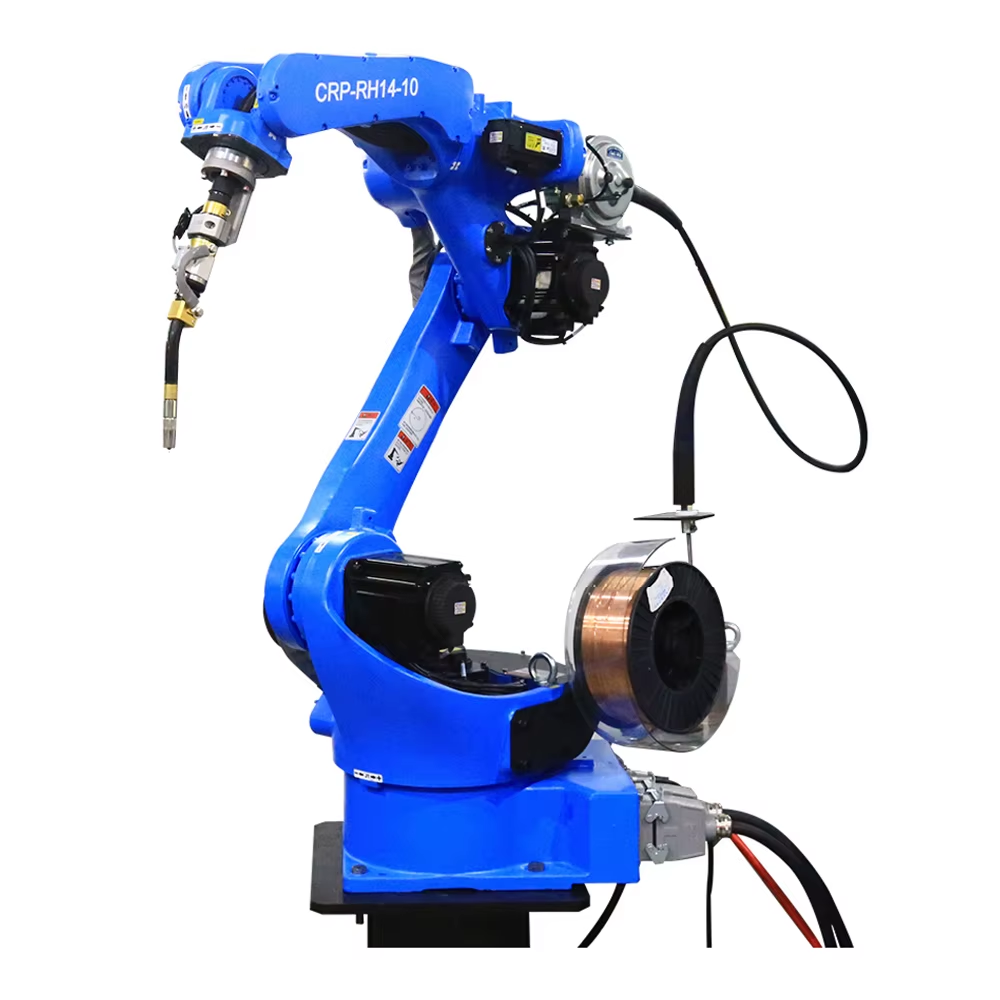
السلامة منذ مرحلة التصميم: دمج معيار الآيزو/تس ١٥٠٦٦ في إدارة دورة حياة الروبوتات التعاونية
لماذا تُضعف عملية التحقق من السلامة بعد النشر القيمة طويلة المدى للروبوتات التعاونية
تُعَامِلُ صَلاَحِيَّةُ الأَمْنِ بَعْدَ التَّنْفِيذِ تَقْيِيمَ المَخَاطِرِ كَنُقْطَةِ تَفْقِيدٍ بَعْدَ الدَّمْجِ—مُجْبِرَةً الفِرَقَ عَلَى إِضَافَةِ حَوَائِطِ حِمَايَةٍ لاحِقًا، أَوْ تَخْفِيضِ سُرْعَةِ الدَّوْرَةِ، أَوْ إِعَادَةِ تَعْلِيمِ مَسَارَاتِ الحَرَكَةِ بَعْدَ ظُهُورِ المَخَاطِرِ فِي البِيئَةِ الإِنْتَاجِيَّةِ الفِعْلِيَّةِ. وَلَيْسَ الرُّوبُوتُ التَّعَاوُنِيُّ آمِنًا بِالطَّبِيعَةِ بِسَبَبِ تَصْمِيمِهِ لِلتَّقَرُّبِ مِنَ البَشَرِ فَقَطْ. فَبِدُونِ دَمْجِ حُدُودٍ حَيَوِيَّةٍ مِيكَانِيكِيَّةٍ فِي المَرْحَلَةِ المُبَكِّرَةِ، تَصْبِحُ حُدُودُ القُوَّةِ وَالضَّغْطِ المُؤَكَّدَةُ وَثَائِقَ تَفْعِيلِيَّةً رَدِّيَّةً بَدَلًا مِنْ قُيُودٍ عَمَلِيَّةٍ فِعْلِيَّةٍ. وَكُلُّ دَوْرَةِ تَأْكِيدٍ مُجَدَّدَةٍ تُقَطِّعُ الإِنْتَاجَ، وَتَسْتَهْلِكُ سَاعَاتٍ هَنْدَسِيَّةً، وَتُولِّدُ انْفِصَالًا فِي التَّحْكُمِ فِي النُّسَخِ بَيْنَ حَالَةِ الأَمْنِ وَالسُّلُوكِ الفِعْلِيِّ لِلخَلِيَّةِ. وَمَعَ المَرُورِ الزَّمَنِيِّ، يُسْتَخْدَمُ الرُّوبُوتُ بِشَكْلٍ أَقَلَّ مِنْ طَاقَتِهِ لأَنَّ المُشَغِّلِينَ لا يَثِقُونَ فِي سِيَاقَاتِ التَّمَاسِ غَيْرِ المُؤَكَّدَةِ—مَا يُخَفِّضُ اسْتِغْلالَ الأُصُولِ، وَيَرْفَعُ تَكَالِيفَ المُوَافَقَةِ، وَيُضَعِّفُ العَائِدَ عَلَى الاِسْتِثْمَارِ. وَيَقْضِي مَفْهُومُ «الأَمْنُ فِي التَّصْمِيمِ» عَلَى التَّصْلِيحَاتِ اللاحِقَةِ بِجَعْلِ مَقَايِيسِ ISO/TS 15066 مَدْخَلًا تَصْمِيمِيًّا، وَلَيْسَ نَتِيجَةً تَدْقِيقِيَّةً.
كَيْفَ تُعَرِّفُ حُدُودُ القُوَّةِ وَالطَّاقَةِ فِي مَقَايِيسِ ISO/TS 15066 عَمَلِيَّةَ الرُّوبُوتِ التَّعَاوُنِيِّ الآمِنَةِ وَالقَابِلَةِ لِلتَّوَسُّعِ
يوفّر المعيار الآيزو/تيس ١٥٠٦٦:٢٠١٦ حدودًا قابلة للقياس ومبنية على أسس بيوميكانيكية للاحتكاك الآمن بين الإنسان والروبوت—ويحدّد القيم القصوى المسموح بها للقوة والضغط عبر مناطق الجسم المختلفة، بدءًا من الجمجمة وانتهاءً باليدَين. وتُشكّل هذه الحدود المرجع الأساسي لوضع «الحد من القدرة والقوة» (بي إف إل) كوضع تشغيلي تعاوني رئيسي. وبدلًا من الاعتماد على الفصل المادي، يستخدم المهندسون هذه الحدود في مرحلة التصميم لحساب السرعة المسموح بها للروبوت، والزخم، ومساحة الاتصال. كما يحدّد المعيار طرق الاختبار الموحّدة لأحداث الاتصال العابرة والشبه ساكنة، ما يحوّل مبادئ السلامة المجردة إلى معايير قابلة للتحقق منها عند اعتماد الخلية. ويتحسّن قابلية التوسّع لأن كل مهمة جديدة تستند إلى نفس البيانات البيوميكانيكية ومنطق تقييم المخاطر—مما يمكّن من إنشاء تهيئة متسقة وقابلة للتكرار عبر خطوط إنتاج متعددة دون الحاجة لإعادة التفاوض حول الحدود. وبشكل جوهري، فكلما اقترب التفاعل زادت صرامة القيود المفروضة على السرعة والطاقة والقوة—وقد عزّز هذا المبدأَ تعريفاتٌ مُحدَّثةٌ وردت في المعيار الآيزو ١٠٢١٨-٢:٢٠٢٥.
دراسة حالة: قلَّص مورِّدٌ من الدرجة الأولى في قطاع السيارات وقت إعادة التحقق من المخاطر بنسبة ٦٨٪ باستخدام لوحات تحكُّم تلقائية للمخاطر
واجه مورِّدٌ أوّليٌّ في قطاع السيارات تغييراتٍ متكرِّرةً في المنتجات عبر ثلاث خطوط تجميعٍ تستخدم خلايا روبوتات تعاونية. وأدى كل تحديثٍ إلى إعادة التحقق اليدوي من السلامة—أي إيقاف الخلايا، وقياس القوى، والتحقق من إعدادات السرعة، وإعادة تجميع الوثائق—مما استغرق أكثر من ٤٠ ساعة هندسية لكل خطٍّ، وأدى إلى فترات توقفٍ إلزامية. ولذلك، قدَّم المورِّد لوحة تحكُّم آليةً لتقييم المخاطر، تستخلص بياناتٍ حيّةً من وحدات تحكُّم الروبوتات، وأجهزة استشعار القوة، وجداول المرجع ISO/TS 15066. وقامت هذه اللوحة بمقارنة قوى التلامس والسرعات الفعلية مع الحدود المسموح بها حسب مناطق الجسم. وعندما خرج أحد المعايير عن النطاق المُصدَّق عليه، أشار النظام فوراً إلى الانحراف قبل استئناف الإنتاج. ونتيجةً لذلك، انخفض وقت إعادة التحقق بنسبة ٦٨٪ في عام ٢٠٢٦. وانتقل المهندسون من إجراء قياساتٍ روتينيةٍ إلى التعامل مع الاستثناءات فقط، بينما أنشأت لوحات التحكم سجلاً آليًّا قابلاً للتتبع والتدقيق لمتطلبات السلامة الخاصة بكل مهمة—مما قلَّص وقت التحضير للتدقيق على مستوى المصنع بشكلٍ كبير.
تخصيص المهام الإدراكية: تحسين التآزر بين الإنسان والروبوتات التعاونية لزيادة الإنتاجية
الخسارة الخفية في العائد على الاستثمار: إن عدم توافق تقسيم المهام — وليس الأجهزة — هو السبب في ٧٣٪ من أداء الروبوتات التعاونية دون المستوى المطلوب
تنبع معظم حالات فشل النشر من طريقة تقسيم العمل، وليس من الروبوت التعاوني نفسه. وغالبًا ما يُفوَّض المهندسون الروبوتات لمهام معقَّدة ومتفاوتة للغاية، بينما يتركون المهام المتكرِّرة والمرهقة من الناحية الوضعية للبشر. وهذه القلبة تؤدي إلى اختناقاتٍ وفترات توقفٍ غير مستغلَّة وتوقفات أمان متكرِّرة. وقد كشف تقييمٌ حديثٌ أُجري في خط الإنتاج أنَّ ٧٣٪ من أداء الروبوتات التعاونية دون المستوى المطلوب يعود إلى سوء توافق تقسيم المهام، وليس إلى محدوديات الأجهزة. أما المهام ذات التكرار العالي — مثل تشغيل الآلات، والالتقاط والوضع، والتجميع الخفيف — فهي مناسبة جدًّا للروبوتات التعاونية. أما المهام التي تتطلب دقةً عاليةً أو إبداعًا أو تغيُّرًا كبيرًا، فهي ما زالت تتطلَّب الحكم البشري. ويتفاقم التأثير الخفي السلبي عندما يُنظر إلى توزيع المهام على أنه إعدادٌ لمرة واحدة فقط: فيتدخَّل المشغِّلون، وتتوقَّف الدورات، وتتلاشى المكاسب في الإنتاجية. وغالبًا ما يقوم المدراء بترقية الأجهزة قبل تصحيح المنطق الكامن وراء التوزيع، مما يُخفي خسائر التنسيق التي تظلُّ غير مرئية في تقارير زمن الدورة القياسية. وبغياب تقسيم العمل المستمر والتكيفي، يتقلَّص العائد على الاستثمار.
تخصيص يركّز على الراحة البيولوجية أولاً: دمج معادلة رفع المعهد الوطني للسلامة والصحة المهنية (NIOSH) وتسجيل الحركة لتخصيص مهام الروبوتات التعاونية ديناميكيًّا
طرازٌ يركّز أولًا على عوامل الراحة البشرية، فيُحوِّل توزيع المهام من جداول ثابتة إلى بيانات جسدية فعلية. ويدمج المخططون معادلة الرفع الصادرة عن المعهد الوطني الأمريكي لسلامة وصحة العمال (NIOSH) لتقدير العبء الواقع على العمود الفقري وتحديد الحدود القصوى لرفع الأوزان يدويًّا. ثم تسجِّل أنظمة رصد الحركة زوايا الكتف والمعصم والجذع أثناء التجميع. وعندما تتجاوز القياسات الحدود الآمنة، تُعاد تخصيص المهمة تلقائيًّا إلى الروبوت التعاوني أو يُعاد تصميمها. وبذلك يدعم هذا النهج توزيع المهام ديناميكيًّا وبشكلٍ يراعي الإرهاق، استنادًا إلى القوة والوضعية والجهد الفعليَّين في الزمن الحقيقي — لا إلى زمن الدورة فقط. وأظهرت دراسات التجميع في قطاع الطيران والفضاء أن تحقيق التوازن في الأعباء الارتجائية يقلّل وقت الإنتاج ودرجة صعوبة العمل المدركة، مع تحسين رضا العاملين. ومع ازدياد تقلُّب العمليات، يعيد النظام موازنة المهام في زمنٍ قريبٍ من الزمن الحقيقي. وهذه الطريقة المغلقة القائمة على البيانات تحافظ على توافق توزيع المهام مع كلٍّ من الحدود الأمنية والمتطلبات المتغيرة للإنتاج.
إعادة النشر المرنة: توسيع مرونة الروبوتات التعاونية عبر إدارة التغيير المدعومة بالنموذج الرقمي
مفارقة إعادة النشر: يُعيد ٤١٪ من المصنّعين نشر الروبوتات التعاونية ثلاث مرات أو أكثر سنويًّا—لكن فقط ٢٩٪ يستخدمون بروتوكولات قياسية
تكشف بيانات الصناعة الحديثة لعام ٢٠٢٦ فجوةً حرجةً: يُعيد ٤١٪ من المصنّعين نشر روبوت تعاوني ثلاث مرات على الأقل سنويًّا، بينما يستخدم فقط ٢٩٪ بروتوكولات تحقق قياسية. ويؤدي هذا التناقض إلى تكاليف خفية—فكل عملية نقل تُجبر الفرق على إعادة اختبار مناطق السلامة، وإعادة رسم خلايا العمل، وإعادة تدريب المشغلين من الصفر. وتزداد مدة توقف الإنتاج، وتتراكم الأخطاء الصغيرة. والرابط المفقود هو إدارة التغيير المدعومة بالنموذج الرقمي. ويوفر النموذج الرقمي تمثيلًا للخلية الجديدة قبل الحركة الفيزيائية، التي تسمح للمهندسين باكتشاف التصادمات وانتهاكات مدى الحركة ومشاكل وقت الدورة في المحاكاة. ويُحوِّل توحيد هذه الخطوات الحركات العشوائية إلى إجراءاتٍ متوقَّعةٍ وقابلةٍ للتكرار، كما يصبح كل تخطيطٍ مُحقَّقٍ قالبًا قابلاً لإعادة الاستخدام. وغالبًا ما تحتفظ الشركات التي تتجاهل هذه المفارقة بروبوتات إضافية كوسيلة احتياطية، مما يستنزف رأس المال والمساحة بهدوء.
التحقق من صحة النموذج الرقمي: خفض وقت توقف الروبوتات التعاونية أثناء التغيير من ١٤ ساعة إلى أقل من ٩٠ دقيقة
يُعوِّض التحقق من النموذج الرقمي الثنائي الاختبارات المادية والتجريبية بالتشغيل التمهيدي الافتراضي. وفي عمليات الإنتاج التجريبية الأخيرة، خفضت هذه الطريقة وقت توقف الروبوتات التعاونية أثناء التبديل من ١٤ ساعة إلى أقل من ٩٠ دقيقة. ويبدأ المهندسون أولاً باستيراد تخطيط الخلية التشغيلية الجديدة إلى النموذج الرقمي، ثم يُجريون محاكاة لمسافة وصول الروبوت وقدرته على حمل الأحمال والمسافات الواجب احترامها لإيقافه وفق معايير السلامة، وذلك لكشف أي تداخلات أو تجاوزات لحدود العزم قبل لمس أي جزء مادي. وتتم تعديل نقاط التثبيت أو وحدات الطرف الافتراضية رقمياً؛ ولا يبدأ التحرك المادي إلا بعد اجتياز المحاكاة، وبإرشاد قائمة تحقق قصيرة ومُبرمَجة. ويقوم المشغلون لا يزالون بالتحقق النهائي من السلامة، لكنهم لم يعودوا بحاجة إلى إعادة إعداد تقييم المخاطر كاملاً من الصفر. ويتفاقم الوقت الموفر: إذ يصبح كل سيناريو مُحقَّق رقمياً أصلاً رقمياً قابلاً لإعادة الاستخدام، ما يسرّع التغييرات المستقبلية في خطوط الإنتاج ويرفع كفاءة استخدام المعدات—في الوقت الذي يقلّ فيه الحاجة إلى روبوتات احتياطية غير مستخدمة.
الأسئلة الشائعة
١. ما المقصود بمعيار الآيزو/تس ١٥٠٦٦ ولماذا يكتسي أهميةً بالغةً بالنسبة للروبوتات التعاونية؟
يُعرِّف المعيار ISO/TS 15066:2016 حدودًا قائمة على المبادئ البيوميكانيكية للاحتكاك الآمن بين الإنسان والروبوت، بما في ذلك حدود القوة والضغط لمختلف أجزاء الجسم. وهو ضروري لتصميم عمليات الروبوتات التعاونية الآمنة وقابلة للتوسُّع، ويساعد في ضمان الامتثال لمعايير السلامة.
كيف يحسِّن مبدأ السلامة منذ التصميم إدارة دورة حياة الروبوتات التعاونية؟
يُدمج مبدأ السلامة منذ التصميم معايير السلامة مثل ISO/TS 15066 في مرحلة التصميم المبكرة، ما يمنع إجراء تعديلات مكلفة بعد التشغيل، ويضمن تشغيل الروبوتات بأمان طوال دورة حياتها.
ما السبب في عدم انسجام توزيع المهام، وكيف يؤثر ذلك على العائد على الاستثمار؟
يحدث عدم انسجام توزيع المهام عندما تُسنَد المهام المعقدة — التي تصلح أكثر للبشر — إلى الروبوتات، بينما تُترك المهام المتكررة للمُشغِّلين. وهذا يؤدي إلى انخفاض الكفاءة، وحدوث اختناقات، وضعف أداء العائد على الاستثمار.
ما المقصود بالنموذج الرقمي (Digital Twin)، وكيف يساعد في إعادة نشر الروبوتات التعاونية؟
النّموذج الرقميّ هو محاكاة افتراضيّة لخلية عمل الروبوت، ما يمكّن المهندسين من اختبار التّعديلات والتحقق منها قبل النّشر الفعليّ. ويقلّل هذا من توقّف الإنتاج المرتبط بالنقل ويضمن توحيد بروتوكولات إعادة النّشر.
٥. كيف تحسّن الاعتبارات الإرجونوميّة توزيع المهام على الروبوتات التّعاونيّة؟
يستخدم التّوزيع القائم على الإرجونوميّا بياناتٍ في الوقت الفعليّ، مثل حمل العمود الفقريّ أو التقاط الحركة، لتخصيص المهام ديناميكيًّا إما للروبوتات أو للبشر. وهذا يحسّن الكفاءة وسلامة العاملين ورضاهم، مع تقليل وقت الإنتاج.
جدول المحتويات
-
السلامة منذ مرحلة التصميم: دمج معيار الآيزو/تس ١٥٠٦٦ في إدارة دورة حياة الروبوتات التعاونية
- لماذا تُضعف عملية التحقق من السلامة بعد النشر القيمة طويلة المدى للروبوتات التعاونية
- كَيْفَ تُعَرِّفُ حُدُودُ القُوَّةِ وَالطَّاقَةِ فِي مَقَايِيسِ ISO/TS 15066 عَمَلِيَّةَ الرُّوبُوتِ التَّعَاوُنِيِّ الآمِنَةِ وَالقَابِلَةِ لِلتَّوَسُّعِ
- دراسة حالة: قلَّص مورِّدٌ من الدرجة الأولى في قطاع السيارات وقت إعادة التحقق من المخاطر بنسبة ٦٨٪ باستخدام لوحات تحكُّم تلقائية للمخاطر
-
تخصيص المهام الإدراكية: تحسين التآزر بين الإنسان والروبوتات التعاونية لزيادة الإنتاجية
- الخسارة الخفية في العائد على الاستثمار: إن عدم توافق تقسيم المهام — وليس الأجهزة — هو السبب في ٧٣٪ من أداء الروبوتات التعاونية دون المستوى المطلوب
- تخصيص يركّز على الراحة البيولوجية أولاً: دمج معادلة رفع المعهد الوطني للسلامة والصحة المهنية (NIOSH) وتسجيل الحركة لتخصيص مهام الروبوتات التعاونية ديناميكيًّا
- إعادة النشر المرنة: توسيع مرونة الروبوتات التعاونية عبر إدارة التغيير المدعومة بالنموذج الرقمي